令和4年度 秋期 エンベデッドシステムスペシャリスト試験 午後II 問2 コミュニティバスの無人自動運転システムの制御設計
テクノロジ組込み・IoT
学習ガイド
過疎地の公共施設と病院を結ぶ無人自動運転バスを扱う組込みシステムの問題です。センサー群と磁気マーカーによる位置推定、マッピングユニットと制御部の役割分担、走行停止を指令室へ通知する条件、ユニット間通信の流れと通信量、信号機に応じた停止判定の追加処理を、システム構成図とタスク構造に沿って確認します。
この記事で押さえる論点
- 磁気マーカー・GPS・カメラ・LiDAR・レーダーの各センサーが、自車位置推定と物体認識のどちらに使われるかを整理できる
- 制御部が走行停止を指令室に送信する条件(停車情報が一定時間継続、停車指示、バス停停車)を動作概要から特定できる
- 自動運転中のユニット間通信の例(図5)で、各ユニットが送受信する情報と通信量を計算できる
- 信号機の距離と灯色に基づく停止判定や制御履歴データの記録など、制御部のタスクに追加する処理を設計できる
出題情報
- 出題
- 2022(R4)秋 エンベデッドシステムスペシャリスト 午後II 問2
- 配点
- 100点満点
- 模範解答
- 公表(設問ごとに掲載)
出題趣旨・採点講評(IPA 公表)
少子高齢化が進む中で,労働力不足の課題解決に向けて,自動運転の車が注目されている。そのような状況において,決められたルートを走行するコミュニティバスの自動運転の実証実験が各地で行われている。本問では,コミュニティバスの自動運転システムを題材として,要求仕様の理解力,要求仕様に基づいてリアルタイムOSを使用して最適に設計する能力,及び要求仕様の追加に対する理解力,対応力を問う。
問2では,コミュニティバスの無人自動運転システムを題材に,要求仕様の理解,システム設計,及び仕様追加への対応について出題した。全体として正答率は平均的であった。
問題本文
問2 コミュニティバスの無人自動運転システムに関する次の記述を読んで,設問に答えよ。
E社は,過疎地での高齢者の移動手段を目的とした定期運行するコミュニティバス(以下,Cバスという)の無人自動運転システム(以下,自動運転システムという)を開発している。Cバスは,日中の運行を目的とし,過疎地の公民館などの公共施設と市街地郊外の病院との間など,決まった2点間を無料で運行するシャトルバスで,途中にバス停は作らず,平野部の片側1車線の道路を無人で走行することを想定している。自動運転システムのシステム構成を図1に示す。
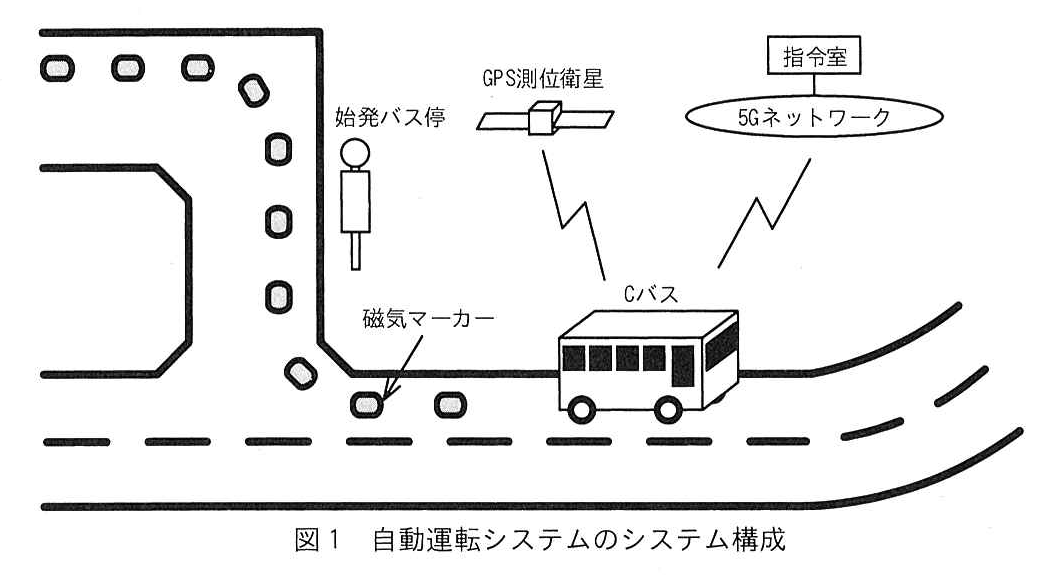
図の説明テキスト
自動運転システムのシステム構成を示す図(図1)。道路上をCバスが走行しており、道路の中央には磁気マーカーが点線状に配置されている。始発バス停の標識が描かれている。上空には「GPS測位衛星」があり、Cバスに向けて矢印が伸びている。また、「指令室」が「5Gネットワーク」を介してCバスと通信していることを示す通信の矢印が描かれている。
〔自動運転システムの概要〕
- 磁気マーカーは,始発バス停付近,終点バス停付近,交差点内,及び急なカーブの道路に,Cバスが走行する車線(以下,走行車線という)の中央に1m間隔で埋設されている。
- 指令室は,Cバスの運行を監視し,遠隔から直接指示を行うことが可能である。Cバスへの遠隔からの指示として,発車指示,停車指示,及び乗降用ドアの開閉指示ができる。
- Cバスの運行経路上にトンネルはなく,CバスはGPS測位衛星からの電波を常に受信できる。
〔Cバスの概要〕
Cバスは,乗客定員15人の小型の電気自動車で,最大速度は時速36kmであり,運転手によるマニュアル運転モードと無人での自動運転モードがある。Cバスの外観を図2に示す。
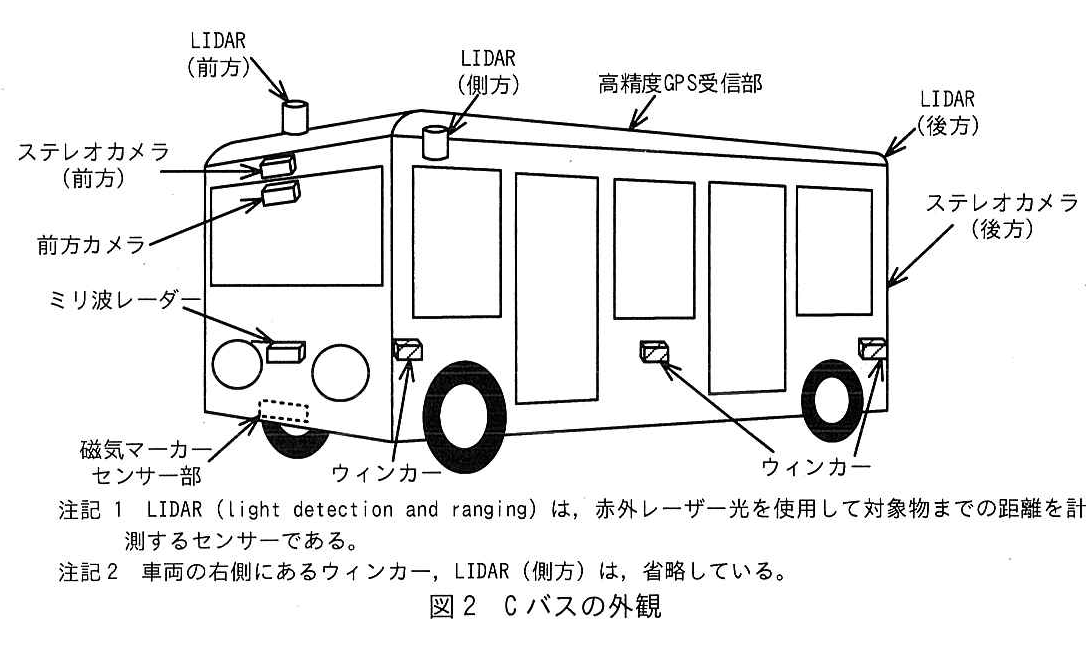
図の説明テキスト
Cバスの外観を示すイラスト。車両の前方、側方、後方に各種センサーが配置されている。
前方: LIDAR(前方)、ステレオカメラ(前方)、前方カメラ、ミリ波レーダー、磁気マーカーセンサー部
側方: LIDAR(側方)、高精度GPS受信部、ウィンカー(前後のタイヤ付近に2箇所)
後方: LIDAR(後方)、ステレオカメラ(後方)
注記1として、LIDARは赤外レーザー光を使用して対象物までの距離を計測するセンサーであることが記載されている。注記2として、車両の右側にあるウィンカー、LIDAR(側方)は省略されている旨が記載されている。
- ステレオカメラ(前方)は,信号機までの距離及び信号灯色(青・黄・赤)の認識,前方の物体までの距離及び物体の種別の認識,先行車両との車間距離及び先行車両のブレーキランプの点灯状況の認識などに使用する。
- ステレオカメラ(後方)は,後続車両の検出に使用する。
- LiDARは,自車周辺の物体,右左折時の自転車,歩行者の検出などを目的とした物体認識に使用する。
- ミリ波レーダー(以下,レーダーという)は,レーダーから物体までの距離,相対速度を計測し,物体認識に使用する。
- 高精度GPS受信部は,GPS測位衛星からの電波を受信し,GPS位置情報として,自車位置推定に使用する。
- 磁気マーカーセンサー部は,道路に埋設された磁気マーカーを検出して,走行車線を認識するのに使用する。
- 前方カメラが撮影した画像データは,指令室での運行監視に使用する。
Cバスのシステム構成を図3に,Cバスの主なシステム構成要素を表1に示す。
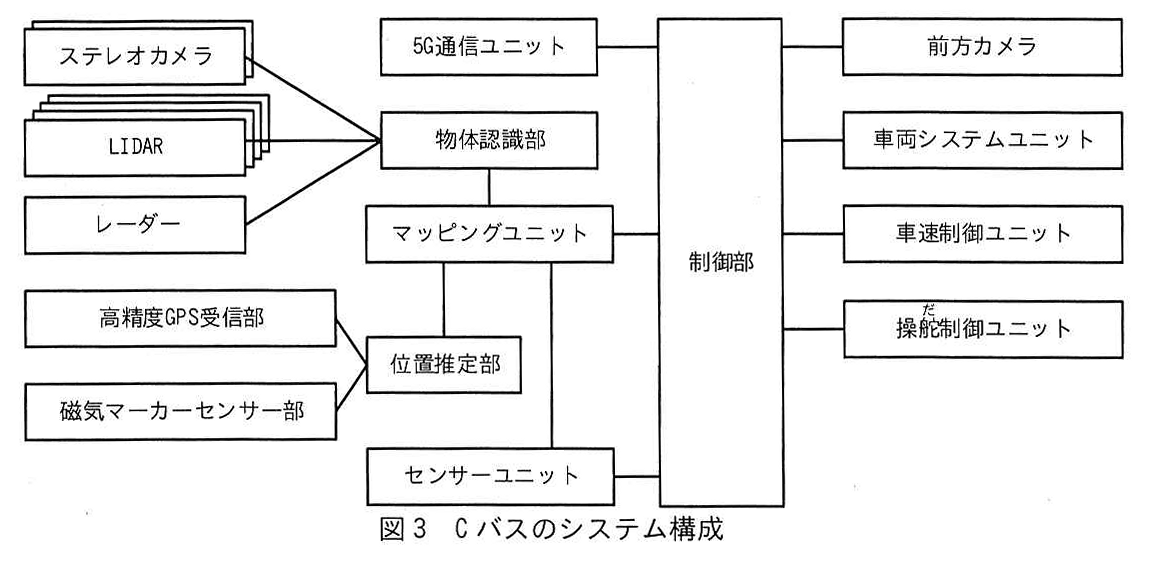
図の説明テキスト
図3 Cバスのシステム構成を示すブロック図。
入力要素として「ステレオカメラ」「LiDAR」「レーダー」があり、これらは「物体認識部」に接続される。「高精度GPS受信部」「磁気マーカーセンサー部」は「位置推定部」に接続される。「物体認識部」と「位置推定部」の出力は「マッピングユニット」へ接続される。「センサーユニット」の出力は「マッピングユニット」と「制御部」へ接続される。「5G通信ユニット」「マッピングユニット」「前方カメラ」はそれぞれ「制御部」に双方向または単方向で接続されている。制御部からの出力は「車両システムユニット」「車速制御ユニット」「操舵制御ユニット」へそれぞれ接続される。
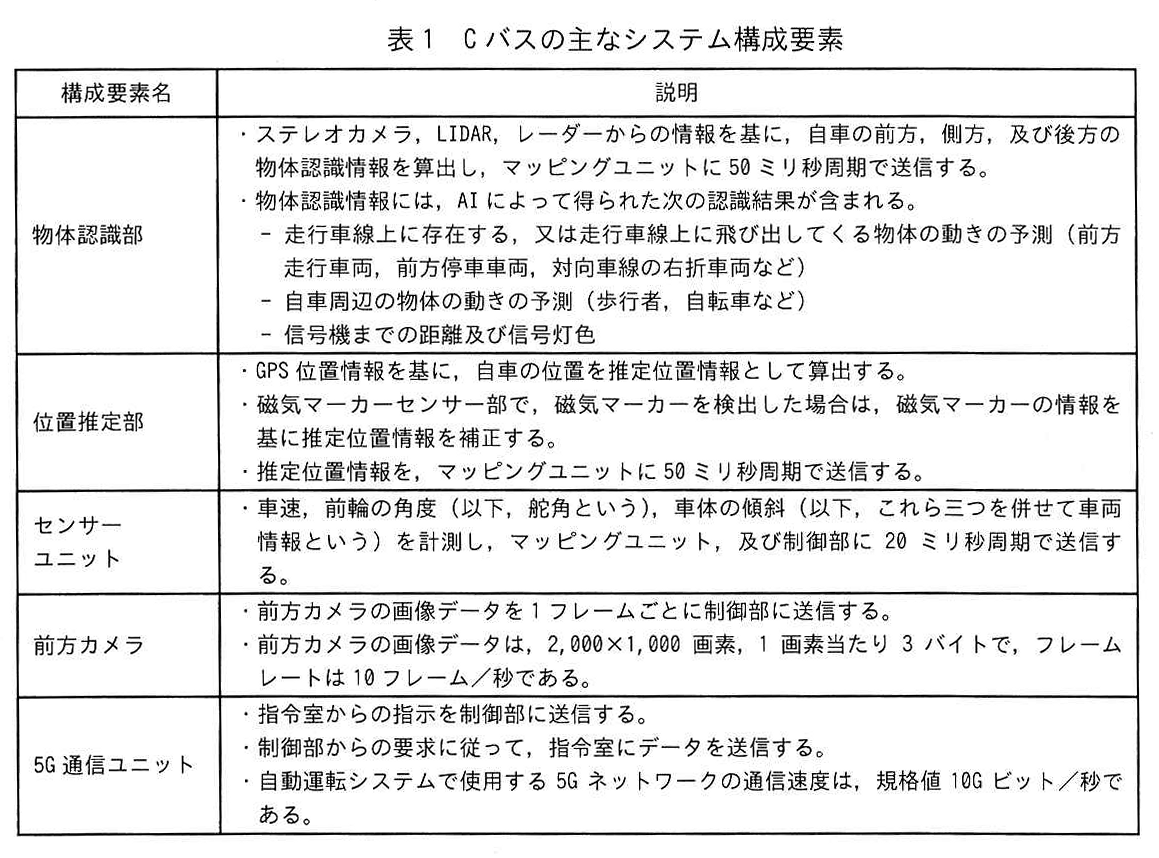
図の説明テキスト
| 構成要素名 | 説明 |
|---|---|
| 物体認識部 | ・ステレオカメラ,LiDAR,レーダーからの情報を基に,自車の前方,側方,及び後方の物体認識情報を算出し,マッピングユニットに50ミリ秒周期で送信する。 ・物体認識情報には,AIによって得られた次の認識結果が含まれる。 - 走行車線上に存在する,又は走行車線上に飛び出してくる物体の動きの予測(前方走行車両,前方停車車両,対向車線の右折車両など) - 自車周辺の物体の動きの予測(歩行者,自転車など) - 信号機までの距離及び信号灯色 |
| 位置推定部 | ・GPS位置情報を基に,自車の位置を推定位置情報として算出する。 ・磁気マーカーセンサー部で,磁気マーカーを検出した場合は,磁気マーカーの情報を基に推定位置情報を補正する。 ・推定位置情報を,マッピングユニットに50ミリ秒周期で送信する。 |
| センサーユニット | ・車速,前輪の角度(以下,舵角という),車体の傾斜(以下,これら三つを併せて車両情報という)を計測し,マッピングユニット,及び制御部に20ミリ秒周期で送信する。 |
| 前方カメラ | ・前方カメラの画像データを1フレームごとに制御部に送信する。 ・前方カメラの画像データは,2,000×1,000画素,1画素当たり3バイトで,フレームレートは10フレーム/秒である。 |
| 5G通信ユニット | ・指令室からの指示を制御部に送信する。 ・制御部からの要求に従って,指令室にデータを送信する。 ・自動運転システムで使用する5Gネットワークの通信速度は,規格値10Gビット/秒である。 |
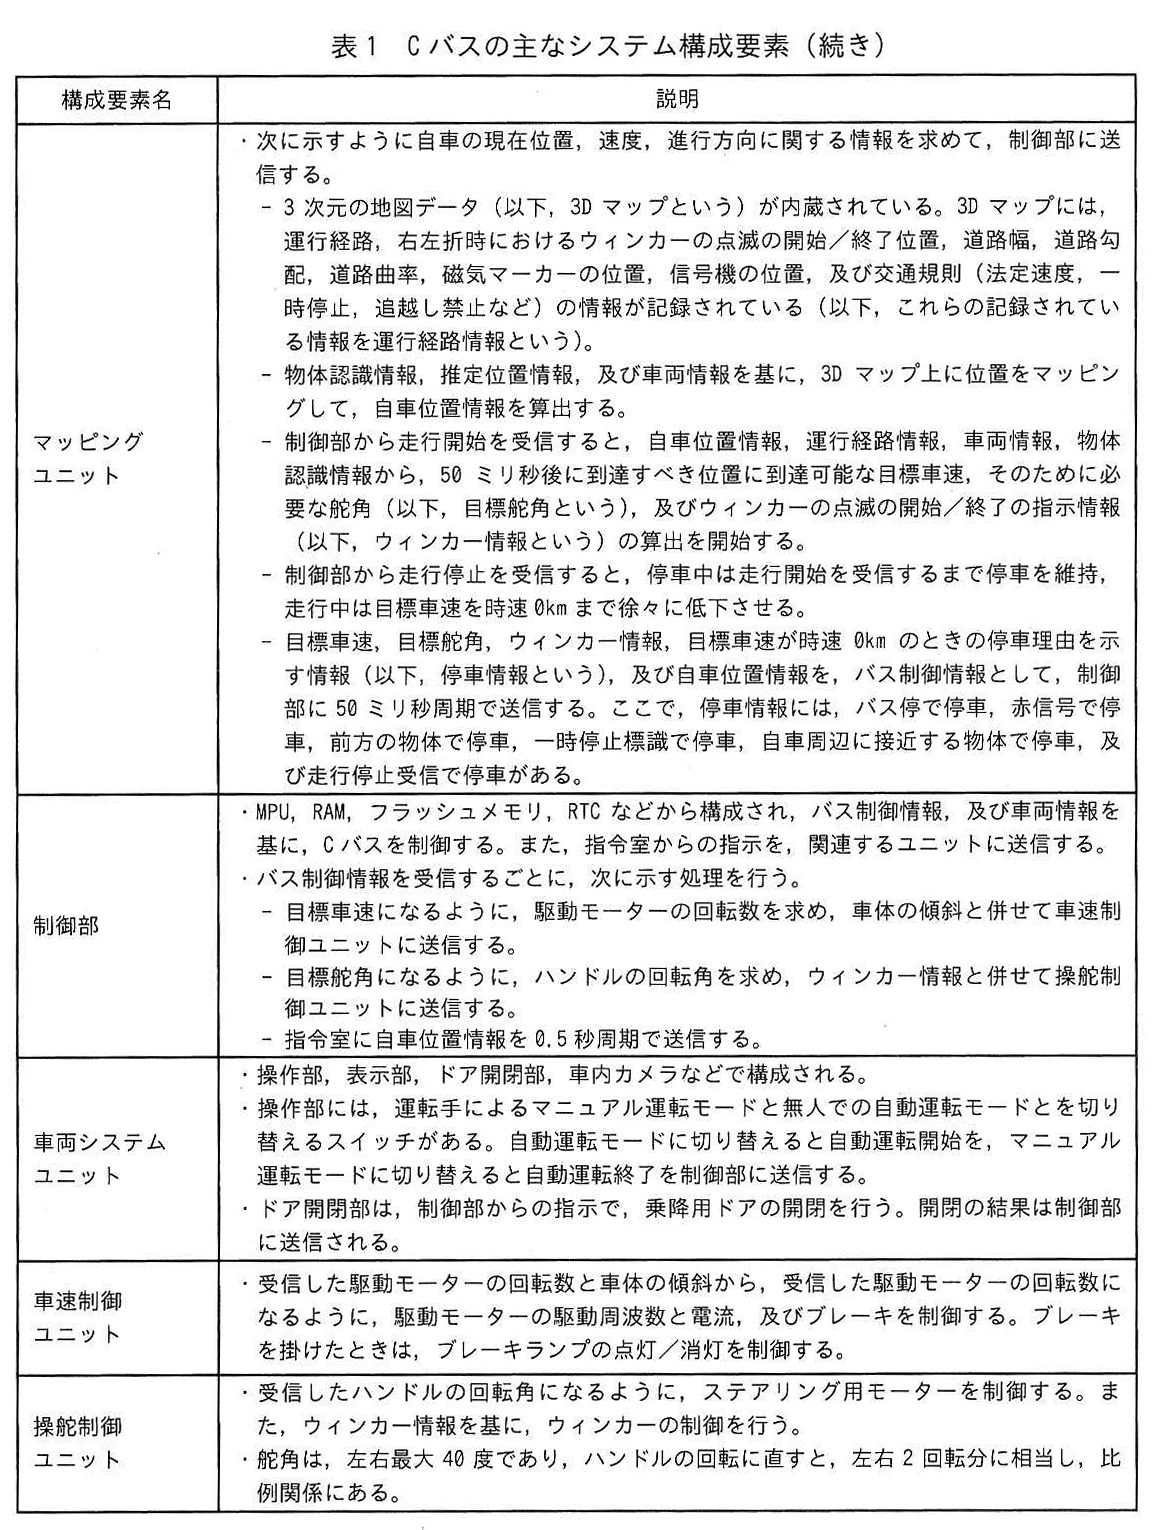
図の説明テキスト
| 構成要素名 | 説明 |
|---|---|
| マッピングユニット | ・次に示すように自車の現在位置,速度,進行方向に関する情報を求めて,制御部に送信する。 - 3次元の地図データ(以下,3Dマップという)が内蔵されている。3Dマップには,運行経路,右左折時におけるウィンカーの点滅の開始/終了位置,道路幅,道路勾配,道路曲率,磁気マーカーの位置,信号機の位置,及び交通規則(法定速度,一時停止,追越し禁止など)の情報が記録されている(以下,これらの記録されている情報を運行経路情報という)。 - 物体認識情報,推定位置情報,及び車両情報を基に,3Dマップ上に位置をマッピングして,自車位置情報を算出する。 - 制御部から走行開始を受信すると,自車位置情報,運行経路情報,車両情報,物体認識情報から,50ミリ秒後に到達すべき位置に到達可能な目標車速,そのために必要な舵角(以下,目標舵角という),及びウィンカーの点滅の開始/終了の指示情報(以下,ウィンカー情報という)の算出を開始する。 - 制御部から走行停止を受信すると,停車中は走行開始を受信するまで停車を維持,走行中は目標車速を時速0kmまで徐々に低下させる。 - 目標車速,目標舵角,ウィンカー情報,目標車速が時速0kmのときの停車理由を示す情報(以下,停車情報という),及び自車位置情報を,バス制御情報として,制御部に50ミリ秒周期で送信する。ここで,停車情報には,バス停で停車,赤信号で停車,前方の物体で停車,一時停止標識で停車,自車周辺に接近する物体で停車,及び走行停止受信で停車がある。 |
| 制御部 | ・MPU,RAM,フラッシュメモリ,RTCなどから構成され,バス制御情報,及び車両情報を基に,Cバスを制御する。また,指令室からの指示を,関連するユニットに送信する。 ・バス制御情報を受信するごとに,次に示す処理を行う。 - 目標車速になるように,駆動モーターの回転数を求め,車体の傾斜と併せて車速制御ユニットに送信する。 - 目標舵角になるように,ハンドルの回転角を求め,ウィンカー情報と併せて操舵制御ユニットに送信する。 - 指令室に自車位置情報を0.5秒周期で送信する。 |
| 車両システムユニット | ・操作部,表示部,ドア開閉部,車内カメラなどで構成される。 ・操作部には,運転手によるマニュアル運転モードと無人での自動運転モードとを切り替えるスイッチがある。自動運転モードに切り替えると自動運転開始を,マニュアル運転モードに切り替えると自動運転終了を制御部に送信する。 ・ドア開閉部は,制御部からの指示で,乗降用ドアの開閉を行う。開閉の結果は制御部に送信される。 |
| 車速制御ユニット | ・受信した駆動モーターの回転数と車体の傾斜から,受信した駆動モーターの回転数になるように,駆動モーターの駆動周波数と電流,及びブレーキを制御する。ブレーキを掛けたときは,ブレーキランプの点灯/消灯を制御する。 |
| 操舵制御ユニット | ・受信したハンドルの回転角になるように,ステアリング用モーターを制御する。また,ウィンカー情報を基に,ウィンカーの制御を行う。 ・舵角は,左右最大40度であり,ハンドルの回転に直すと,左右2回転分に相当し,比例関係にある。 |
〔Cバスの自動運転動作概要〕
- マッピングユニットに内蔵した 3Dマップに,物体認識部が算出した物体認識情報,位置推定部が算出した推定位置情報,及びセンサーユニットが計測した車両情報を基に位置をマッピングし,自車位置情報を算出する。
- マッピングユニットは,物体認識部からの物体認識情報を基に,自車の予測経路上に物体を検出した場合は,停車させる。
- マッピングユニットは,3Dマップ上の信号機の位置と物体認識部が認識した信号灯色を基に停車するかどうかを判定する。
- マッピングユニットは,自動運転のために必要なバス制御情報を制御部に送信する。
- 制御部はバス制御情報を受信すると,速度を制御する情報を車速制御ユニットへ送信し,進行方向を制御する情報を操舵制御ユニットへ送信する。
〔制御部の動作概要〕
- 車両システムユニットから自動運転開始を受信すると,マッピングユニット,センサーユニット,及び前方カメラに,動作開始を送信する。マッピングユニットから受信したデータ,及び車速制御ユニットと操舵制御ユニットに送信したデータの記録(以下,記録したデータを制御履歴データという)を開始する。マッピングユニットから受信した停車情報の内容が,バス停で停車であれば,車両システムユニット,及び指令室に運行準備完了を送信して,指令室からの乗降用ドアの開閉指示,発車指示などの指示の受信を待つ。
- 指令室から乗降用ドアの開閉指示を受信すると,車両システムユニットに送信する。車両システムユニットから,乗降用ドアの開閉指示に対する結果を受信すると,指令室に送信する。また,指令室から発車指示を受信すると,マッピングユニットに走行開始を送信する。マッピングユニットからのバス制御情報を基に,車速制御ユニットと操舵制御ユニットに制御内容を送信して,自動運転による走行を開始する。
- 走行の停止に関する事象が発生したときは,次の動作を行う。
(a) マッピングユニットから停車情報として送られてくる赤信号で停車,前方の物体で停車,一時停止標識で停車,自車周辺に接近する物体で停車のいずれかが一定時間継続したとき,マッピングユニットに走行停止を送信して,指令室に走行を停止したこと,停止した理由を送信する。
(b) 指令室から停車指示を受信したとき,マッピングユニットに走行停止を送信して,マッピングユニットから走行停止受信で停車の停車情報を受信すると,指令室に走行を停止したこと,停止した理由を送信する。
(c) マッピングユニットからバス停で停車の停車情報を受信すると,マッピングユニットに走行停止を送信して,指令室に走行を停止したこと,停止した理由,及び制御履歴データを送信する。 - 走行停止をマッピングユニットに送信すると,指令室からの指示待ちとなり,2. から繰り返す。
〔制御部のソフトウェア構造〕
制御部ではリアルタイム OS を使用する。制御部のタスク構造を図 4 に,制御部のタスク処理概要を表 2 に示す。
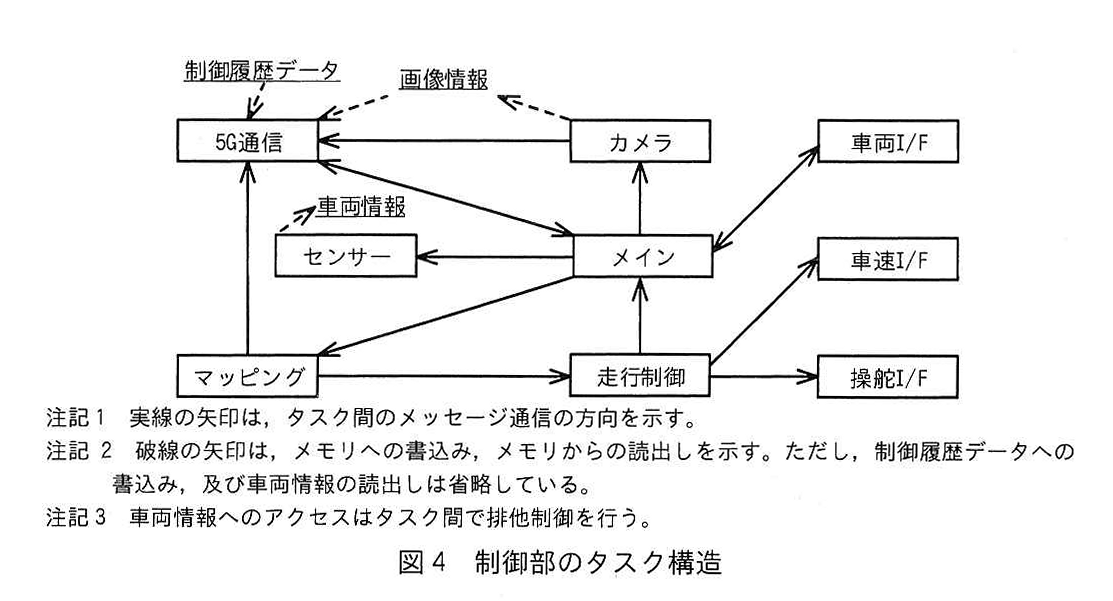
図の説明テキスト
図4 制御部のタスク構造
タスクを示す四角いノードとデータが矢印で接続されている。
【ノード】
5G通信、センサー、マッピング、カメラ、メイン、走行制御、車両I/F、車速I/F、操舵I/F
【データ】
制御履歴データ、画像情報、車両情報
【実線矢印(メッセージ通信の方向)】
- マッピング → メイン
- センサー → メイン
- カメラ → メイン
- メイン → 5G通信
- メイン → 走行制御
- メイン → 車両I/F
- 走行制御 → 操舵I/F
- 走行制御 → 車速I/F
【破線矢印(メモリへの書込み/読出し)】 - 制御履歴データ → 5G通信
- カメラ → 画像情報
- 画像情報 → 5G通信
- センサー → 車両情報
- 車両情報 → 5G通信
【注記】
注記1 実線の矢印は、タスク間のメッセージ通信の方向を示す。
注記2 破線の矢印は、メモリへの書込み、メモリからの読出しを示す。ただし、制御履歴データへの書込み、及び車両情報の読出しは省略している。
注記3 車両情報へのアクセスはタスク間で排他制御を行う。
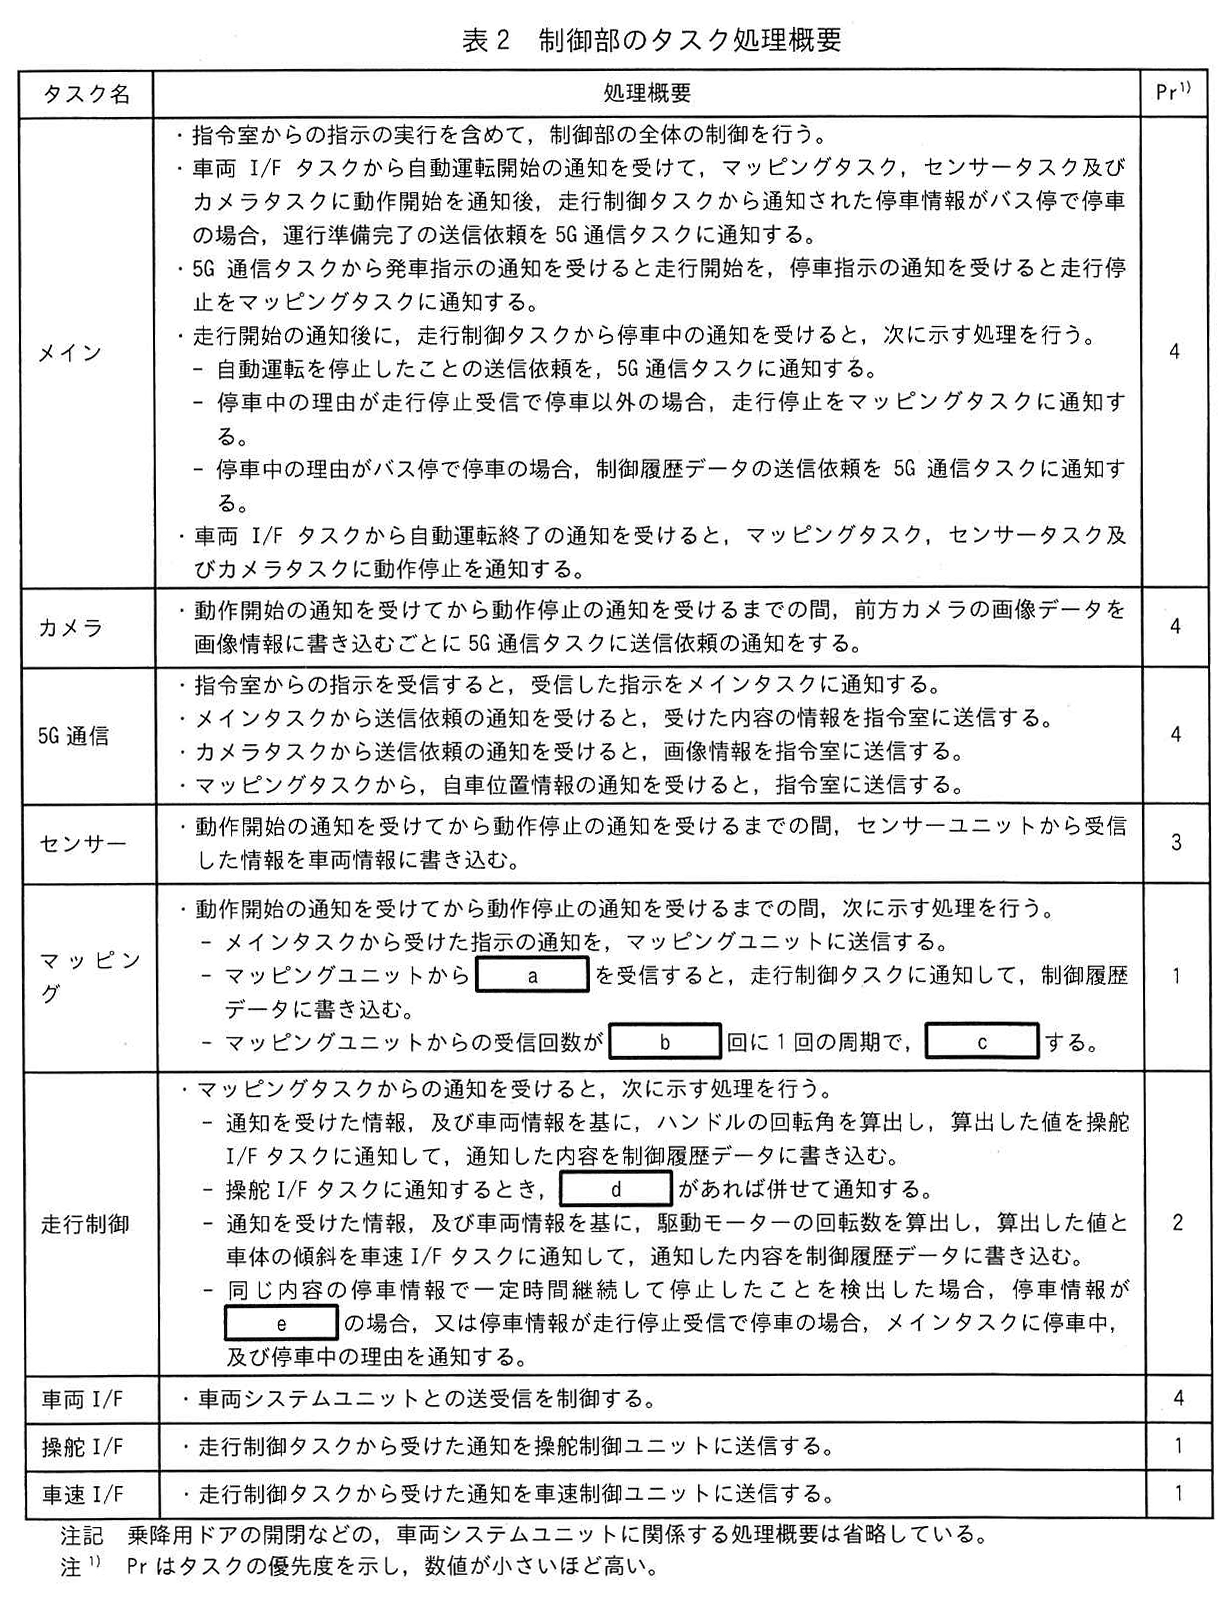
図の説明テキスト
| タスク名 | 処理概要 | Pr |
|---|---|---|
| メイン | ・指令室からの指示の実行を含めて, 制御部の全体の制御を行う。 ・車両 I/F タスクから自動運転開始の通知を受けて, マッピングタスク, センサータスク及びカメラタスクに動作開始を通知後, 走行制御タスクから通知された停車情報がバス停で停車の場合, 運行準備完了の送信依頼を 5G 通信タスクに通知する。 ・5G 通信タスクから発車指示の通知を受けると走行開始を, 停車指示の通知を受けると走行停止をマッピングタスクに通知する。 ・走行開始の通知後に, 走行制御タスクから停車中の通知を受けると, 次に示す処理を行う。 - 自動運転を停止したことの送信依頼を, 5G 通信タスクに通知する。 - 停車中の理由が走行停止受信で停車以外の場合, 走行停止をマッピングタスクに通知する。 - 停車中の理由がバス停で停車の場合, 制御履歴データの送信依頼を 5G 通信タスクに通知する。 ・車両 I/F タスクから自動運転終了の通知を受けると, マッピングタスク, センサータスク及びカメラタスクに動作停止を通知する。 |
4 |
| カメラ | ・動作開始の通知を受けてから動作停止の通知を受けるまでの間, 前方カメラの画像データを画像情報に書き込むごとに 5G 通信タスクに送信依頼の通知をする。 | 4 |
| 5G 通信 | ・指令室からの指示を受信すると, 受信した指示をメインタスクに通知する。 ・メインタスクから送信依頼の通知を受けると, 受けた内容の情報を指令室に送信する。 ・カメラタスクから送信依頼の通知を受けると, 画像情報を指令室に送信する。 ・マッピングタスクから, 自車位置情報の通知を受けると, 指令室に送信する。 |
4 |
| センサー | ・動作開始の通知を受けてから動作停止の通知を受けるまでの間, センサーユニットから受信した情報を車両情報に書き込む。 | 3 |
| マッピング | ・動作開始の通知を受けてから動作停止の通知を受けるまでの間, 次に示す処理を行う。 - メインタスクから受けた指示の通知を, マッピングユニットに送信する。 - マッピングユニットから a を受信すると, 走行制御タスクに通知して, 制御履歴データに書き込む。 - マッピングユニットからの受信回数が b 回に1回の周期で, c する。 |
1 |
| 走行制御 | ・マッピングタスクからの通知を受けると, 次に示す処理を行う。 - 通知を受けた情報, 及び車両情報を基に, ハンドルの回転角を算出し, 算出した値を操舵 I/F タスクに通知して, 通知した内容を制御履歴データに書き込む。 - 操舵 I/F タスクに通知するとき, d があれば併せて通知する。 - 通知を受けた情報, 及び車両情報を基に, 駆動モーターの回転数を算出し, 算出した値と車体の傾斜を車速 I/F タスクに通知して, 通知した内容を制御履歴データに書き込む。 - 同じ内容の停車情報で一定時間継続して停止したことを検出した場合, 停車情報が e の場合, 又は停車情報が走行停止受信で停車の場合, メインタスクに停車中, 及び停車中の理由を通知する。 |
2 |
| 車両 I/F | ・車両システムユニットとの送受信を制御する。 | 4 |
| 操舵 I/F | ・走行制御タスクから受けた通知を操舵制御ユニットに送信する。 | 1 |
| 車速 I/F | ・走行制御タスクから受けた通知を車速制御ユニットに送信する。 | 1 |
注記 乗降用ドアの開閉などの, 車両システムユニットに関係する処理概要は省略している。
注1) Pr はタスクの優先度を示し, 数値が小さいほど高い。
自動運転中のCバスのユニット間通信の例を図5に示す。(a)〜(c)に答えよ。ここで,図5は,先行車両,対向車,交差点周辺の歩行者,左折した車線に停車している車両はなく,青信号の状況で交差点に進入して,左折を開始した直後の通信である。
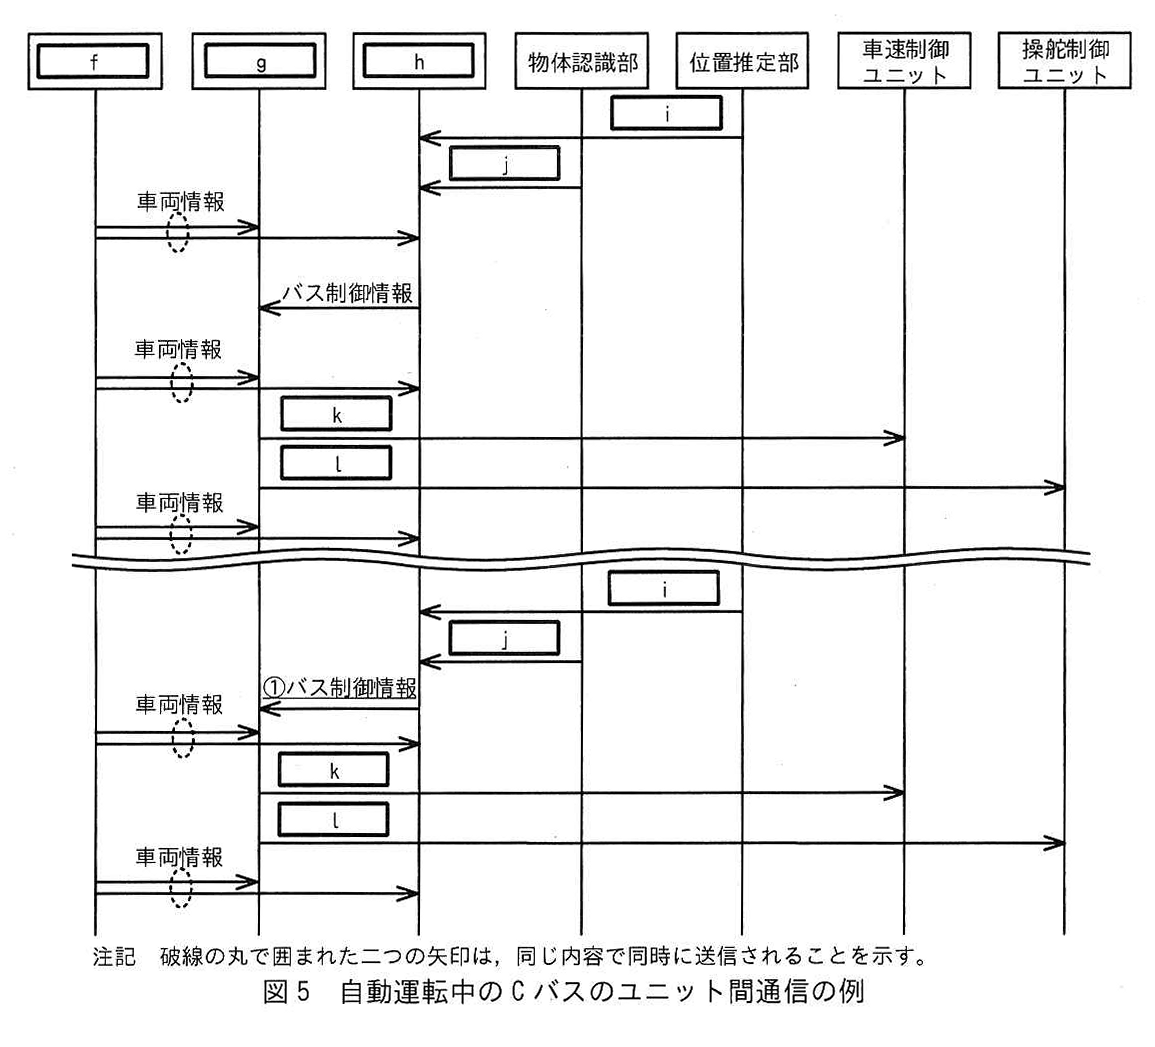
図の説明テキスト
シーケンス図「図5 自動運転中の C バスのユニット間通信の例」。
ライフラインは左から、空欄f、空欄g、空欄h、物体認識部、位置推定部、車速制御ユニット、操舵制御ユニット。
処理と通信のフロー:
- 位置推定部で処理i
- 空欄hで処理j
- fからhへ「車両情報」送信、同時にhからgへ「車両情報」送信(破線の丸で囲まれている)
- gからhへ「バス制御情報」送信
- fからhへ「車両情報」送信、同時にhからgへ「車両情報」送信
- hから車速制御ユニットへ通信k
- hから操舵制御ユニットへ通信l
- fからhへ「車両情報」送信、同時にhからgへ「車両情報」送信
(波線による省略記号) - 位置推定部で処理i
- 空欄hで処理j
- gからhへ「①バス制御情報」送信
- fからhへ「車両情報」送信、同時にhからgへ「車両情報」送信
- hから車速制御ユニットへ通信k
- hから操舵制御ユニットへ通信l
- fからhへ「車両情報」送信、同時にhからgへ「車両情報」送信
注記:破線の丸で囲まれた二つの矢印は,同じ内容で同時に送信されることを示す。
設問3 自動運転システムの機能追加について答えよ。
車高が高い先行車両の影響などで,信号灯色が確認できない状況でも,信号灯色が青以外の場合,信号機の手前で安全に Cバスを停車させたい。そこで,信号機の位置とその灯色情報(以下,信号情報という)を利用する機能を追加することにした。
指令室に追加する機能を次に示す。
① 信号情報を管理している信号管理施設から,専用回線を介して信号情報を取得して,信号機と Cバスの距離(以下,信号距離という)を求める。
② 信号距離が 50m 以下となったときから,0m になるまで 0.5秒周期で信号情報を 5Gネットワークで通信し,Cバスに送信する。
制御部に追加する機能を次に示す。
① 指令室から,灯色情報の内容が “青” 以外,かつ信号距離がある値以下の信号情報を受信した場合,車速がある値以上のときはマッピングユニットに走行停止を送信する。
② ①で,マッピングユニットに走行停止の送信をしたことによる,マッピングユニットから走行停止受信で停車の停車情報を受信した場合,指令室には走行を停止したこと,停止した理由の送信をしない。
③ ②の停車中に,指令室から灯色情報の内容が “青” の信号情報を受信すると,マッピングユニットに走行開始を送信する。
信号機が信号管理施設に信号情報を送信し,Cバスがその信号情報を受信するまでに掛かる時間は,最大 300ミリ秒とする。
制御部のソフトウェアにおいて,ある一つのタスクだけ処理を変更する。
設問と解答・解説
設問1 (1)
自動運転システムの仕様について答えよ。
指令室からの指示やバス停で停車したときを除いて,自動運転開始後,走行を停止したことを指令室に送信する場合がある。どのような場合か。65字以内で答えよ。
模範解答
赤信号で停車,前方の物体で停車,一時停止標識で停車,自車周辺に接近する物体で停車のいずれかが一定時間継続したとき
採点基準
- 3点: 4つの停車条件と一定時間継続の条件がすべて正確に記述されている。
- 2点: 条件の大部分が記述されているが、一部に抜けがある。
- 1点: 条件の一部のみが記述されている。
- 0点: 要求されている条件が記述されていない。
- 2点: 論理的で自然な日本語で記述されている。
- 1点: やや不自然な部分があるが、意味は通じる。
- 0点: 意味が通じない。
解説
コミュニティバスの自動運転システムにおける指令室への送信条件の理解を問う問題です。
仕様として定められた以下の4つの停車理由が該当します。
赤信号で停車
前方の物体で停車
一時停止標識で停車
自車周辺に接近する物体で停車
これらのいずれかが 一定時間継続したとき に送信されます。
高得点のポイント
4つの停車条件と「一定時間継続」というキーワードがすべて含まれていること。
65字以内で自然な日本語として簡潔にまとまっていること。
設問1(1),(2)(a)(b)は,正答率が高かった。システムの仕様及びユニット間通信については十分に理解されていることがうかがえた。
設問1 (2)
図5中の f に入れる適切な構成要素を,表1中の構成要素名で答えよ。
模範解答
センサーユニット
採点基準
- 4点: 「センサーユニット」と正しく抜き出されている。
- 2点: 軽微な誤字・脱字があるが、意味が特定できる。
- 0点: 誤答、または無解答。
解説
システム構成における各ユニットの役割を特定する設問です。
図および表1の構成要素から、各種センサー(前方カメラ、LIDAR等)からの情報をまとめる役割を持つのは センサーユニット です。
高得点のポイント
- 指定された表の中から「センサーユニット」という語句を正確に抜き出していること。
図5中の g に入れる適切な構成要素を,表1中の構成要素名で答えよ。
模範解答
制御部
採点基準
- 4点: 「制御部」と正しく抜き出されている。
- 2点: 軽微な誤字・脱字があるが、意味が特定できる。
- 0点: 誤答、または無解答。
解説
ユニット間通信を統括し、自動運転の制御を担う中枢要素を答える設問です。
構成要素の中で全体の制御を司るのは 制御部 です。
高得点のポイント
- 「制御部」という語句が正確に抜き出されていること。
図5中の h に入れる適切な構成要素を,表1中の構成要素名で答えよ。
模範解答
マッピングユニット
採点基準
- 4点: 「マッピングユニット」と正しく抜き出されている。
- 2点: 軽微な誤字・脱字があるが、意味が特定できる。
- 0点: 誤答、または無解答。
解説
自己位置推定や地図情報との照合を行うユニットを答える設問です。
マッピングタスクを担当する構成要素は マッピングユニット です。
高得点のポイント
- 「マッピングユニット」という語句が正確に抜き出されていること。
図5中の i に入れる適切な通信を, 表1中の字句を用いて答えよ。
模範解答
推定位置情報
採点基準
- 4点: 「推定位置情報」と正しく抜き出されている。
- 2点: 軽微な誤字・脱字があるが、意味が特定できる。
- 0点: 誤答、または無解答。
解説
マッピングユニットから制御部へ送られる通信内容を答える設問です。
自己位置推定の結果として送出されるため、正解は 推定位置情報 となります。
高得点のポイント
- 「推定位置情報」という語句が正確に抜き出されていること。
図5中の j に入れる適切な通信を, 表1中の字句を用いて答えよ。
模範解答
物体認識情報
採点基準
- 4点: 「物体認識情報」と正しく抜き出されている。
- 2点: 軽微な誤字・脱字があるが、意味が特定できる。
- 0点: 誤答、または無解答。
解説
センサーユニットから得られた結果として制御部へ送られる情報を答える設問です。
各種センサーによって認識された対象物の情報である 物体認識情報 が該当します。
高得点のポイント
- 「物体認識情報」という語句が正確に抜き出されていること。
図5中の k に入れる適切な通信を, 表1中の字句を用いて答えよ。
模範解答
駆動モーターの回転数,車体の傾斜
採点基準
- 4点: 「駆動モーターの回転数,車体の傾斜」と正しく抜き出されている。
- 2点: 軽微な誤字・脱字があるが、意味が特定できる。
- 0点: 誤答、または無解答。
解説
車両から取得して制御等に用いる情報を答える設問です。
走行状態を把握するための 駆動モーターの回転数,車体の傾斜 が該当します。
高得点のポイント
- 「駆動モーターの回転数,車体の傾斜」という語句が正確に抜き出されていること。
図5中の l に入れる適切な通信を, 表1中の字句を用いて答えよ。
模範解答
ハンドルの回転角,ウィンカー情報
採点基準
- 4点: 「ハンドルの回転角,ウィンカー情報」と正しく抜き出されている。
- 2点: 軽微な誤字・脱字があるが、意味が特定できる。
- 0点: 誤答、または無解答。
解説
車両に対して行われる制御指示、あるいは車両から得られる操作状態を答える設問です。
ハンドルの回転角,ウィンカー情報 が該当します。
高得点のポイント
- 「ハンドルの回転角,ウィンカー情報」という語句が正確に抜き出されていること。
図5中の下線①のバス制御情報中の停車情報は, 自車周辺に接近する物体で停車であった。これは, どのセンサーが, 何を検出した場合か。30字以内で答えよ。
模範解答
LIDARが,自車の左側方近くの自転車を検出した場合
採点基準
- 2点: LIDAR、左側方近く、自転車という3つの重要な要素がすべて含まれている。
- 1点: 重要な要素のうち一部が欠けている。
- 0点: 重要な要素が記述されていない。
- 2点: 文脈として論理的に意味が通る記述である。
- 1点: やや不自然な部分があるが意味は伝わる。
- 0点: 意味が伝わらない。
解説
バス制御情報における「自車周辺に接近する物体で停車」の具体的な発生条件を問う設問です。
前提条件とセンサーの特性から、LIDAR が自車の 左側方近く に接近する 自転車 を検出した状況が該当します。
高得点のポイント
センサー名(LIDAR)、位置(左側方近く)、対象(自転車)が明記されていること。
30字以内で事象が論理的に記述されていること。
設問1(1),(2)(a)(b)は,正答率が高かった。システムの仕様及びユニット間通信については十分に理解されていることがうかがえた。設問1(2)(c)は,正答率が低かった。設問で示された前提条件が加味されていない解答が散見された。前提条件を考慮した上で,どのような状況下でその通信が発生するのかを考えて解答してほしい。
設問1 (3)
Cバスのシステムの仕様について, (a), (b)に答えよ。
前方カメラの画像データを 5G ネットワーク経由で, 指令室に送信する。画像圧縮率を 1/600, 5G ネットワークの実効通信速度を規格値の 20%とした場合の 5G ネットワークの占有率は, 何%か。答えは小数第3位を四捨五入して, 小数第2位まで求めよ。ここで, 1M ビット= ビット, 1G ビット= ビットとする。
模範解答
0.04
解説
5Gネットワークの占有率を計算する問題です。
前方カメラの画像データ量、圧縮率()、および5Gネットワークの実効通信速度(規格値の20%)を用いて計算します。
各選択肢の解説
誤答しやすいケースとして、実効通信速度を規格値のまま(20%を掛け忘れる)計算してしまうミスや、ビットとバイト、メガとギガの単位換算ミスが挙げられます。正確に値を代入し、小数第3位を四捨五入して 0.04 を導出する必要があります。
現在, 右 12.5度の舵角を, 右 12度に変更したい。ハンドルを左方向に何度回転させればよいか。答えは小数第1位を四捨五入して, 整数で答えよ。
模範解答
9
解説
舵角の変更に伴うハンドルの回転角を計算する問題です。
右12.5度から右12度への変更であるため、舵角の変化量は左方向に 度となります。
これにハンドルと舵角のギア比(例:18倍)を掛けることで、 度が導かれます。
各選択肢の解説
誤答しやすいケースとして、右方向と左方向の取り違えや、変化量の引き算ミスによる誤った計算結果が考えられます。
設問2 (1)
制御部のソフトウェアについて答えよ。
表2中のマッピングタスクについて, (a), (b)に答えよ。
a に入れる適切な字句を答えよ。
模範解答
バス制御情報
採点基準
- 4点: 「バス制御情報」と正しく抜き出されている。
- 2点: 軽微な誤字・脱字があるが、意味が特定できる。
- 0点: 誤答、または無解答。
解説
マッピングタスクにおいて参照される情報の名称を答える設問です。
バス制御情報 が適切な字句となります。
高得点のポイント
- 「バス制御情報」と正確に抜き出していること。
b に入れる適切な数値を答えよ。
模範解答
10
解説
マッピングタスクに関連する適切な数値を答える設問です。
仕様で定められた周期や設定値に基づき、正解は 10 となります。
各選択肢の解説
誤答しやすいケースとして、他のタスクの周期や異なる要件の数値を誤って当てはめてしまうことが挙げられます。
c に入れる適切な処理内容を, 20字以内で答えよ。
模範解答
自車位置情報を5G通信タスクに通知
採点基準
- 2点: 自車位置情報、5G通信タスク、通知の要素が適切に含まれている。
- 1点: 要素の一部が欠けている。
- 0点: 要求されている内容が記述されていない。
- 2点: 論理的で自然な日本語で記述されている。
- 1点: やや不自然な部分があるが、意味は通じる。
- 0点: 意味が通じない。
解説
マッピングタスクにおける特定の処理内容を簡潔にまとめる設問です。
自車位置情報を5G通信タスクに通知 する処理が該当します。
高得点のポイント
- 「自車位置情報」を「5G通信タスク」に「通知」するという処理が正確に記述されていること。
設問2 (2)
表2中の走行制御タスクについて, (a), (b)に答えよ。
d に入れる適切な字句を答えよ。
模範解答
ウィンカー情報
採点基準
- 4点: 「ウィンカー情報」と正しく抜き出されている。
- 2点: 軽微な誤字・脱字があるが、意味が特定できる。
- 0点: 誤答、または無解答。
解説
走行制御タスクにおいて処理される適切な字句を答える設問です。
ウィンカー情報 が該当します。
高得点のポイント
- 「ウィンカー情報」と正確に抜き出していること。
e に入れる適切な字句を答えよ。
模範解答
バス停で停車
採点基準
- 4点: 「バス停で停車」と正しく抜き出されている。
- 2点: 軽微な誤字・脱字があるが、意味が特定できる。
- 0点: 誤答、または無解答。
解説
走行制御タスクの停車条件に関する字句を答える設問です。
バス停で停車 が該当します。
高得点のポイント
- 「バス停で停車」と正確に抜き出していること。
車速 I/F タスクに通知する内容を算出するときに基にする情報を, 15字以内で答えよ。
模範解答
目標車速と現在の車速
採点基準
- 2点: 目標車速と現在の車速の両方が記載されている。
- 1点: どちらか一方のみが記載されている。
- 0点: どちらも記載されていない。
- 2点: 意味が正確に伝わる記述である。
- 1点: やや不自然だが意味は推測できる。
- 0点: 意味が伝わらない。
解説
車速I/Fタスクへ通知する内容の算出に用いる基の情報を答える設問です。
現在の速度と目的の速度の差分を処理するため、目標車速と現在の車速 が必要となります。
高得点のポイント
- 「目標車速」と「現在の車速」の両方が記載されていること。
設問2 (3)
車両情報へのアクセスについて, (a), (b)に答えよ。
タスクが車両情報にアクセスするとき, 排他制御が必要なのは, どのような場合を想定しているのか。35字以内で答えよ。
模範解答
センサータスクが書込み中に,走行制御タスクが読み出す場合
採点基準
- 3点: センサータスクの書き込みと、走行制御タスクの読み出しが競合する状態が正確に記述されている。
- 2点: タスク名や処理(書き込み・読み出し)の一部に曖昧さがあるが、概ね状況を説明できている。
- 1点: 排他制御の必要性について触れているが、具体的なタスクや操作の記述が不十分である。
- 0点: 要求されている内容が記述されていない。
- 2点: 論理的で自然な日本語で記述されている。
- 1点: やや不自然な部分があるが、意味は通じる。
- 0点: 意味が通じない。
解説
リアルタイムOSにおける車両情報アクセス時の排他制御の必要性を問う設問です。
共有リソースに対する同時アクセスの競合(リード・ライト問題)を避けるため、センサータスクが書込み中に,走行制御タスクが読み出す場合 を想定しています。
高得点のポイント
- 書き込み側(センサータスク)と読み出し側(走行制御タスク)の競合状態が明記されていること。
(a)における排他制御において, 排他制御をすることなくタスクの優先度を変更することでも対応が可能である。一つのタスクの優先度を高くする場合において, 表2中のどのタスクの優先度を幾らに変更すればよいか。タスク名と優先度の値を答えよ。
模範解答
センサータスク
2
採点基準
- 5点: 「センサータスク」と「2」の両方が正しく記述されている。
- 2点: タスク名または優先度のどちらか一方のみが正しく記述されている。
- 0点: 両方とも誤っている。
解説
排他制御を用いずに競合を回避するためのタスク優先度変更について問う設問です。
関連するタスクの優先度を合わせる必要があり、センサータスク の優先度を 2 に変更することで対応可能です。
高得点のポイント
- タスク名「センサータスク」と、優先度の値「2」の両方が正確に記述されていること。
設問2(3)(b)は,正答率が低かった。関連するタスクの優先度を同じ優先度にしなければ,不具合を回避できないことを含めて,リアルタイムOSでのタスクスケジューリングへの理解を深めてほしい。
設問3 (1), (2)
Cバスが時速 18km の一定速度で信号機から 30m の位置を走行中に,信号機が信号管理施設に信号情報を送信した。Cバスがその信号情報を受信するのは,信号機から最小何 m 手前か。答えは小数第 2位を四捨五入して,小数第 1位まで求めよ。
模範解答
28.5
解説
車両の走行速度と信号情報受信のタイミングから距離を計算する問題です。
時速18kmは秒速に換算すると m/s となります。
通信および処理にかかる遅延時間(例:0.3秒)の間に車両が進む距離は m です。
したがって、信号機から30mの位置で送信された場合、受信するのは m 手前となります。
各選択肢の解説
誤答しやすいケースとして、時速から秒速への単位換算ミスや、進んだ距離を差し引かずにそのまま計算してしまうミスが考えられます。
処理を変更するある一つのタスクとはどのタスクか。表2中のタスク名で答えよ。
模範解答
メインタスク
採点基準
- 5点: 「メインタスク」と正しく抜き出されている。
- 2点: 軽微な誤字・脱字があるが、意味が特定できる。
- 0点: 誤答、または無解答。
解説
処理の変更対象となる特定のタスクを答える設問です。
システム全体の挙動を制御する メインタスク が該当します。
高得点のポイント
- 表2の中から「メインタスク」というタスク名を正確に抜き出していること。
設問3 (3)
処理を変更するある一つのタスクの変更内容に関する次の記述について,(a)〜(c)に答えよ。
・5G通信タスクから,信号情報の通知を受けたとき,灯色情報の内容が,“黄”又は“赤”で,信号距離がある値以下,かつmのとき,走行停止をマッピングタスクに通知する。さらに,信号情報で走行停止を通知したこと(以下,信号停止という)を記憶する。
・nとき,信号停止が記憶されていれば,5G通信タスクへの送信依頼をしない。
・信号停止が記憶されている状態で,5G通信タスクから灯色情報の内容が,“青”の信号情報の通知を受けたとき,走行開始をマッピングタスクに通知して,oする。
mに入れる適切な内容を,20字以内で答えよ。
模範解答
車両情報の車速がある値以上
採点基準
- 2点: 車速がある値以上であるという条件が正確に記述されている。
- 1点: 条件の一部が欠けている、または表現が不正確である。
- 0点: 要求されている条件が記述されていない。
- 2点: 意味が正確に伝わる記述である。
- 1点: やや不自然だが意味は推測できる。
- 0点: 意味が伝わらない。
解説
信号情報の通知を受けた際の走行停止判定条件を問う設問です。
信号距離がある値以下であることに加え、車両情報の車速がある値以上 である場合に停止通知が行われます。
高得点のポイント
- 車両情報の車速がある値以上であるという条件が正確に記述されていること。
nに入れる適切な内容を,45字以内で答えよ。
模範解答
走行制御タスクから,停車中の理由が走行停止受信で停車の停車中の通知を受けた
採点基準
- 2点: 走行制御タスクからの通知と、走行停止受信による停車という理由が正確に記述されている。
- 1点: いずれかの要素が欠けている。
- 0点: 要求されている条件が記述されていない。
- 2点: 論理的で自然な日本語で記述されている。
- 1点: やや不自然な部分があるが、意味は通じる。
- 0点: 意味が通じない。
解説
5G通信タスクへの送信依頼をスキップする条件を問う設問です。
既に停止処理が行われていることを確認するため、走行制御タスクから,停車中の理由が走行停止受信で停車の停車中の通知を受けた ことが条件となります。
高得点のポイント
- 走行制御タスクからの通知であることと、停車理由が明記されていること。
oに入れる適切な内容を,15字以内で答えよ。
模範解答
信号停止の記憶を消去
採点基準
- 2点: 信号停止の記憶を消去する処理であることが正確に記述されている。
- 1点: 消去の対象や表現に曖昧さがある。
- 0点: 要求されている内容が記述されていない。
- 2点: 意味が正確に伝わる記述である。
- 1点: やや不自然だが意味は推測できる。
- 0点: 意味が伝わらない。
解説
青信号の通知を受けて走行開始をマッピングタスクに通知した後の処理を問う設問です。
状態をリセットするため、信号停止の記憶を消去 する処理が行われます。
高得点のポイント
- 記憶の消去(リセット)処理であることが明確に記述されていること。
設問3(3)(b)は,正答率がやや低かった。タスクの処理に関して出題しているにもかかわらず,システムの動作について記述している解答が散見された。タスク間のメッセージ通信は,組込みソフトウェア技術者には必須の知識であるので,是非理解してほしい。