令和4年度 秋期 エンベデッドシステムスペシャリスト試験 午後I 問題 問1 パワーアシストスーツの状態遷移とタスク設計
学習ガイド
物流倉庫の作業者を支えるパワーアシストスーツの制御を扱う組込みシステムの問題です。センサー値と姿勢の関係から状態遷移の条件を読み解き、誤遷移を防ぐ条件を追加し、リアルタイムOS上のタスク間通知と実行時間を見積もります。荷重や筋電位のセンサーを追加して自動追従と安全対策を組み込む改良まで扱います。
この記事で押さえる論点
- 角度センサーとIMUの値から、持上げ・持下げ・歩行・アイドルの各状態への遷移条件を表3で読み取れる
- 椅子から立ち上がる動作で持上げ状態に誤遷移する理由を説明し、それを防ぐ追加条件を導ける
- タスク間の通知(下肢角度計測→動作判定→モーター)と各タスクの実行時間から、動作完了までの最大時間を見積もれる
- 足裏荷重センサー・筋電位センサー・ブザーの追加に伴うタスクの変更点を、安全対策の目的から設計できる
出題情報
- 出題
- 2022(R4)秋 エンベデッドシステムスペシャリスト 午後I 問1
- 配点
- 50点満点
- 模範解答
- 公表(設問ごとに掲載)
出題趣旨・採点講評(IPA 公表)
肉体労働の現場では,人手不足が顕在化し,パワーアシストスーツが利用され始めている。パワーアシストスーツの開発には,多数のセンサーやモーターなどが利用され,組込みシステムの設計技術が要求される。本問では,パワーアシストスーツを題材として,組込みシステムの開発に必要となる,図,表に記載された内容を含めた要求仕様の理解力,要求仕様に基づいた組込みソフトウェアの設計能力,及び要求仕様の変更要求に基づいた対応能力を問う。
問1では,パワーアシストスーツを題材に,システム仕様を実現する状態遷移設計とタスク設計,及び安全性向上のための機能追加への対応について出題した。全体として正答率は平均的であった。
問題本文
問1 パワーアシストスーツに関する次の記述を読んで,設問に答えよ。
A社は,物流倉庫などで働く作業者が,荷物を持つとき及び運ぶときの腰又は下肢の負担を軽減するパワーアシストスーツ(以下,PAスーツという)を開発している。PAスーツの外観を図1に示す。
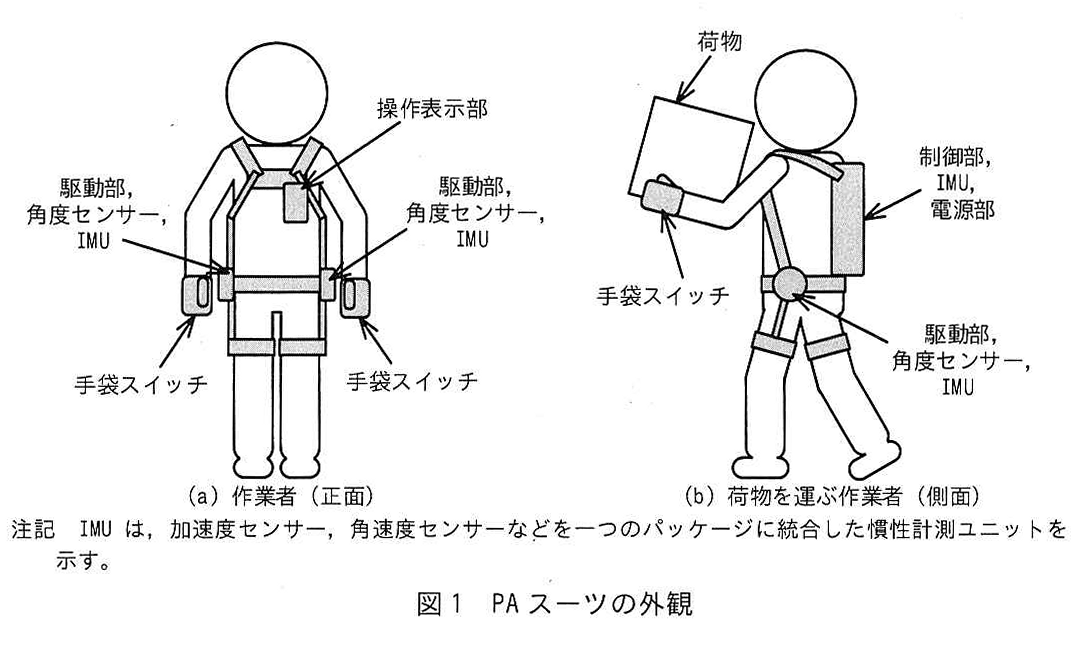
図の説明テキスト
PAスーツの外観を示すイラスト。
(a) 作業者(正面)
両腕の付け根付近に「操作表示部」、両手付近に「手袋スイッチ」、腰の左右に「駆動部, 角度センサー, IMU」がある。
(b) 荷物を運ぶ作業者(側面)
作業者が「荷物」を持っており、背中に「制御部, IMU, 電源部」、手元に「手袋スイッチ」、膝関節付近に「駆動部, 角度センサー, IMU」がある。
注記 IMUは、加速度センサー、角速度センサーなどを一つのパッケージに統合した慣性計測ユニットを示す。
PAスーツは,各種センサーから取得した値によって,作業者の動作を判定する。判定した動作に応じて駆動部を制御して,腰又は下肢の負担を軽減するアシストを行う。
〔PAスーツの構成〕
PAスーツの構成を図2に,PAスーツの主な構成要素の機能概要を表1に示す。
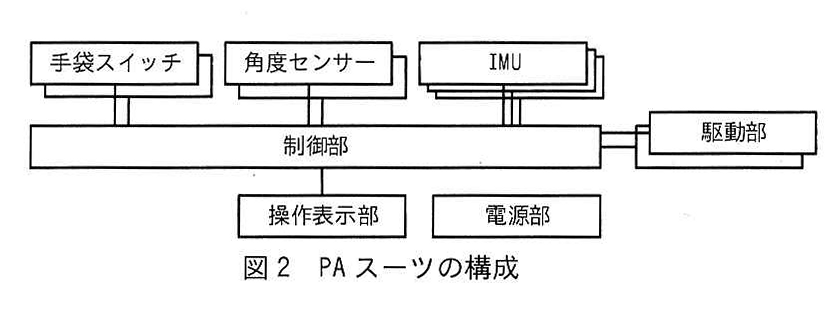
図の説明テキスト
「制御部」を中心としたブロック図。
上部:「手袋スイッチ」「角度センサー」「IMU」から制御部へ向けて下向きの矢印が引かれている。
右側:「駆動部」と制御部が双方向の矢印で接続されている。
下部:「操作表示部」「電源部」が制御部と直線で接続されている(矢印なし)。
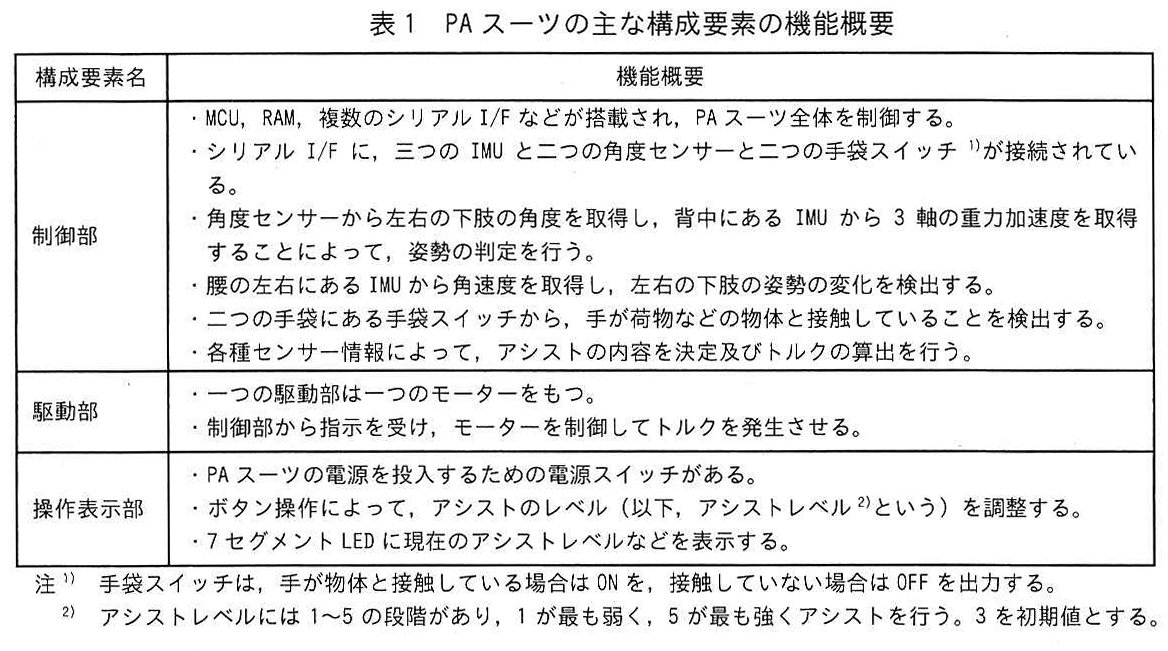
図の説明テキスト
| 構成要素名 | 機能概要 |
|---|---|
| 制御部 | ・MCU, RAM, 複数のシリアル I/F などが搭載され,PA スーツ全体を制御する。 ・シリアル I/F に,三つの IMU と二つの角度センサーと二つの手袋スイッチ 1) が接続されている。 ・角度センサーから左右の下肢の角度を取得し,背中にある IMU から 3 軸の重力加速度を取得することによって,姿勢の判定を行う。 ・腰の左右にある IMU から角速度を取得し,左右の下肢の姿勢の変化を検出する。 ・二つの手袋にある手袋スイッチから,手が荷物などの物体と接触していることを検出する。 ・各種センサー情報によって,アシストの内容を決定及びトルクの算出を行う。 |
| 駆動部 | ・一つの駆動部は一つのモーターをもつ。 ・制御部から指示を受け,モーターを制御してトルクを発生させる。 |
| 操作表示部 | ・PA スーツの電源を投入するための電源スイッチがある。 ・ボタン操作によって,アシストのレベル(以下,アシストレベル 2) という)を調整する。 ・7 セグメント LED に現在のアシストレベルなどを表示する。 |
| 注 1) 手袋スイッチは,手が物体と接触している場合は ON を,接触していない場合は OFF を出力する。 | |
| 注 2) アシストレベルには 1〜5 の段階があり,1 が最も弱く,5 が最も強くアシストを行う。3 を初期値とする。 |
〔姿勢とセンサーの関係〕
横から見た姿勢と角度センサー及び背中にある IMUの値との関係を図3に示す。
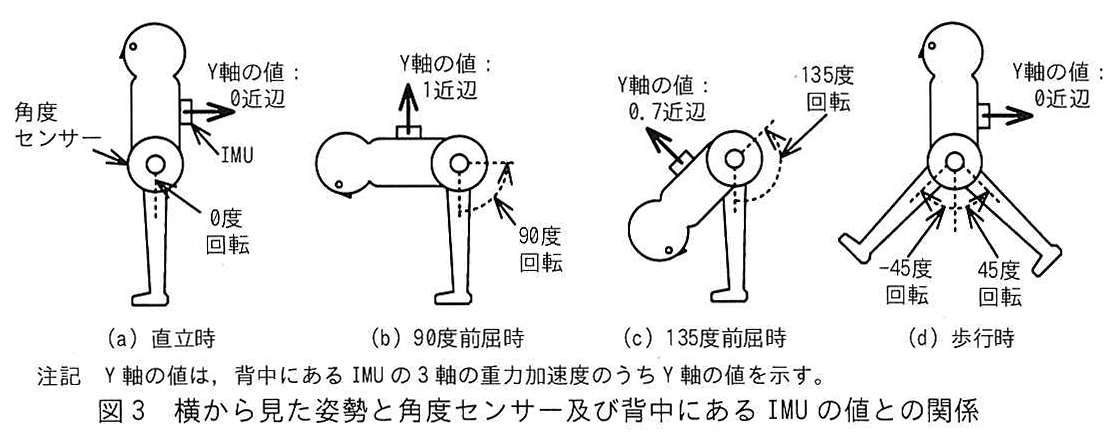
図の説明テキスト
(a) 直立時: 角度センサー 0度回転。IMU Y軸の値:0近辺。
(b) 90度前屈時: 角度センサー 90度回転。IMU Y軸の値:1近辺。
(c) 135度前屈時: 角度センサー 135度回転。IMU Y軸の値:0.7近辺。
(d) 歩行時: 前脚側 45度回転、後脚側 -45度回転。IMU Y軸の値:0近辺。
注記 Y軸の値は、背中にあるIMUの3軸の重力加速度のうちY軸の値を示す。
〔アシストの概要〕
PAスーツは,荷物の持上げ及び持下げ時は腰の負担の軽減を行い,歩行時は下肢の負担の軽減を行う。PAスーツの状態と動作概要を表2に示す。
なお,荷物を持っていても直立しているときには,PAスーツの状態はアイドル状態となり,アシストを行わない。
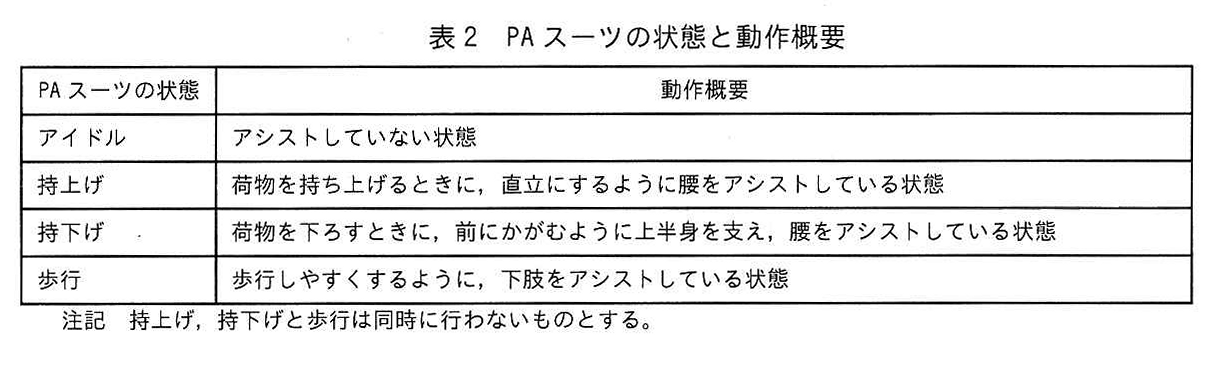
図の説明テキスト
| PAスーツの状態 | 動作概要 |
|---|---|
| アイドル | アシストしていない状態 |
| 持上げ | 荷物を持ち上げるときに,直立にするように腰をアシストしている状態 |
| 持下げ | 荷物を下ろすときに,前にかがむように上半身を支え,腰をアシストしている状態 |
| 歩行 | 歩行しやすくするように,下肢をアシストしている状態 |
| 注記: 持上げ,持下げと歩行は同時に行わないものとする。 |
PAスーツの状態遷移を図4に,PAスーツの状態遷移の条件一覧を表3に示す。図4の遷移の番号は表3の項番に対応している。
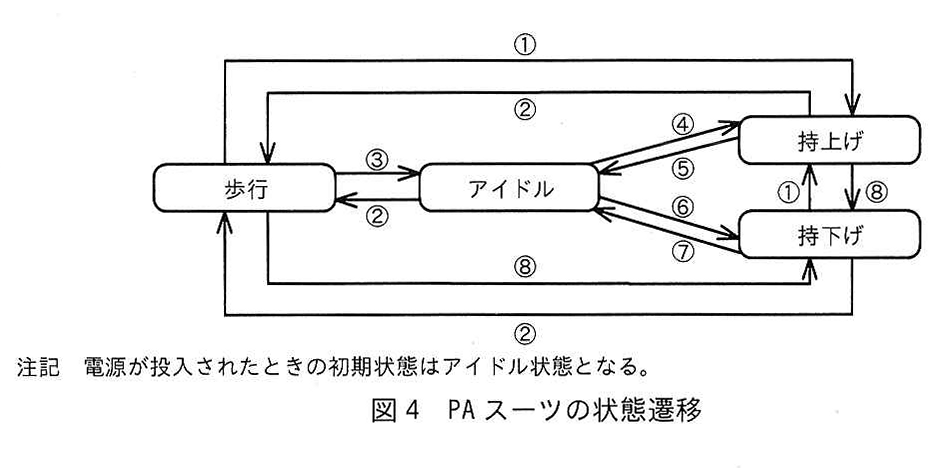
図の説明テキスト
- 状態: 歩行、アイドル、持上げ、持下げ
- 初期状態: アイドル (注記による)
- 遷移:
- ①: 歩行から持上げ、持上げから持上げ(自己ループ)
- ②: アイドルから歩行、歩行から歩行(自己ループ)
- ③: 歩行からアイドル
- ④: アイドルから持上げ
- ⑤: 持上げからアイドル
- ⑥: アイドルから持下げ
- ⑦: 持下げからアイドル
- ⑧: 持下げから歩行、持下げから持下げ(自己ループ)
注記 電源が投入されたときの初期状態はアイドル状態となる。
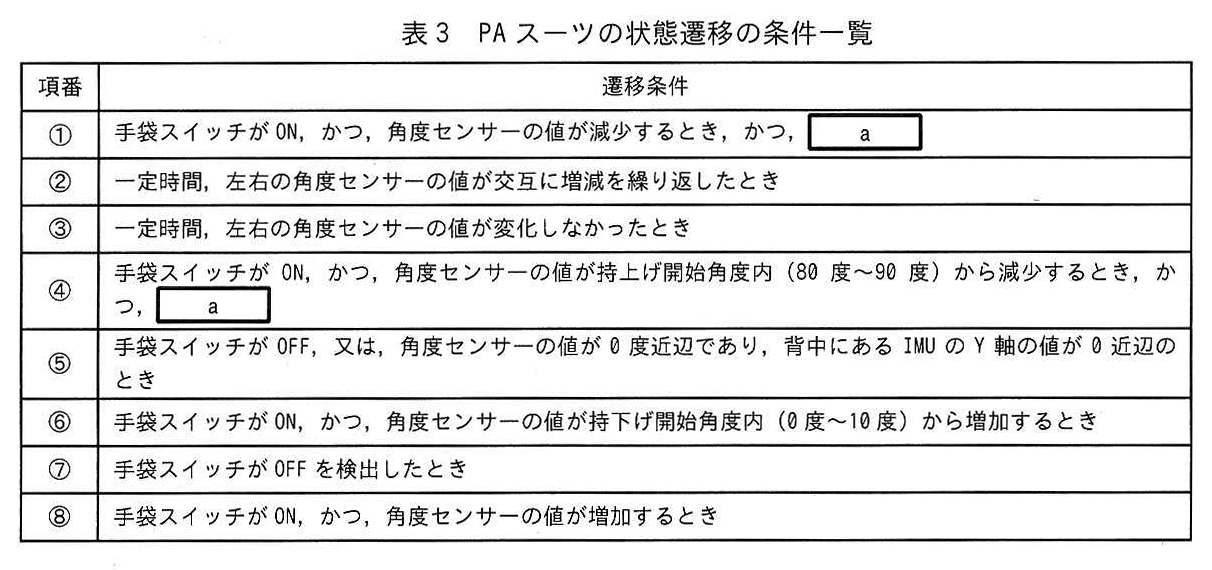
図の説明テキスト
| 項番 | 遷移条件 |
|---|---|
| ① | 手袋スイッチが ON,かつ,角度センサーの値が減少するとき,かつ,a |
| ② | 一定時間,左右の角度センサーの値が交互に増減を繰り返したとき |
| ③ | 一定時間,左右の角度センサーの値が変化しなかったとき |
| ④ | 手袋スイッチが ON,かつ,角度センサーの値が持上げ開始角度内(80 度〜90 度)から減少するとき,かつ,a |
| ⑤ | 手袋スイッチが OFF,又は,角度センサーの値が 0 度近辺であり,背中にある IMU の Y 軸の値が 0 近辺のとき |
| ⑥ | 手袋スイッチが ON,かつ,角度センサーの値が持下げ開始角度内(0 度〜10 度)から増加するとき |
| ⑦ | 手袋スイッチが OFF を検出したとき |
| ⑧ | 手袋スイッチが ON,かつ,角度センサーの値が増加するとき |
〔制御部のソフトウェア構成〕
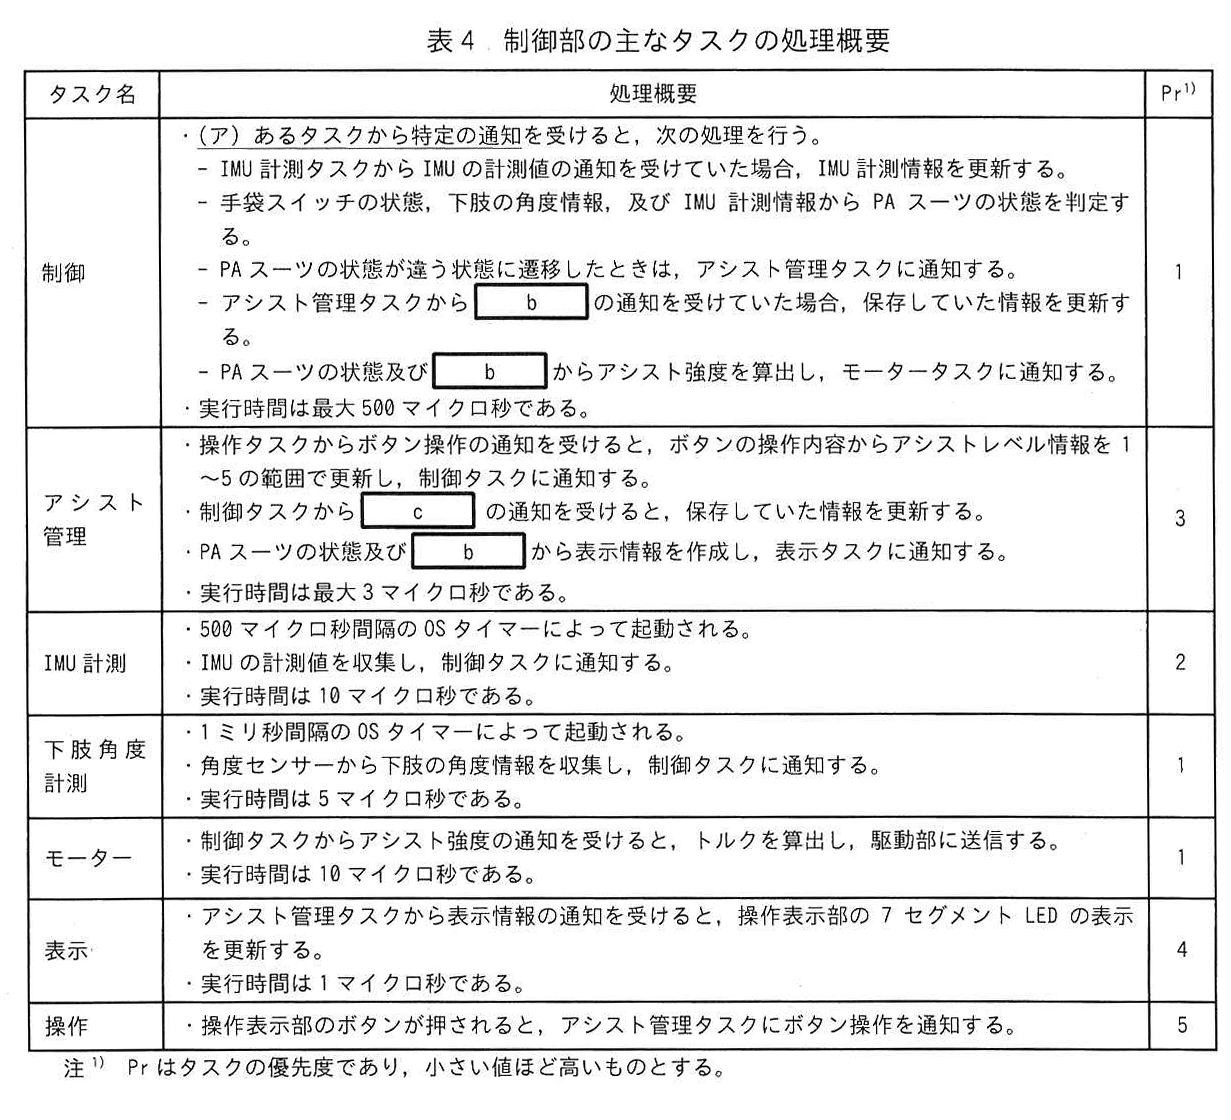
PAスーツの制御部では,リアルタイムOSを使用する。制御部の主なタスクの構成を図5に,制御部の主なタスクの処理概要を表4に示す。
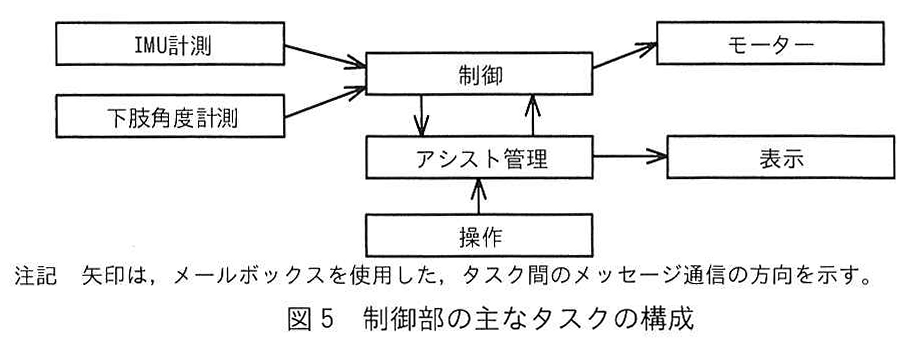
図の説明テキスト
タスク間のメッセージ通信の方向を示す図。
・「IMU計測」から「制御」へ矢印
・「下肢角度計測」から「制御」へ矢印
・「制御」から「モーター」へ矢印
・「制御」と「アシスト管理」の間に双方向(上向きと下向き別々)の矢印
・「アシスト管理」から「表示」へ矢印
・「操作」から「アシスト管理」へ矢印
注記 矢印は,メールボックスを使用した,タスク間のメッセージ通信の方向を示す。
図の説明テキスト
| タスク名 | 処理概要 | Pr1) |
|---|---|---|
| 制御 | ・(ア)あるタスクから特定の通知を受けると,次の処理を行う。 - IMU 計測タスクから IMU の計測値の通知を受けていた場合,IMU 計測情報を更新する。 - 手袋スイッチの状態,下肢の角度情報,及び IMU 計測情報から PA スーツの状態を判定する。 - PA スーツの状態が違う状態に遷移したときは,アシスト管理タスクに通知する。 - アシスト管理タスクから b の通知を受けていた場合,保存していた情報を更新する。 - PA スーツの状態及び b からアシスト強度を算出し,モータータスクに通知する。 ・実行時間は最大 500 マイクロ秒である。 |
1 |
| アシスト管理 | ・操作タスクからボタン操作の通知を受けると,ボタンの操作内容からアシストレベル情報を 1〜5 の範囲で更新し,制御タスクに通知する。 ・制御タスクから c の通知を受けると,保存していた情報を更新する。 ・PA スーツの状態及び b から表示情報を作成し,表示タスクに通知する。 ・実行時間は最大 3 マイクロ秒である。 |
3 |
| IMU計測 | ・500 マイクロ秒間隔の OS タイマーによって起動される。 ・IMU の計測値を収集し,制御タスクに通知する。 ・実行時間は 10 マイクロ秒である。 |
2 |
| 下肢角度計測 | ・1 ミリ秒間隔の OS タイマーによって起動される。 ・角度センサーから下肢の角度情報を収集し,制御タスクに通知する。 ・実行時間は 5 マイクロ秒である。 |
1 |
| モーター | ・制御タスクからアシスト強度の通知を受けると,トルクを算出し,駆動部に送信する。 ・実行時間は 10 マイクロ秒である。 |
1 |
| 表示 | ・アシスト管理タスクから表示情報の通知を受けると,操作表示部の 7 セグメント LED の表示を更新する。 ・実行時間は 1 マイクロ秒である。 |
4 |
| 操作 | ・操作表示部のボタンが押されると,アシスト管理タスクにボタン操作を通知する。 | 5 |
| 注1) Pr はタスクの優先度であり,小さい値ほど高いものとする。 |
設問3 PAスーツの改良について
作業者がアシストレベルを操作表示部で設定する手間を省くために,荷物の重量に応じてアシストレベルが自動で追従する機能(以下,自動追従機能という)と,過負荷やふらつき動作による作業者の危険状態に対する安全対策の機能を追加することにした。そのための機能変更とハードウェア変更の内容を次に示す。
- 自動追従機能は,操作表示部のボタンの操作によって,有効と無効の切替えができるようにする。
- 作業者の作業負荷を計測するために足裏荷重センサーを備えた靴を追加する。足裏荷重センサーは,制御部のシリアルI/Fに接続する。
- 作業者の筋肉への負荷を計測するために腰と大腿部付近に筋電位センサーを追加し,制御部のシリアルI/Fに接続する。筋電位センサーは筋肉への負荷が増えるほど大きい値を返す。
- (イ)ある情報を用いて,作業者のふらつきなどの危険動作を検出する。
- 作業中止を促すためのブザーを制御部に追加する。
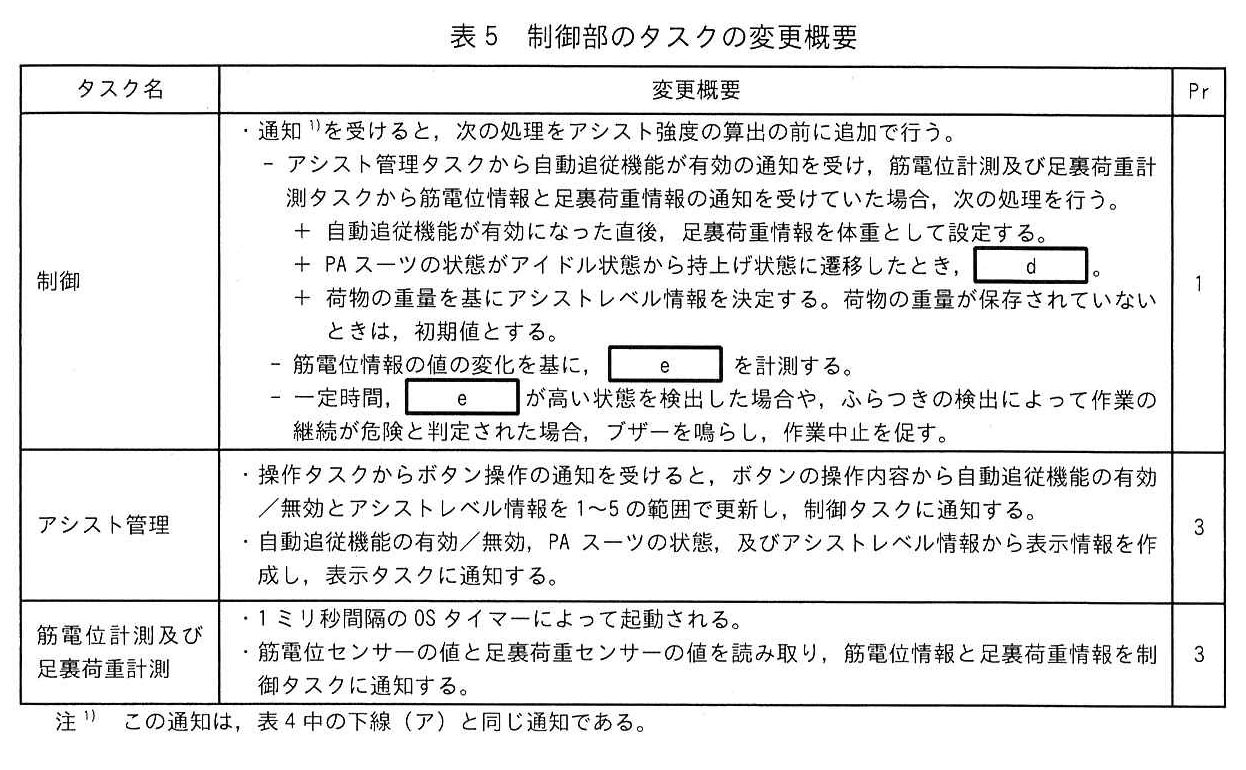
制御部のタスクの変更概要を表5に示す。ここで,筋電位計測及び足裏荷重計測タスクは,新規に追加するタスクである。
図の説明テキスト
| タスク名 | 変更概要 | Pr |
|---|---|---|
| 制御 | ・通知1)を受けると,次の処理をアシスト強度の算出の前に追加で行う。 - アシスト管理タスクから自動追従機能が有効の通知を受け,筋電位計測及び足裏荷重計測タスクから筋電位情報と足裏荷重情報の通知を受けていた場合,次の処理を行う。 + 自動追従機能が有効になった直後,足裏荷重情報を体重として設定する。 + PA スーツの状態がアイドル状態から持上げ状態に遷移したとき,d。 + 荷物の重量を基にアシストレベル情報を決定する。荷物の重量が保存されていないときは,初期値とする。 - 筋電位情報の値の変化を基に,e を計測する。 - 一定時間,e が高い状態を検出した場合や,ふらつきの検出によって作業の継続が危険と判定された場合,ブザーを鳴らし,作業中止を促す。 |
1 |
| アシスト管理 | ・操作タスクからボタン操作の通知を受けると,ボタンの操作内容から自動追従機能の有効/無効とアシストレベル情報を1〜5の範囲で更新し,制御タスクに通知する。 ・自動追従機能の有効/無効,PA スーツの状態,及びアシストレベル情報から表示情報を作成し,表示タスクに通知する。 |
3 |
| 筋電位計測及び足裏荷重計測 | ・1ミリ秒間隔のOSタイマーによって起動される。 ・筋電位センサーの値と足裏荷重センサーの値を読み取り,筋電位情報と足裏荷重情報を制御タスクに通知する。 |
3 |
| 注1) この通知は,表4中の下線(ア)と同じ通知である。 |
設問と解答・解説
設問1
PAスーツのシステム仕様について答えよ。
持上げ状態のとき角度センサーの値が増えると,どの状態に遷移するか。表2中のPAスーツの状態で答えよ。
模範解答
持下げ
採点基準
- 5点: 「持下げ」と正しく解答している。
- 3点: 「持下げ」を含んでいるが、余分な語句がある。
- 0点: 上記以外。
解説
正解の根拠
本問は PAスーツ の状態遷移図・表から、指定された条件でどの状態へ遷移するかを読み取る問題です。
- 現在の状態は「持上げ状態」です。
- 条件は「角度センサーの値が増える」ことです。
- 表に記載された遷移条件を照らし合わせると、該当する遷移先は 持下げ となります。
高得点のポイント
- 状態遷移 の表や図を正確に読み取り、対象の条件に合致する結果を見つけ出すことが不可欠です。
- 余分な言葉を付け加えず、表に指定された状態名のみを解答することが求められます。
PAスーツの状態の判定について,表3中の空欄aの条件を入れなかった場合,肘掛けのある椅子に座った状態で,椅子の肘掛けに両手を置き,立ち上がろうとしたときに,PAスーツの状態は持上げ状態に遷移した。その理由を,45字以内で答えよ。
模範解答
手袋スイッチがON,かつ,角度センサーの値が持上げ開始角度内から減少したから
採点基準
- 3点: 手袋スイッチの状態(ON)と角度センサーの値の変化(持上げ開始角度内から減少)の両方を正確に捉えている。
- 2点: 手袋スイッチの状態、または角度センサーの条件のいずれかがやや不正確である。
- 1点: いずれか一方の条件のみ記載されている。
- 0点: 条件が全く記載されていない、または誤っている。
- 2点: 二つの条件が「かつ」等の論理構造で明確に結ばれ、理由として自然な文脈になっている。
- 1点: 条件は羅列されているが、論理的な繋がりが不明瞭な箇所がある。
- 0点: 文意が通らない。
解説
正解の根拠
肘掛けのある椅子から立ち上がろうとした際の誤動作(意図しない持上げ状態への遷移)を防ぐための条件を記述する問題です。
- 立ち上がり動作時に、手で肘掛けを押すことで「手袋スイッチがON」になります。
- また、前傾姿勢をとるため「角度センサーの値が持上げ開始角度内から減少」します。
- これらの動作は荷物を持ち上げる動作とセンサ値の変化が類似しているため、システムが誤認してしまいます。
- したがって、空欄aの条件がなかった場合、上記2つの条件が同時に満たされることで誤動作が起きたと言えます。
高得点のポイント
- 手袋スイッチがON であることと、角度センサーの値が減少 していることの2つの要件を明確に記述することが求められます。
- 指定された字数(45字以内)に収めつつ、論理的な理由としてまとめる構成力が評価されます。
(a)の遷移を防ぐために追加した条件空欄aを30字以内で答えよ。
模範解答
背中にあるIMUのY軸の値が0近辺でないとき
採点基準
- 3点: IMUのY軸という対象と、値が0近辺でないという条件が正しく記述されている。
- 2点: IMUのY軸に関する言及はあるが、条件の記述にやや不正確な点がある。
- 1点: IMUのY軸または0近辺というキーワードのいずれかが欠けている。
- 0点: キーワードが全く含まれていない。
- 2点: 条件として意味が通る自然な文章となっている。
- 1点: 意味は推測できるが、日本語としてやや不自然な箇所がある。
- 0点: 文意が通らない。
解説
正解の根拠
立ち上がり動作による誤判定を防ぐために、PAスーツのセンサ情報から区別可能な条件を追加する問題です。
- 荷物を持ち上げる際は背中が前傾しますが、立ち上がる際も同様に前傾します。
- しかし、立ち上がる際と異なり、荷物を持ち上げる場合は通常、姿勢の左右の傾き(Y軸の変化)が生じにくいなどの特性があるか、あるいは別のセンサの条件を満たす必要があります。
- 本文の仕様から、前傾姿勢を正しく判定するためには、背中にあるIMUのY軸の値 が0近辺でないことを条件として加えることで、誤判定を防止できることが読み取れます。
高得点のポイント
- 対象となるセンサが IMU であり、その Y軸の値 であることを明記します。
- その値が 0近辺でない という状態を正確に記述することが重要です。
設問1(2)は,正答率がやや低かった。姿勢と複数のセンサーの値との関係に対する理解に誤りがあると思われる解答が散見された。誤動作を予防するために多様なセンサーを活用することは,IoTシステム・組込みシステムの設計に重要であるので,是非理解を深めてほしい。
設問2
制御部のソフトウェアについて答えよ。
表4中の下線(ア)の通知について,どのタスクから何の情報の通知を受けるか。タスク名と情報を答えよ。
模範解答
タスク名:下肢角度計測タスク,情報:下肢の角度情報
採点基準
- 5点: タスク名「下肢角度計測タスク」と情報「下肢の角度情報」の双方が正しく解答されている。
- 3点: タスク名または情報のいずれか一方のみが正しい。
- 0点: どちらも誤っている。
解説
正解の根拠
タスク間の通信と情報の流れを問う問題です。
- 制御部のソフトウェアにおいて、特定のタスクが別のタスクに情報を通知する仕組みが表にまとめられています。
- 下線(ア)の通知は、下肢の角度を計測するタスクからの情報伝達を指しています。
- したがって、通知元のタスク名は 下肢角度計測タスク であり、通知される情報は 下肢の角度情報 となります。
高得点のポイント
- タスク名と情報の両方を、表中の正確な名称を用いて漏れなく記述することが求められます。
- 組込みOSのタスク間の情報の流れ(データフロー)を正確に読み取る力が必要です。
表4中の空欄bに入れる適切な字句を答えよ。
模範解答
アシストレベル情報
採点基準
- 5点: 「アシストレベル情報」と正しく解答している。
- 3点: 「アシストレベル」など、意味は通じるが完全な名称ではない。
- 0点: 誤答または無回答。
解説
正解の根拠
制御部のソフトウェア仕様に基づく空欄補充問題です。
- タスク間でやり取りされる情報を追うと、特定の判定処理の後、モーターを制御するための情報が渡されることがわかります。
- モーターの出力を決定するために必要な情報は、アシストの度合いを示す情報です。
- したがって、空欄bには アシストレベル情報 が入ります。
高得点のポイント
- 処理の流れから、次に必要な入力データが何であるかを文脈に沿って特定する正確性が評価されます。
表4中の空欄cに入れる適切な字句を答えよ。
模範解答
PAスーツの状態
PAスーツの状態遷移
採点基準
- 5点: 「PAスーツの状態」または「PAスーツの状態遷移」と正しく解答している。
- 3点: 「状態」や「状態遷移」など、意味は通じるが完全な名称ではない。
- 0点: 誤答または無回答。
解説
正解の根拠
タスクの動作条件や状態管理に関する空欄補充問題です。
- PAスーツは現在の状態に応じてモーターの制御やセンサの監視を切り替える必要があります。
- タスクが判断基準として参照する、現在のシステム全体のモードを示す情報が必要です。
- したがって、空欄cには PAスーツの状態(または PAスーツの状態遷移)が入ります。
高得点のポイント
- 状態遷移設計において、各タスクがどの状態変数を共有して動作を切り替えているかを理解していることが求められます。
下肢角度計測タスクが起動してから,モータータスクの動作完了までの実行時間は最大何マイクロ秒か。ここで,OSの処理時間は無視できるものとする。
模範解答
515
解説
正解の根拠
リアルタイムOSにおけるタスクの実行時間と優先度に基づく、最大応答時間の計算問題です。
- OSの処理時間は無視できるという条件のもと、関係するタスクの実行時間を足し合わせます。
- 下肢角度計測タスクから始まり、モータータスクの動作が完了するまでには、複数のタスクが順次または優先度に従って実行されます。
- 対象となるタスクの実行時間を表から抽出し合計すると、計算式は となります。
- よって、最大実行時間は 515 マイクロ秒です。
高得点のポイント
- タスクの優先度 と 実行順序 を正確に把握し、プリエンプション(割り込み)や待ち状態を考慮して最悪実行時間を算出する能力が必要です。
- 抽出するタスクに漏れや誤りがないことがポイントです。
設問2(1),(3)は,正答率が平均的であった。タスクの設計やタスクの優先度から,処理の流れの推測及び制御時間を計算する問題であった。リアルタイムOSを利用したシステムの設計には重要な事柄なので,是非理解を深めてほしい。
設問3
本文中の下線(イ)のある情報とは何か,表4中の字句から選んで答えよ。
模範解答
IMU計測情報
IMUの計測値
採点基準
- 4点: 「IMU計測情報」または「IMUの計測値」と正しく解答している。
- 2点: 「IMU」など、意味は通じるが完全な名称ではない。
- 0点: 誤答または無回答。
解説
正解の根拠
PAスーツの安全性向上機能において、ふらつきを検出するために必要な情報を特定する問題です。
- 下線(イ)を含む文脈では、作業者の姿勢の安定性を評価する処理が説明されています。
- 姿勢の傾きや角速度を計測できるセンサはIMU(慣性計測装置)です。
- 表4の字句から該当する情報を選ぶと、IMU計測情報(または IMUの計測値)となります。
高得点のポイント
- ふらつき検出という目的から、それに適したセンサデータを表中の正確な語句で抜き出すことが求められます。
その理由を,30字以内で答えよ。
模範解答
IMU計測情報の角速度からふらつきを検出できるから
採点基準
- 2点: IMU計測情報の角速度からふらつきを検出できる旨が明記されている。
- 1点: 角速度やふらつきへの言及はあるが、関係性の記述が曖昧。
- 0点: 題意に沿ったキーワードが含まれていない。
- 2点: 理由を説明する文章として「〜だから」など自然な構成になっている。
- 1点: 文意は推測できるが、論理的繋がりがやや不自然。
- 0点: 文意が通らない。
解説
正解の根拠
IMU計測情報がなぜ安全性向上機能(ふらつき検出)に必要であるかを説明する問題です。
- IMUは加速度と角速度を計測できるため、作業者の急な姿勢変化やふらつきを捉えることができます。
- 特に、姿勢の回転運動を伴うふらつきの検出には、角速度の情報が有効です。
- そのため、「IMU計測情報の角速度からふらつきを検出できるから」という理由が導かれます。
高得点のポイント
- IMU計測情報 に含まれる 角速度 という物理量に言及していることが重要です。
- それを用いて ふらつきを検出できる という目的と論理的に結びつけているかが評価されます。
表5中の空欄dに入れる適切な処理を35字以内で答えよ。
模範解答
足裏荷重情報から体重を引いた値を荷物の重量として記録する
採点基準
- 2点: 足裏荷重情報から体重を引くこと、それが荷物の重量として記録されることが明確に記述されている。
- 1点: 足裏荷重と体重の差分に触れているが、記録する対象(荷物の重量)が不明確。
- 0点: 必要な要素が欠落している。
- 2点: 処理の流れが論理的かつ簡潔にまとめられている。
- 1点: 内容は含まれるが、文章がやや冗長または不自然である。
- 0点: 文意が通らない。
解説
正解の根拠
作業者が持ち上げている荷物の重量を推定し、記録するための処理内容を記述する問題です。
- 足裏にある荷重センサからは、作業者の体重と荷物の重量を合わせた総荷重が取得されます。
- 荷物単体の重量を求めるためには、総荷重からあらかじめわかっている作業者の体重を差し引く必要があります。
- したがって、空欄dには「足裏荷重情報から体重を引いた値を荷物の重量として記録する」という処理が入ります。
高得点のポイント
- 足裏荷重情報 から 体重を引く という計算のロジックが正確に表現されていることが求められます。
- 計算結果を 荷物の重量として記録する という目的までを含め、指定字数内で簡潔にまとめる力が評価されます。
表5中の空欄eに入れる適切な字句を10字以内で答えよ。
模範解答
筋肉への負荷
採点基準
- 3点: 「筋肉への負荷」と正しく解答している。
- 1点: 「負荷」など、関連するが不完全な解答。
- 0点: 誤答または無回答。
解説
正解の根拠
PAスーツの運用において、作業者の身体的負担を評価するための指標を答える問題です。
- 重い荷物を持ち上げる作業は、作業者の筋肉に大きな負担をかけます。
- PAスーツの目的はこの負担を軽減することであり、記録すべき指標として適切なのは筋肉にかかるストレスです。
- したがって、空欄eには 筋肉への負荷 が入ります。
高得点のポイント
- 本文の文脈およびPAスーツの導入目的(肉体労働の負担軽減)に沿って、適切なキーワードを正確に抜き出すか導き出すことが求められます。
設問3(2)は,正答率がやや低かった。タスク内の前後の処理の流れから必要な情報は何か,その情報を導き出すために必要な処理は何かを理解して解答してほしい。