令和4年度 秋期 エンベデッドシステムスペシャリスト試験 午後I 問題 問3 無人店舗システムの追跡処理とセンサーデータの設計
学習ガイド
オンラインショップと連携する無人店舗の組込みシステムの問題です。入店から決済までの動作概要を押さえたうえで、行動情報のデータサイズ、重量センサーの分解能、LiDARの測定範囲と処理時間から求まる追跡面積の上限を計算します。センサーのデータ収集方式や禁止行為への対処など、システム設計の判断理由も確認します。
この記事で押さえる論点
- 行動情報の電文フォーマットから、利用者の行動に応じたデータサイズを計算できる
- 重量センサーの出力電圧と測定対象から、必要な分解能をマイクロボルト単位で求められる
- LiDARの設置高さと検知に必要な高さから測定可能な面積を計算し、前処理・追跡処理・後処理の時間から測定面積の上限を導ける
- 重量計測ユニットへのポーリング方式を採用した理由や、禁止行為が仮想カートに与える影響を説明できる
出題情報
- 出題
- 2022(R4)秋 エンベデッドシステムスペシャリスト 午後I 問3
- 配点
- 50点満点
- 模範解答
- 公表(設問ごとに掲載)
出題趣旨・採点講評(IPA 公表)
2010年代にIT機器を用いたウォークスルー型の無人店舗が登場してから,センサー精度の向上,AI技術の進歩につれ,世界中で無人店舗が登場している。日本国内においても徐々に広がりを見せており,今後も増える見込みである。本問では,無人店舗システムを題材として,店内のデータを収集し連携して処理するシステム仕様の理解力,処理時間に制約がある中での性能改善内容を把握する能力を問う。
問3では,無人店舗システムを題材に,システム仕様及び各機器の仕様の理解,性能改善への対応について出題した。全体として正答率は平均的であった。
問題本文
無人店舗システムに関する次の記述を読んで,設問に答えよ。
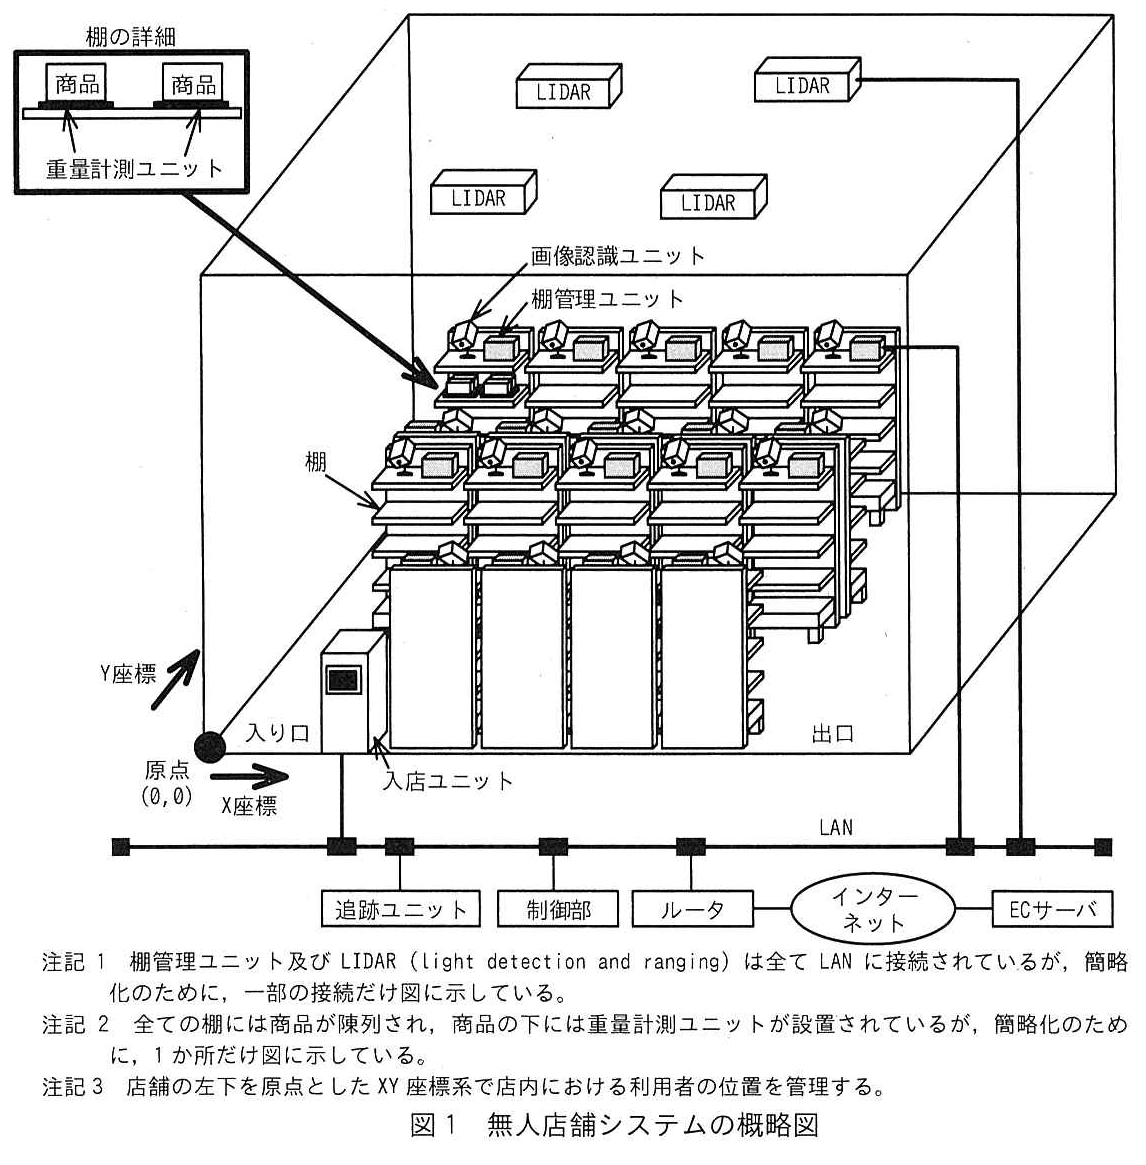
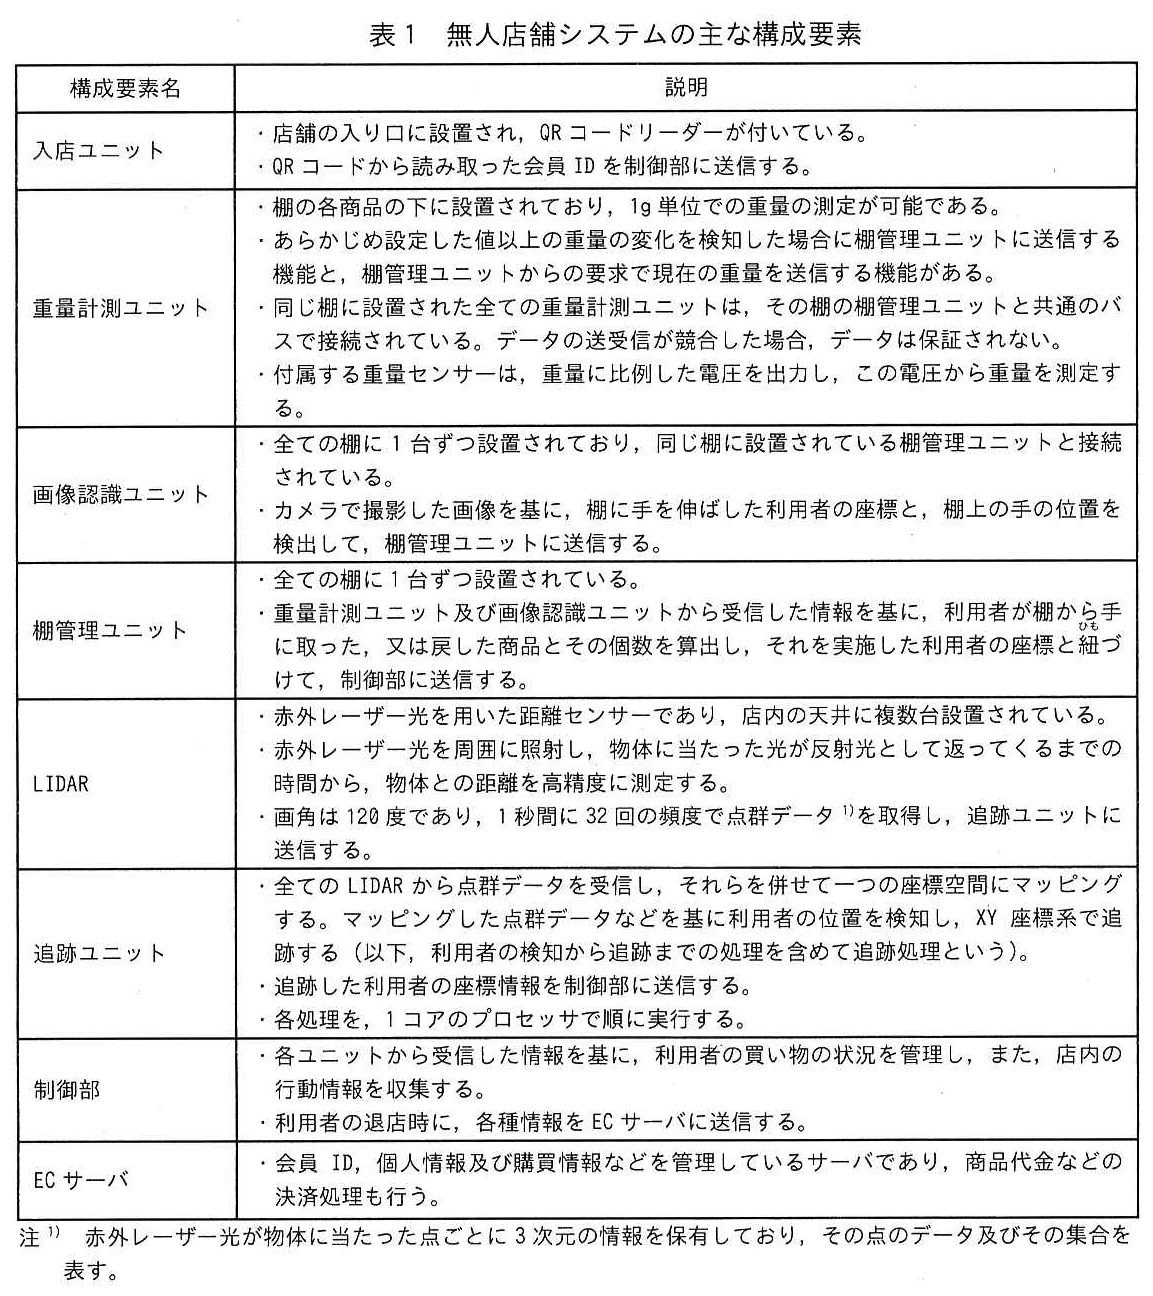
C社は,オンラインショップと連携する無人店舗システムを開発している。オンラインショップに登録済みの来店者(以下,利用者という)が,オンラインショップで使用するID情報(以下,会員IDという)を用いて入店すると,無人店舗システムは,利用者が購入したい商品を持って退店するだけで自動的に決済を行う。さらに,店内での利用者の行動(以下,行動情報という)を収集して,オンラインショップで活用する。無人店舗システムの概略図を図1に,無人店舗システムの主な構成要素を表1に示す。
図の説明テキスト
無人店舗システムの概略図。店舗の立体的な構成が描かれている。天井には4つの「LIDAR」が設置されている。店舗中央には多数の「棚」が配置され、各棚の上部には「棚管理ユニット」と「画像認識ユニット」がある。図の左上には「棚の詳細」という枠があり、陳列された「商品」の下に「重量計測ユニット」が設置されている様子が描かれている。店舗の手前には「入り口」と「出口」があり、入り口には「入店ユニット」が配置されている。店舗の左下角は「原点(0,0)」とされ、右方向への「X座標」と奥行き方向への「Y座標」を示す矢印が描かれている。図の下部には太線で「LAN」が描かれており、入店ユニット、棚管理ユニット、LIDARのほか、「追跡ユニット」「制御部」「ルータ」「ECサーバ」が接続されている。ルータは「インターネット」に接続されている。図の下部には3つの注記がある。「注記1 棚管理ユニット及びLIDARは全てLANに接続されているが、簡略化のために、一部の接続だけ図に示している。」「注記2 全ての棚には商品が陳列され、商品の下には重量計測ユニットが設置されているが、簡略化のために、1か所だけ図に示している。」「注記3 店舗の左下を原点としたXY座標系で店内における利用者の位置を管理する。」。
図の説明テキスト
| 構成要素名 | 説明 |
|---|---|
| 入店ユニット | ・店舗の入り口に設置され,QRコードリーダーが付いている。 ・QRコードから読み取った会員IDを制御部に送信する。 |
| 重量計測ユニット | ・棚の各商品の下に設置されており,1g単位での重量の測定が可能である。 ・あらかじめ設定した値以上の重量の変化を検知した場合に棚管理ユニットに送信する機能と,棚管理ユニットからの要求で現在の重量を送信する機能がある。 ・同じ棚に設置された全ての重量計測ユニットは,その棚の棚管理ユニットと共通のバスで接続されている。データの送受信が競合した場合,データは保証されない。 ・付属する重量センサーは,重量に比例した電圧を出力し,この電圧から重量を測定する。 |
| 画像認識ユニット | ・全ての棚に1台ずつ設置されており,同じ棚に設置されている棚管理ユニットと接続されている。 ・カメラで撮影した画像を基に,棚に手を伸ばした利用者の座標と,棚上の手の位置を検出して,棚管理ユニットに送信する。 |
| 棚管理ユニット | ・全ての棚に1台ずつ設置されている。 ・重量計測ユニット及び画像認識ユニットから受信した情報を基に,利用者が棚から手に取った,又は戻した商品とその個数を算出し,それを実施した利用者の座標と紐づけて,制御部に送信する。 |
| LIDAR | ・赤外レーザー光を用いた距離センサーであり,店内の天井に複数台設置されている。 ・赤外レーザー光を周囲に照射し,物体に当たった光が反射光として返ってくるまでの時間から,物体との距離を高精度に測定する。 ・画角は120度であり,1秒間に32回の頻度で点群データ 1)を取得し,追跡ユニットに送信する。 |
| 追跡ユニット | ・全てのLIDARから点群データを受信し,それらを併せて一つの座標空間にマッピングする。マッピングした点群データなどを基に利用者の位置を検知し,XY座標系で追跡する(以下,利用者の検知から追跡までの処理を含めて追跡処理という)。 ・追跡した利用者の座標情報を制御部に送信する。 ・各処理を,1コアのプロセッサで順に実行する。 |
| 制御部 | ・各ユニットから受信した情報を基に,利用者の買い物の状況を管理し,また,店内の行動情報を収集する。 ・利用者の退店時に,各種情報をECサーバに送信する。 |
| ECサーバ | ・会員ID,個人情報及び購買情報などを管理しているサーバであり,商品代金などの決済処理も行う。 |
注 1) 赤外レーザー光が物体に当たった点ごとに3次元の情報を保有しており,その点のデータ及びその集合を表す。
〔無人店舗システムの動作概要〕
- 利用者がオンラインショップ用アプリケーションプログラムに表示された QRコードを入店ユニットにかざして入店すると,制御部はその利用者の買い物の状況を管理するための仮想のカート(以下,仮想カートという)を割り当て,追跡ユニットによる追跡処理及び行動情報の収集を開始する。
- 利用者が棚から商品を手に取ると,制御部は,棚管理ユニットが検知した利用者の座標と追跡ユニットで検知した利用者の座標を突き合わせることで会員IDとの紐づけを行い,その利用者の仮想カートに,手に取った商品の情報を登録する。商品が棚に戻された場合も同様の手順で会員IDとの紐づけを行い,その利用者の仮想カートからその商品の情報を削除する。
- 追跡ユニットの情報から利用者の退店を検知すると,制御部はその利用者の仮想カートの情報及び行動情報をECサーバに送信する。
- ECサーバで決済が完了すると,利用者のオンラインショップ用アプリケーションプログラムに決済の情報が通知される。
なお,無人店舗システムでは,利用者が商品を手に取りそのまま自分の鞄に入れることは問題ないが,ほかの利用者のQRコードによる入店,(ア)店内でほかの利用者への商品の手渡し,別の棚に商品を戻すことは禁止している。
〔追跡処理〕
店内の天井には複数のLiDARが設置されている。追跡ユニットでは,まず,各LiDARから点群データを収集し,フィルタリング処理,同じ座標空間へのマッピング処理などの前処理を実施する。これによって,店内全体を一つの座標空間として把握することができる。次に,この座標空間にマッピングされた点群データ及び入店後の利用者の座標などから追跡処理を実施する。最後に,制御部へのデータの送信などの後処理を行っている。各処理の処理時間は,前処理が最大 20 ミリ秒,後処理が最大 10 ミリ秒であり,追跡処理は 1m²当たり最大 0.2 ミリ秒である。さらに,利用者の追跡を行うためには,追跡ユニットの一連の処理を 1 秒間に 16 回実施する必要がある。
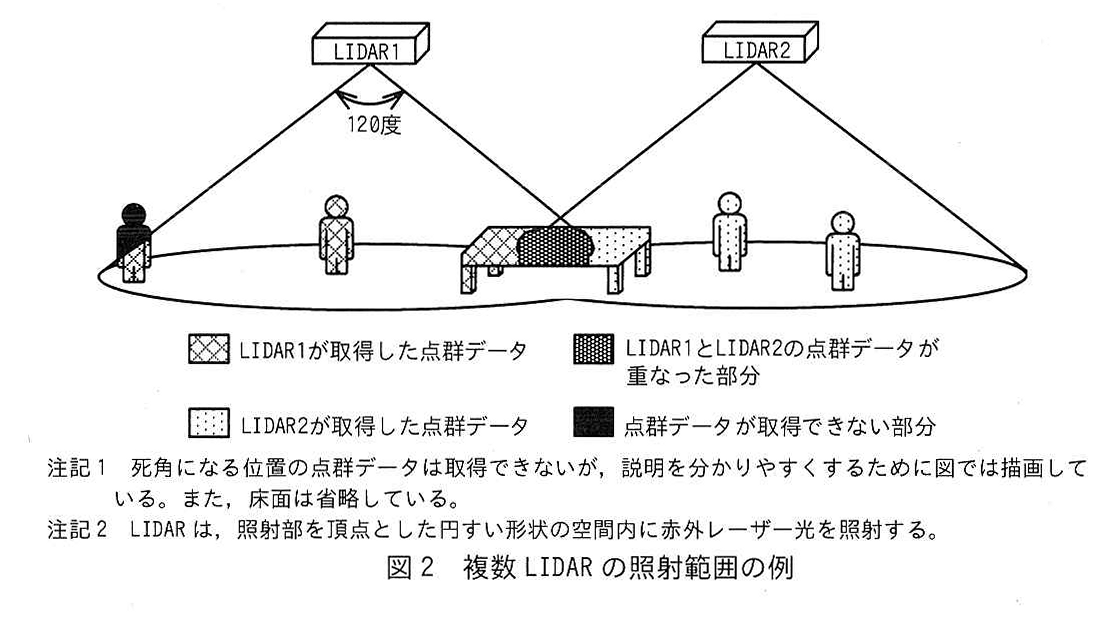
なお,LiDARの点群データが十分に取得できない部分では正常に利用者を検知できない。利用者を検知するためには少なくとも床から 50cm 以上の高さまで赤外レーザ光が照射されている必要がある。また,複数のLiDARの照射範囲が重複するように設置することで,隙間なく広い範囲での追跡処理が可能である。複数LiDARの照射範囲の例を図 2 に示す。
図の説明テキスト
複数 LIDAR の照射範囲の例。LIDAR1とLIDAR2が天井付近から下方に向けて120度の角度で赤外レーザー光を照射している様子が描かれている。床面には人物や棚が配置されており、「LIDAR1が取得した点群データ」「LIDAR1とLIDAR2の点群データが重なった部分」「LIDAR2が取得した点群データ」「点群データが取得できない部分」が異なる模様で示されている。図の下には注記1(死角についての説明)と注記2(照射形状の説明)がある。
〔行動情報〕
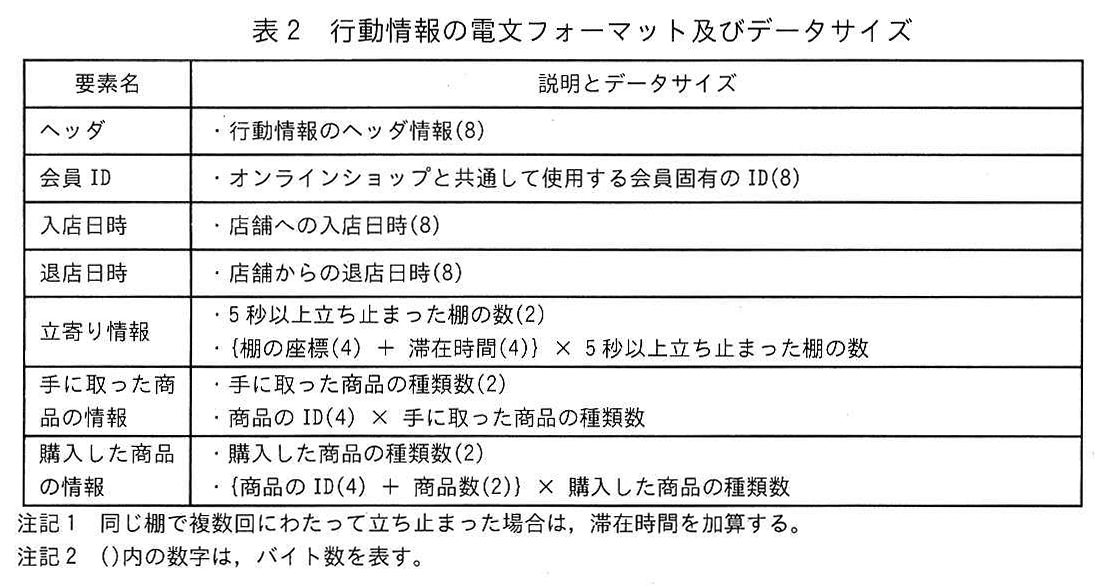
利用者の退店時にECサーバに送信される行動情報の電文フォーマット及びデータサイズを表2に示す。
図の説明テキスト
| 要素名 | 説明とデータサイズ |
|---|---|
| ヘッダ | ・行動情報のヘッダ情報(8) |
| 会員ID | ・オンラインショップと共通して使用する会員固有のID(8) |
| 入店日時 | ・店舗への入店日時(8) |
| 退店日時 | ・店舗からの退店日時(8) |
| 立寄り情報 | ・5秒以上立ち止まった棚の数(2) ・{棚の座標(4) + 滞在時間(4)} × 5秒以上立ち止まった棚の数 |
| 手に取った商品の情報 | ・手に取った商品の種類数(2) ・商品のID(4) × 手に取った商品の種類数 |
| 購入した商品の情報 | ・購入した商品の種類数(2) ・{商品のID(4) + 商品数(2)} × 購入した商品の種類数 |
注記1: 同じ棚で複数回にわたって立ち止まった場合は, 滞在時間を加算する。
注記2: ()内の数字は, バイト数を表す。
設問3 追跡処理の性能改善について答えよ。
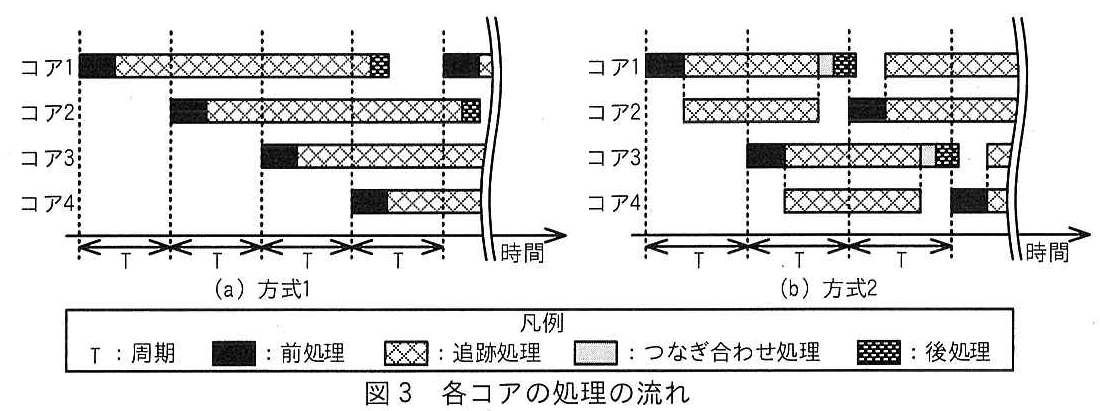
追跡処理が全体の処理のボトルネックになっていることから,より広い範囲に対応するために,追跡ユニットの CPU を 4コアのプロセッサに変更して,追跡処理を並列に実施する次の二つの方式について検討した。
方式1は,従来の処理をそれぞれのコアで順番に実施する方式である。各コアでは,次の点群データを受信するまでの時間が長くなるので,追跡処理に掛ける時間を長くすることができる。
方式2は,前処理でマッピングした座標空間を二等分に分割して,分割した座標空間ごとにコアを割り当てて追跡処理を並列に実施する方式である。ただし,分割した座標空間のつなぎ合わせの処理(以下,つなぎ合わせ処理という)が必要となるので,全体の座標空間の 5%分を重複して処理する必要がある。さらに,つなぎ合わせ処理として 2ミリ秒の処理時間が追加で必要となる。
検討した二つの方式について,各コアの処理の流れを図3に示す。ここで,前処理と後処理の処理時間及び追跡処理の処理速度は,1コアのプロセッサのときと同じとし,記載した処理以外の処理時間は無視できるものとする。
図の説明テキスト
各コアの処理の流れ。
方式1と方式2における、4つのコア(コア1〜コア4)の処理のタイミングチャートが示されている。
凡例:
- T : 周期
- 黒塗り : 前処理
- 斜め格子のハッチング : 追跡処理
- 白抜き : つなぎ合わせ処理
- ドット網掛け : 後処理
(a) 方式1:
- コア1〜4が、周期Tずつ開始時間をずらして順に処理を開始する。
- 各コアの処理は「前処理」→長い「追跡処理」→「後処理」の順で行われる。
(b) 方式2:
- コア1〜4がすべて同じタイミングで一斉に処理を開始する。
- 各コアの処理は「前処理」→「追跡処理」→「つなぎ合わせ処理」→「後処理」の順で行われる。方式1に比べて追跡処理の時間が短く、代わりにつなぎ合わせ処理が追加されている。
それぞれの処理に最大の処理時間が掛かるとした場合,1回の追跡処理の処理時間は a ミリ秒であり,その時間内に1コアが測定可能な範囲は b m²である。方式2では一部の範囲を重複して処理するため,追跡ユニットが実際に測定可能な範囲は最大 c m²である。
設問と解答・解説
設問1
無人店舗システムの仕様について答えよ。
各商品の下にある重量計測ユニットは,利用者が商品を手に取った,又は戻したことを検知する以外に,ほかの業務にも活用可能である。どのようなことに活用可能か。25字以内で答えよ。
模範解答
棚に陳列された商品の在庫状況を把握すること
採点基準
- 2点: 商品の「在庫状況の把握」や「残数の確認」といった目的を正確に理解し、言及できている。
- 1点: 重量から個数を割り出すことなど、在庫確認に関連する事象について部分的に言及できている。
- 0点: 在庫状況の把握について全く言及できていない、または誤った活用方法を記述している。
- 2点: 無人店舗システムの仕様の理解力を示すものとして、自然で論理的な文章で表現できている。
- 1点: 文章としての表現にやや不自然さがあるが、意図は通じる。
- 0点: 文章として成り立っていない、または論理的でない。
解説
重量計測ユニットの別の活用方法について
各商品の下にある重量センサーは、利用者が商品を取った・戻したことを検知するだけでなく、現在棚に置かれている商品の総重量を測定することができます。
商品の1つあたりの重量は既知であるため、総重量を割ることで現在棚に残っている在庫状況を把握することが可能になります。
高得点のポイント
- 「在庫状況の把握」や「残数の確認」といった目的に明確に言及していること。
- システムの仕様を理解し、25字以内で簡潔に表現できていること。
行動情報について,(a)に答えよ。
利用者が店内で次に示す行動をしたとき,退店時に ECサーバに送信される行動情報のデータサイズは何バイトか。整数で答えよ。ここで,各棚には異なる種類の商品が置かれているものとする。
5か所の棚の前で 5秒以上立ち止まり,うち 4か所の棚でそれぞれ一つの商品を手に取り,三つの商品を鞄に入れ,一つの商品は棚に戻す。その後,立ち止まらずに上記とは異なる棚から一つの商品を手に取って鞄に入れ,退店する。
模範解答
122
解説
行動情報のデータサイズ計算
利用者の行動に基づいてECサーバに送信されるデータサイズを計算する問題です。
問題文の条件に沿って、利用者の行動順を整理して計算します。
- 5か所の棚の前で5秒以上立ち止まる:立ち止まり情報が生成されます。
- 4か所の棚で商品を手に取る:手に取る情報が生成されます。
- 3つの商品を鞄に入れ、1つの商品は棚に戻す:鞄に入れる情報、戻す情報がそれぞれ生成されます。
- 立ち止まらずに異なる棚から1つ手に取り鞄に入れる:立ち止まり情報は生成されませんが、手に取る情報と鞄に入れる情報が生成されます。
これらの行動と退店時の基本データを合わせ、各行動に設定されたバイト数を乗算して合計することで 122 バイトが導き出されます。
各選択肢の解説
- 計算ミスの注意点: 立ち止まらずに行った行動(商品を手に取る、鞄に入れる)のカウント漏れや、利用者の行動の順番の整理を誤ると正しいデータサイズになりません。表で与えられた条件を慎重に適用する必要があります。
行動情報について,(b)に答えよ。
購入した商品だけではなく手に取った商品の情報も ECサーバに送信することで,オンラインショップのどのような機能に活用できるか。25字以内で具体的に答えよ。
模範解答
その会員へのおすすめ商品として表示する機能
採点基準
- 2点: 「おすすめ商品」や「リコメンド」といったオンラインショップ上の機能として明確に言及できている。
- 1点: 商品の提案や広告などに関連する記述はあるが、具体的機能名(おすすめ等)の表現が曖昧である。
- 0点: 活用方法について全く言及できていない、または的外れな内容である。
- 2点: 意味が明確に伝わる、論理的で簡潔な文章で表現できている。
- 1点: やや冗長または不自然な表現があるが、意味は読み取れる。
- 0点: 文章として成り立っていない。
解説
手に取った商品の情報の活用
利用者が「手に取ったが購入しなかった」商品情報は、利用者がその商品に対して興味を持っていたことを示します。
この情報をECサーバに送信し蓄積することで、オンラインショップにおいて「その会員へのおすすめ商品として表示する機能(リコメンド機能)」に活用することができます。
高得点のポイント
- 「おすすめ商品」や「リコメンド」といった、オンラインショップの具体的な機能に言及していること。
- システムが集めた行動情報をマーケティングや販促に連携させる目的を理解していること。
本文中の下線(ア)について,この行為を行った場合,システム上,利用者の意図しない状態になる可能性がある。どのような状態か。35字以内で答えよ。
模範解答
手渡した利用者の仮想カートにその商品が登録されたままの状態
採点基準
- 2点: 手渡した側の利用者の仮想カートに商品が登録されたままになるというシステムの状態を正確に理解し、記述できている。
- 1点: 仮想カートへの影響には触れているが、「誰の」カートにどうなるか等の詳細がやや不十分である。
- 0点: システム上の不整合状態について正しく記述できていない。
- 2点: 35字以内で、状況と結果が論理的に整理された文章となっている。
- 1点: 意味は通じるが、表現にやや曖昧さや不自然さがある。
- 0点: 文章の構造が破綻しており、意図が伝わらない。
解説
商品の手渡しによるシステム上の不整合
利用者が商品を棚から手に取った時点で、システム(カメラや重量センサー)はその利用者の仮想カートに商品を登録します。
しかし、その状態のまま商品を「ほかの利用者に手渡す」行為を行うと、システムは手渡しを正しく認識できない場合があります。
その結果、「手渡した利用者の仮想カートにその商品が登録されたままの状態」となり、本来支払うべきではない利用者に請求されるなど、意図しない状態が発生する可能性があります。
高得点のポイント
- 「手渡した利用者(元の保持者)」の「仮想カート」に商品が「登録されたまま」であるというシステム状態を正確に記述すること。
設問1(2)は,正答率が低かった。行動情報のデータサイズを求める問題であり,表で与えられた条件と,利用者の行動の順番を正しく整理した上で,慎重に計算して導き出してほしい。
設問2
無人店舗システムの処理について答えよ。
重量計測ユニットでは,重量センサーが出力する電圧を基に重量を測定する。重量計測ユニットに 10kgの物を置いたときの重量センサーの出力が 15ミリVだった場合,重量計測ユニットでは,何マイクロVの分解能で測定できる必要があるか。答えは小数第 2位を四捨五入して,小数第 1位まで求めよ。
模範解答
1.5
解説
重量センサーの分解能の計算
重量計測ユニットに 10kg の物を置いたときの出力電圧が 15mV であることから、1g あたりの出力(分解能)を計算します。
- 質量の単位をグラム(g)に合わせます。。
- で の出力となるため、1g あたりの出力は です。
- となります。
- 小数第2位を四捨五入して小数第1位まで求めると、
1.5となります。
各選択肢の解説
- 計算ミスの注意点: キログラム(kg)からグラム(g)への変換、およびミリボルト(mV)からマイクロボルト(µV)への単位変換を誤ると、桁違いの数値になってしまうため注意が必要です。
棚管理ユニットが,重量計測ユニットからデータを収集する方式を検討した。重量計測ユニットが重量の変化を検知した際に棚管理ユニットに送信する方式ではなく,棚管理ユニットから各重量計測ユニットに順番に問い合わせる方式を採用した。その理由を 15字以内で答えよ。
模範解答
データの競合を避けるため
採点基準
- 2点: データの競合や衝突の回避というネットワーク・システム上の理由を正確に理解し、記述できている。
- 1点: 通信の安定性などに関連する記述はあるが、「競合の回避」という核心的な表現が不足している。
- 0点: ポーリング方式を採用する理由として不適切な内容である。
- 2点: 15字以内で簡潔かつ論理的に理由を表現できている。
- 1点: やや冗長、または文法的に不自然な箇所があるが意味は通じる。
- 0点: 文章として成立していない。
解説
データの収集方式(ポーリング方式)の採用理由
重量計測ユニットが重量変化を検知した際に自発的にデータを送信する方式(イベント駆動)では、複数のユニットが同時にデータを送信した場合に通信の衝突(データの競合)が発生する恐れがあります。
そのため、棚管理ユニットから各ユニットに順番に問い合わせる方式(ポーリング方式)を採用することで、通信タイミングを制御し、「データの競合を避ける」ことができます。
高得点のポイント
- 「データの競合」や「通信の衝突」を避けるという目的に端的に言及していること。
〔追跡処理〕について,(a)に答えよ。
LiDARを 2.5mの高さに設置した場合,1台の LiDARで測定可能な追跡処理の範囲は何 m²か。答えは小数第 2位を四捨五入して,小数第 1位まで求めよ。ここで,円周率は 3.14とし,死角はないものとする。また,LiDARの厚みは無視できるものとする。
〔追跡処理〕について,(b)に答えよ。
追跡ユニットでは,それぞれの処理に最大の処理時間が掛かるとした場合,最大で何 m² 測定可能か。答えは小数第2位を四捨五入して,小数第1位まで求めよ。ここで,本文に記載した処理以外の処理時間は無視できるものとする。
模範解答
162.5
解説
最大の処理時間での測定可能面積
追跡ユニットにおける各処理に最大の処理時間が掛かるというワーストケースを想定し、システム要求内に処理を収めるための最大の測定面積を計算します。
- 単位面積あたりの処理時間や、固定で掛かる処理時間などのパラメータから逆算を行います。
- 計算の結果、最大測定可能面積は
162.5m² と求められます。
各選択肢の解説
- 計算ミスの注意点: 本文に記載された処理以外の時間を無視する条件を正しく適用し、全体の処理時間制約から正確に逆算する必要があります。
設問2(2)は,正答率が平均的であった。ユニットの処理方法についての問題であり,連携している各ユニットの仕様をそれぞれ把握した上で解答してほしい。
設問3
方式1と方式2を比較した場合,同じ LiDAR の台数でより広い範囲の測定が可能なのはどちらの方式か。
模範解答
方式1
採点基準
- 3点: システムの並列処理仕様を正しく把握し、「方式1」であることを導き出せている。
- 0点: 誤った方式を選択している、または無回答。
- 3点: 指定された解答の形式(方式名)で過不足なく解答している。
- 0点: 解答の形式を満たしていない。
解説
方式の比較と選択
方式1と方式2を比較し、同じLiDARの台数でより広い範囲の測定が可能な方式を選択する問題です。
方式1は、追跡処理において別のコアで前処理を行っているタイミングでつなぎ合わせ処理も実行可能であるなど、処理効率が高く設計されています。
これにより、同じハードウェアリソースでもより広い範囲の測定データを時間内に処理できるため、「方式1」が正解となります。
高得点のポイント
- 与えられたシステムアーキテクチャの並列処理や処理効率の違いを読み取り、適切に「方式1」と解答すること。
方式1と方式2を比較した場合,方式2が優れている点は何か。20字以内で答えよ。
模範解答
出力データのレイテンシが小さい
採点基準
- 2点: 「レイテンシが小さい」や「出力の遅延が少ない」といった方式2の優位性を正確に理解し、言及できている。
- 1点: 処理速度の速さについて触れているが、「レイテンシ」など適切な専門用語による的確な表現が不足している。
- 0点: 方式2の優位性について全く言及できていない、または誤った内容である。
- 1点: 20字以内で簡潔かつ論理的に表現できている。
- 0点: 文章として不適切、または意味が伝わらない。
解説
方式2が優れている点
方式2は、広い面積の測定においては方式1に劣るものの、データの入力から出力までの処理のオーバーラップ(パイプライン化)が最適化されているため、処理結果が出るまでの時間的遅延が少なくなります。
したがって、「出力データのレイテンシが小さい」という点が方式2の明確な優位性となります。
高得点のポイント
- 処理範囲ではなく、処理のスピードや「レイテンシ(遅延)」に関する優位性を理解し、20字以内で端的に表現できていること。
方式2の測定範囲について,本文中の 空欄 a に入れる適切な数値を,小数第1位を四捨五入して整数で答えよ。
模範解答
105
解説
方式2の測定範囲の計算(空欄 a)
方式2に基づくシステムの測定範囲に関する計算問題です。
システムの並列処理数、スループット、各処理の制約条件を用いて段階的に数値を求めていきます。
与えられた計算式や条件に沿って算出すると、空欄 a に入る適切な数値は 105 となります。
各選択肢の解説
- 計算ミスの注意点: 1回の追跡処理の処理時間について、異なるコアで実行可能な処理の時間を引いてしまうなどの勘違いがあると、正しい数値が導き出せません。
方式2の測定範囲について,本文中の 空欄 b に入れる適切な数値を,小数第1位を四捨五入して整数で答えよ。
模範解答
525
解説
方式2の測定範囲の計算(空欄 b)
空欄 a の結果等を引き継ぎ、システム全体の制約内で測定可能な範囲のさらなる指標を計算します。
計算の結果、空欄 b に入る適切な数値は 525 となります。
各選択肢の解説
- 計算ミスの注意点: 前段の計算結果(空欄 a 等)を誤ると、連鎖的に誤答となるため、慎重な計算が必要です。
方式2の測定範囲について,本文中の 空欄 c に入れる適切な数値を,小数第1位を四捨五入して整数で答えよ。
模範解答
1000
解説
方式2の測定範囲の計算(空欄 c)
最終的に方式2においてサポートできる最大の指標や範囲を導き出します。
本文の条件とこれまでの計算結果を踏まえて算出すると、空欄 c に入る適切な数値は 1000 となります。
各選択肢の解説
- 計算ミスの注意点: 複数の処理ユニットが連携する際のボトルネックとなる箇所を正確に見極めないと、上限値の計算を誤る可能性があります。
設問3(3)は,正答率が低かった。1回の追跡処理の処理時間について,つなぎ合わせ処理の処理時間を引いていると思われる解答が一部見受けられた。別のコアで前処理を行っているタイミングで,つなぎ合わせ処理も実行可能である点を考慮して解答してほしかった。