令和4年度 秋期 エンベデッドシステムスペシャリスト試験 午後II 問1 VR会議システムの構成と映像・音響・測位の処理
テクノロジインタフェース・メディア
学習ガイド
VR空間の会議室で複数の参加者がアバターを通じて交流するシステムを題材にした問題です。会議の予約・入室・退室に伴うリソース管理、180度カメラの魚眼画像の変換、VRゴーグルとコントローラーによる測位と腕の位置算出、映像や音声のデータ量の計算、没入感を高める工夫を、システム構成に沿って読み解きます。
この記事で押さえる論点
- 会議サービスの利用手順から、VRサーバが会議室と付帯リソースを生成・破棄するタイミングを説明できる
- 魚眼画像を平面画像に変換する際の画素の対応関係を、湾曲を打ち消す方向から求められる
- VRゴーグルのIMU・3Dカメラ・180度カメラによる測位と、VRコントローラーの位置からアバターの腕の位置を算出する方法を説明できる
- ライブ映像や音声のデータ量を画素数・データ長・フレーム周期から計算し、没入感を高める工夫(色の変化・立体音響)を整理できる
出題情報
- 出題
- 2022(R4)秋 エンベデッドシステムスペシャリスト 午後II 問1
- 配点
- 100点満点
- 模範解答
- 公表(設問ごとに掲載)
出題趣旨・採点講評(IPA 公表)
近年,仮想現実(VR),拡張現実(AR)などの技術は,ゲームの枠を超えて,ビジネスシーンでも注目を集めるようになった。専用のデバイスから得られる体験は,様々な企業がビジネスでの活用を模索している。本問では,仮想現実技術を利用したシステムを題材として,エンベデッドシステム技術者に求められる,要求仕様の理解力,センサーで計測したデータを活用する能力,要求仕様に基づいて設計する能力,処理負荷を検討する能力,及び追加機能を開発する能力を問う。
問1では,仮想現実技術を利用したシステムを題材に,組込みシステム技術者に求められる,要求仕様の理解,センサーで計測したデータの活用,要求仕様に基づいた設計,処理負荷の検討,及び機能追加への対応について出題した。全体として正答率は平均的であった。
問題本文
仮想現実技術を利用したシステムに関する次の記述を読んで,設問に答えよ。
D社は,3次元の仮想現実の空間(以下,VR空間という)の中で,参加者がアバターと呼ばれる分身を存在させ,アバターの操作・操縦を可能にして,別の場所にいるほかの参加者と交流するシステム(以下,VRシステムという)を開発している。
VRシステムでは,VR空間上にある会議室(以下,会議室という)でオンライン会議を行うためのサービス(以下,会議サービスという)を提供している。会議サービスでは,参加者は,会議室内にあるスクリーン(以下,スクリーンという)を使ってプレゼンテーションをしたり,3D CADで作成した3Dモデルを会議室内に出現させて説明したりすることができる。会議サービスの様子を図1に,VRシステムの構成を図2に,VRシステムの主な構成要素を表1に示す。
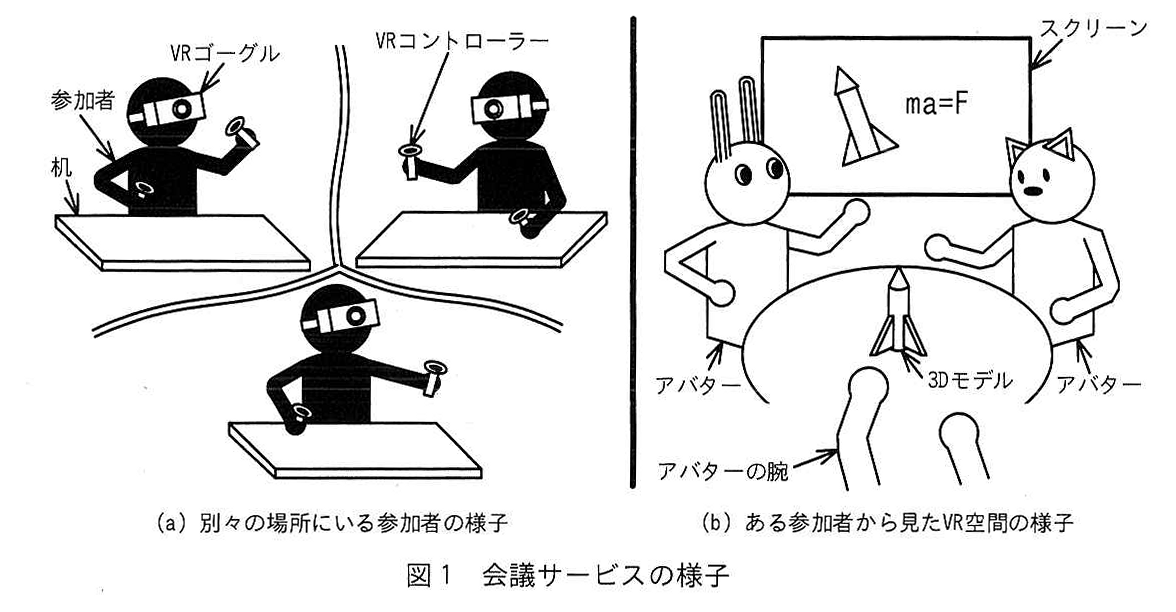
図の説明テキスト
会議サービスの様子を示すイラスト。
(a) 別々の場所にいる参加者の様子として、参加者がVRゴーグルとVRコントローラーを持ち机に向かっている様子が描かれている。
(b) ある参加者から見たVR空間の様子として、スクリーンにロケットの絵と「ma=F」が投影されており、アバター、アバターの腕、ロケットの3Dモデルが存在している様子が描かれている。
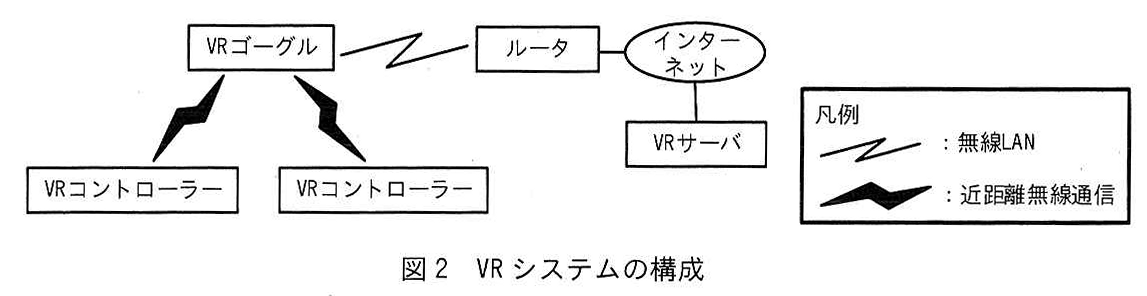
図の説明テキスト
VRシステムの構成を示すネットワーク構成図。VRゴーグルは無線LANを介してルータに接続され、インターネット経由でVRサーバに接続される。また、VRゴーグルは2つのVRコントローラーと近距離無線通信で接続されている。
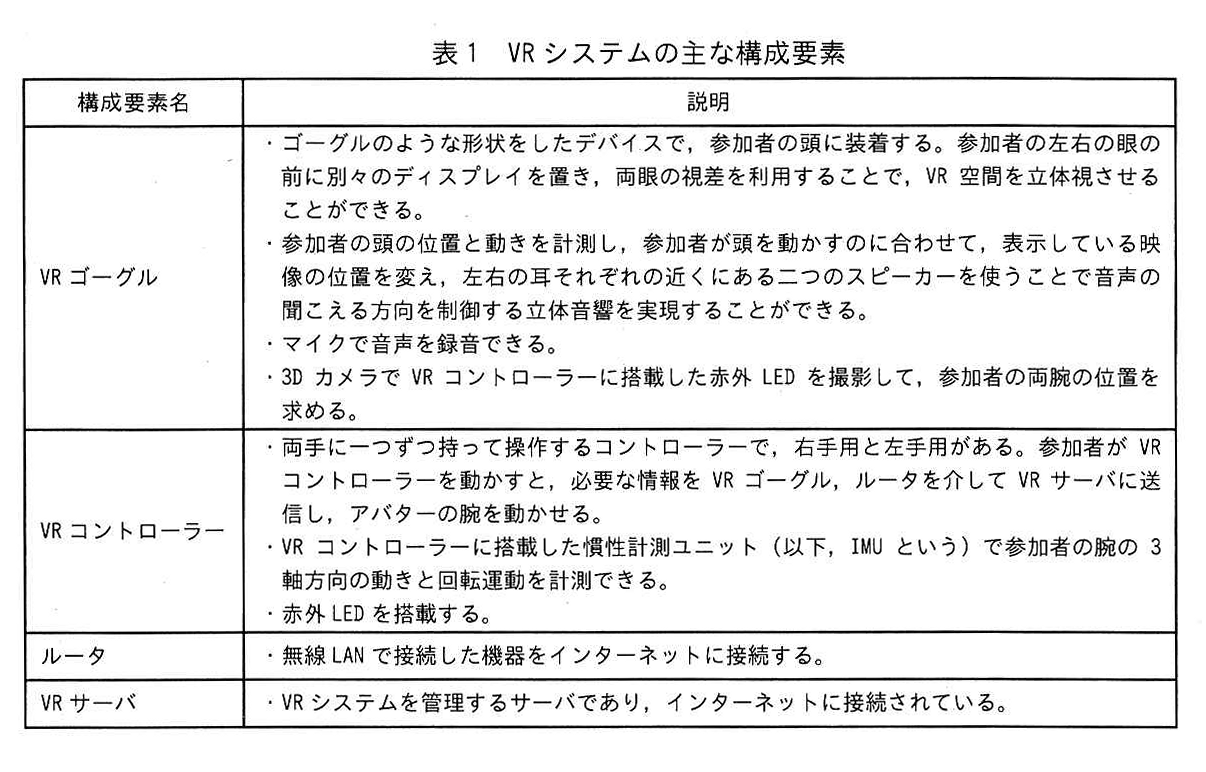
図の説明テキスト
| 構成要素名 | 説明 |
|---|---|
| VR ゴーグル | ・ゴーグルのような形状をしたデバイスで,参加者の頭に装着する。参加者の左右の眼の前に別々のディスプレイを置き,両眼の視差を利用することで,VR 空間を立体視させることができる。 ・参加者の頭の位置と動きを計測し,参加者が頭を動かすのに合わせて,表示している映像の位置を変え,左右の耳それぞれの近くにある二つのスピーカーを使うことで音声の聞こえる方向を制御する立体音響を実現することができる。 ・マイクで音声を録音できる。 ・3D カメラで VR コントローラーに搭載した赤外 LED を撮影して,参加者の両腕の位置を求める。 |
| VR コントローラー | ・両手に一つずつ持って操作するコントローラーで,右手用と左手用がある。参加者が VR コントローラーを動かすと,必要な情報を VR ゴーグル,ルータを介して VR サーバに送信し,アバターの腕を動かせる。 ・VR コントローラーに搭載した慣性計測ユニット(以下,IMU という)で参加者の腕の 3 軸方向の動きと回転運動を計測できる。 ・赤外 LED を搭載する。 |
| ルータ | ・無線 LAN で接続した機器をインターネットに接続する。 |
| VR サーバ | ・VR システムを管理するサーバであり,インターネットに接続されている。 |
〔VRゴーグル〕
VRゴーグルの主な構成要素を表2に示す。
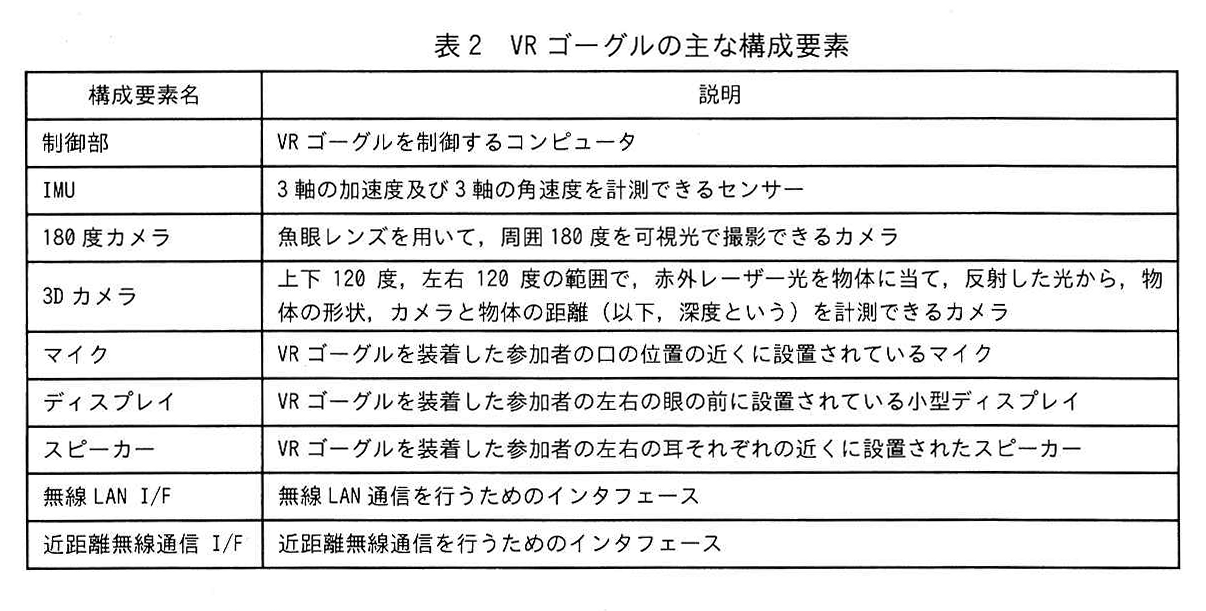
図の説明テキスト
| 構成要素名 | 説明 |
|---|---|
| 制御部 | VR ゴーグルを制御するコンピュータ |
| IMU | 3 軸の加速度及び 3 軸の角速度を計測できるセンサー |
| 180 度カメラ | 魚眼レンズを用いて,周囲 180 度を可視光で撮影できるカメラ |
| 3D カメラ | 上下 120 度,左右 120 度の範囲で,赤外レーザー光を物体に当て,反射した光から,物体の形状,カメラと物体の距離(以下,深度という)を計測できるカメラ |
| マイク | VR ゴーグルを装着した参加者の口の位置の近くに設置されているマイク |
| ディスプレイ | VR ゴーグルを装着した参加者の左右の眼の前に設置されている小型ディスプレイ |
| スピーカー | VR ゴーグルを装着した参加者の左右の耳それぞれの近くに設置されたスピーカー |
| 無線 LAN I/F | 無線 LAN 通信を行うためのインタフェース |
| 近距離無線通信 I/F | 近距離無線通信を行うためのインタフェース |
〔会議サービス〕
会議室の中で,現実には別々の場所にいる複数の参加者が,アバターを使ってオンライン会議を行うためのサービスである。
それぞれの参加者は,席に座り,VRゴーグル及びVRコントローラーを用いてインターネットを介して会議に参加する。各参加者には,自身の分身となるアバターがあらかじめ用意されており,VRゴーグル及びVRコントローラーで会議室内のアバターを操作することができる。各参加者はVRゴーグルを装着することで,会議室内の様子を自身のアバターの視点で見た立体映像として見ることができる。また,VRゴーグルに搭載されたスピーカーからは,会議室内の音声を自身のアバターの位置に対応した立体音響として聞き取ることができる。
参加者は,自身の目の前を 180 度カメラで撮影した映像の一部を切り取った映像(以下,ライブ映像という)を,会議室内で表示することができる。
また,VRサーバに格納された会議室内の文書ファイル及び3Dモデルファイルを使用することができる。ライブ映像及び文書はスクリーンに表示させることができ,3Dモデルは会議室内に立体的に表示させることができる。各参加者は,自身のアバターの腕を使用して,3Dモデルをつかんで動かすことができる。
〔会議サービスの利用手順〕
- 会議の参加者のうち1人が,VRサーバで会議の予約を行い,会議の開催日時,ハッシュ値を用いた会議IDなどが記載された招待状を,会議に招待する参加者のVRゴーグルに通知する。ここで,参加者は,VRサーバに参加者としてあらかじめ登録されている必要がある。
- 参加者は,VRサーバの認証を受けた後,会議IDを使って会議室に入室する。
なお,VRサーバは,最初の1人が入室するときに,VR空間上に会議室を設ける。また,会議室に付帯するリソースとして,スクリーン,共有フォルダを生成する。 - ほかの参加者がVRサーバの認証を受けると,VRサーバは,会議IDが合致する会議室にその参加者を入室させる。
- 会議中,各参加者は,音声で会話したり,ライブ映像及び文書をスクリーンに表示したり,3Dモデルを会議室内に表示したりできる。会議中の音声を記録したファイル,会議で使用した文書ファイル及び3DモデルファイルはVRサーバに保存され,全ての参加者に共有される。
- 各参加者は,会議が終了すると会議室を退室する。VRサーバは,全ての参加者が退室すると,会議室と付帯するリソースの一部を破棄する。
〔VR空間での没入感〕
参加者は,VRゴーグルを頭に装着し,両手にVRコントローラーを持つ。参加者は,自身のアバターの腕を使い,VR空間上にある3Dモデルをつかんで移動させることができる。このとき,アバターの腕が3Dモデルに接触しても,参加者は感触を感じることはできないので,アバターの腕が3Dモデルに近づいたら3Dモデルの色を変えることで,つかんだことを参加者に分かりやすくしている。
また,VRコントローラーの操作によって,自身のアバターの手の先からレーザーポインタのようなビーム光(以下,ビームという)を出すことができ,スクリーンを使ったプレゼンテーションを行うときに,レーザーポインタとして使うことができる。また,参加者は,スクリーンに当たったビームの輝点を用いて,ライブ映像及び文書に対して操作を行える。
〔180度カメラの画像処理〕
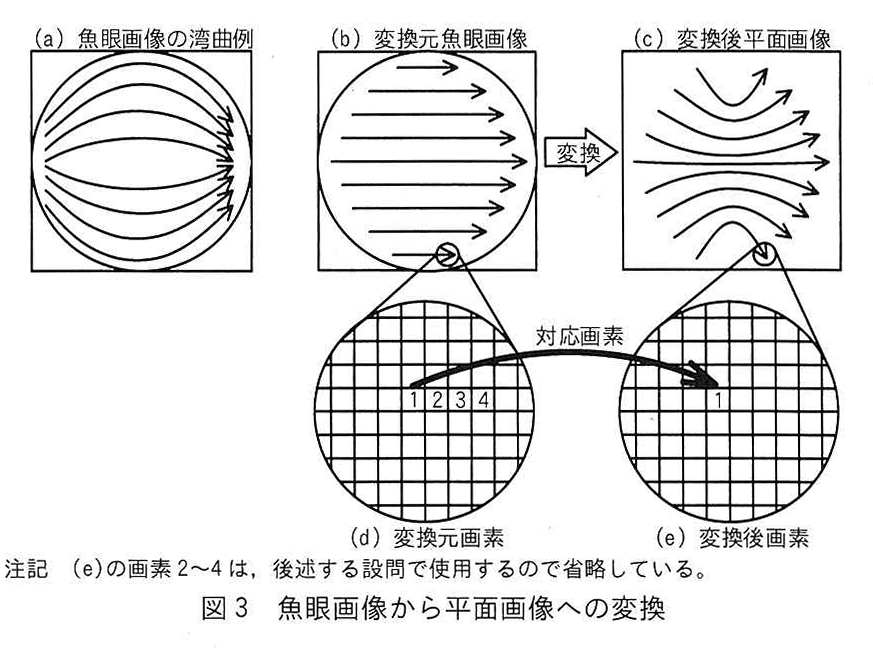
180度カメラは魚眼レンズで周囲を撮影しており,魚眼レンズで撮影した画像(以下,魚眼画像という)を利用するためには,画像の変換が必要である。魚眼画像は図3(a)に示すように湾曲している。これを,湾曲を補正した平面画像に変換する場合,図3(b)から図3(c)で示すように魚眼画像の湾曲を打ち消す方向に変換を行う必要がある。また,図3(d)と図3(e)は変換元となる魚眼画像と変換後の平面画像の一部の画素を拡大して示したものである。
図の説明テキスト
魚眼画像から平面画像への変換を示す図。(a)魚眼画像の湾曲例 (b)変換元魚眼画像 (c)変換後平面画像 (d)変換元画素 (e)変換後画素。画素「1」「2」「3」「4」が対応してマッピングされる様子が描かれている。
注記 (e)の画素2〜4は,後述する設問で使用するので省略している。
〔VRゴーグルの測位〕
VRゴーグルのIMUでVRゴーグルの姿勢を計測するとともに,3Dカメラと180度カメラで参加者の周辺にある物を撮影して,参加者の頭の位置と動きを算出する。これらによって,頭の水平方向の回転と上下左右の傾き及び前後左右の位置として測位情報を取得することができる。
〔アバターの頭と腕の動き〕
参加者のアバターは,参加者の身振り手振りに追従して動き,その様子が自分及びほかの参加者のVRゴーグルのディスプレイに表示される。
アバターの頭の動きは,VRゴーグルの測位情報を反映するように表現される。
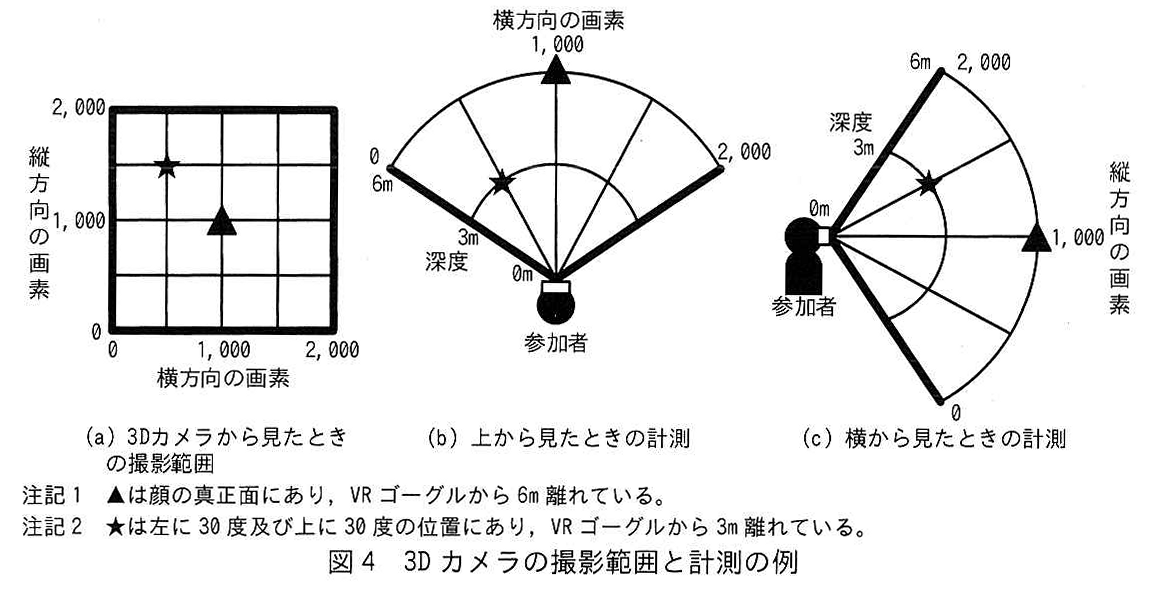
アバターの両腕は,参加者がVRコントローラーを動かすと追従して動く。VRコントローラーのIMUによって,VRコントローラーの姿勢を計測する。参加者の両腕の位置は,VRゴーグルの3Dカメラの画像に写ったVRコントローラーに搭載した赤外LEDの発光位置からVRコントローラーの位置を計測することで求める。3Dカメラの撮影範囲と計測の例を図4に示す。
図の説明テキスト
3Dカメラの撮影範囲と計測の例を示す図。(a) 3Dカメラから見たときの撮影範囲 (b) 上から見たときの計測 (c) 横から見たときの計測。参加者を中心とした距離(深度)と方向が示されている。
注記1 ▲は顔の真正面にあり,VRゴーグルから6m離れている。
注記2 ★は左に30度及び上に30度の位置にあり,VRゴーグルから3m離れている。
VRコントローラーには赤外LEDが搭載され,左手のVRコントローラーのLED1と右手のVRコントローラーのLED2で発光パターンを変えて区別できるようにしている。
〔VR空間での描画〕
各参加者は,スクリーンにライブ映像及び文書をオーバーレイで表示したり,会議室内に 3Dモデルを表示したりすることができる。
VRサーバは,ライブ映像と文書を描画した画像を全ての参加者の VRゴーグルにストリーミング配信し,VRゴーグルが,受信した映像を横 1,600×縦 900画素でスクリーンに表示する。
3Dモデルのほか VR空間上に表示される全ての物は,多角形を組み合わせて立体化する。VRゴーグルで同時に処理できる多角形の頂点の数(以下,ポリゴン頂点数という)は最大数十万点であり,演算処理を軽減するために,演算の対象となるポリゴン頂点数を可能な限り減らすことが望ましい。
VRゴーグルの左右のディスプレイに出力される画面のフレームレートは 100フレーム/秒である。一つのディスプレイの解像度は横 1,600×縦 900,1画素当たりのデータ長は 32ビットとなっている。
〔立体音響〕
立体音響では,次のような方法を用いて,参加者が頭を動かすのに合わせて,スピーカーから聞こえる音声の方向を変える。
VRゴーグルは,参加者の声を,マイクで集音し,モノラルで録音する。また,再生時には,ほかの参加者の声及び 3Dモデルの音声は,点音源として扱う。VRゴーグルは,モノラルの音声を 20ミリ秒ごとのフレームに区切って周期的に処理する。VRゴーグルは,VRゴーグルの左右のスピーカーそれぞれに対して,VR空間上の音源との VR空間上の距離及び方向によって変わる音声を,対象となる VR空間の音響シミュレーション結果を使用し,音の波としての物理的な伝播特性を加味して,信号処理を行う。会議サービスでは,壁や天井に囲まれた環境での音の伝播が再現される。VRゴーグルは,左右で個別に,音源ごとの信号処理結果をミキシングして,左右のスピーカーで再生する。参加者は,スピーカーで再生された左右の音声の違いによって,VR空間上のほかのアバター又は 3Dモデルの位置から音声が聞こえるように感じられる。
図の説明テキスト
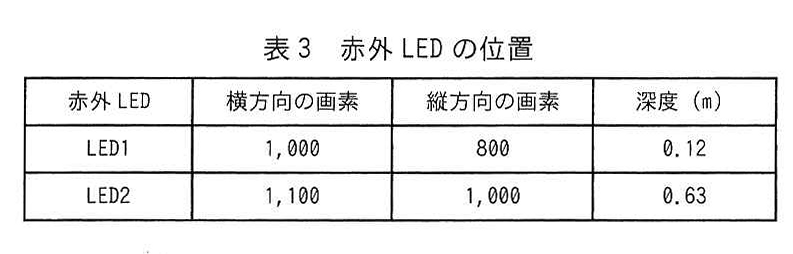
| 赤外LED | 横方向の画素 | 縦方向の画素 | 深度 (m) |
|---|---|---|---|
| LED1 | 1,000 | 800 | 0.12 |
| LED2 | 1,100 | 1,000 | 0.63 |
図の説明テキスト
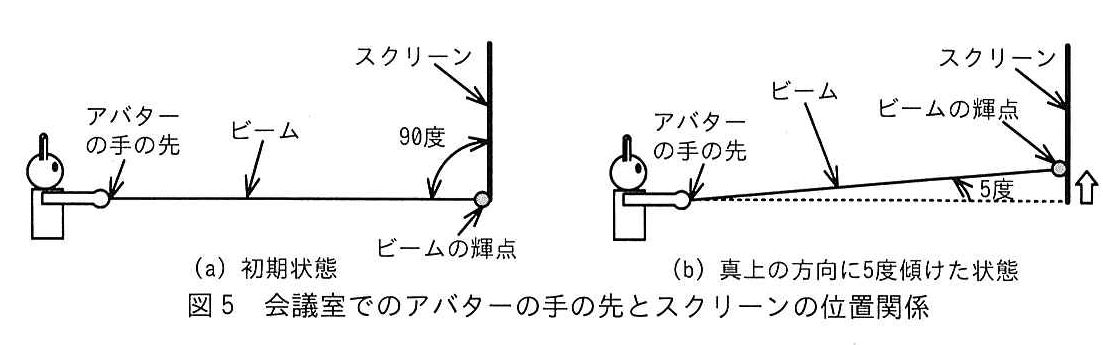
会議室でのアバターの手の先とスクリーンの位置関係を示す図。(a) 初期状態: アバターの手の先から水平にビームが発射されスクリーンと90度で交わる。(b) 真上の方向に5度傾けた状態: ビームが上向きになり、スクリーンの輝点が高い位置に移動している。
設問3 拡張現実への機能拡張について答えよ。
VRシステムで使用したVRゴーグルの技術を転用し,拡張現実を体験することができるデバイス(以下,ARグラスという)を開発することになった。
恐竜の化石などを展示した博物館内で入館者がARグラスを装着することで,展示物と拡張現実を融合させた展示を体験することができるサービス(以下,AR展示サービスという)を提供する。AR展示サービスの様子を図6に示す。
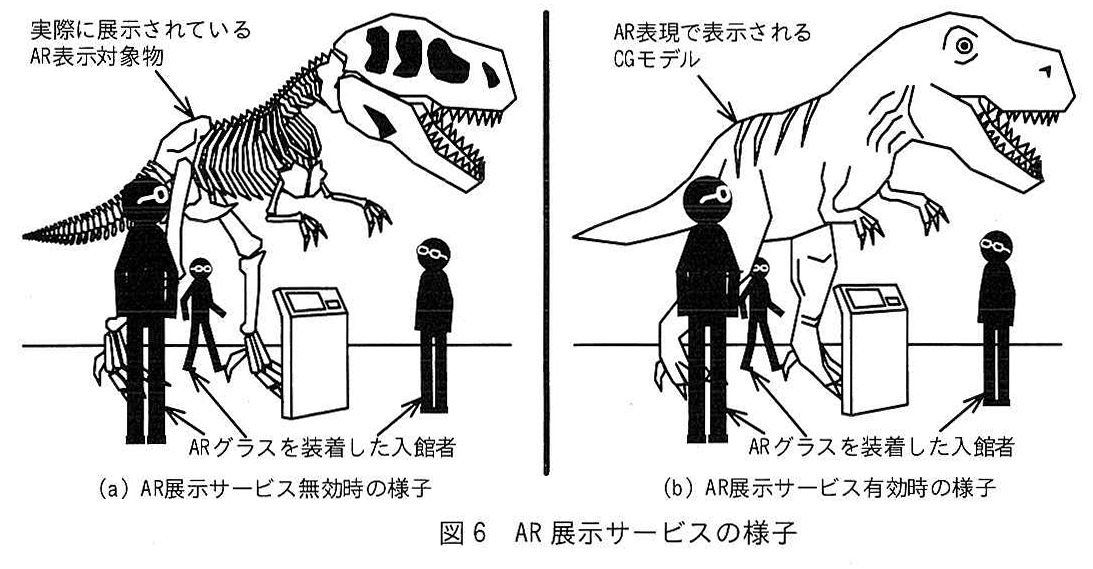
図の説明テキスト
AR展示サービスの様子を示す図。(a) AR展示サービス無効時の様子として骨格標本が見える。(b) AR展示サービス有効時の様子として骨格標本にCGモデルの恐竜が重畳表示されている。
AR展示サービス有効時に AR表示対象物を ARグラス越しに見ると,実際に展示されている AR表示対象物に対して CGモデルが重畳して表示される。
AR展示サービスの概要を図7に示す。ARグラスは ARサーバと通信することで CGモデルのデータなどを受信し,AR表示対象物を認識したときに,対応する CGモデルを表示する。AR展示サービスで用いる主な構成要素を表4に示す。
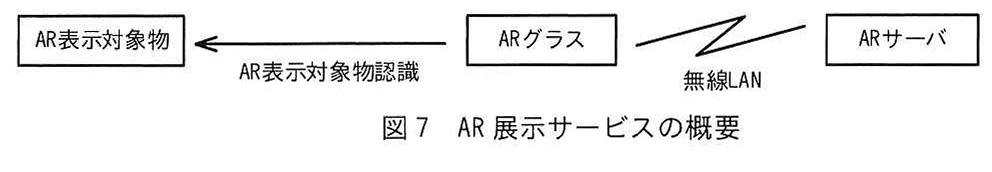
図の説明テキスト
AR展示サービスの概要を示すブロック図。ARグラスはAR表示対象物を認識し、ARサーバと無線LANで通信する。
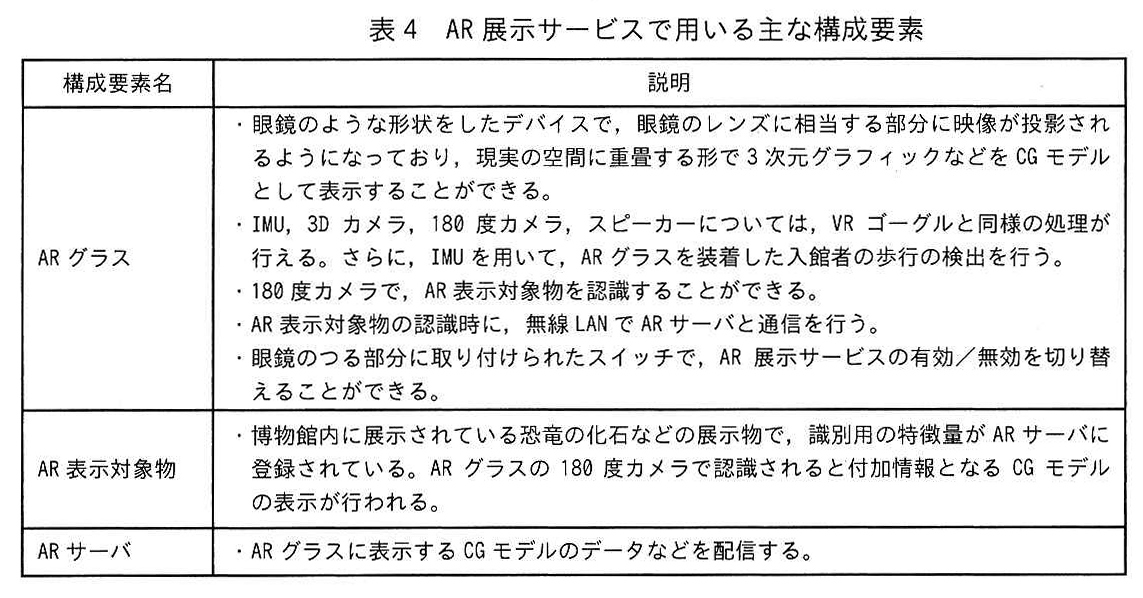
図の説明テキスト
| 構成要素名 | 説明 |
|---|---|
| ARグラス | ・眼鏡のような形状をしたデバイスで、眼鏡のレンズに相当する部分に映像が投影されるようになっており、現実の空間に重畳する形で3次元グラフィックなどをCGモデルとして表示することができる。 ・IMU,3Dカメラ,180度カメラ,スピーカーについては,VRゴーグルと同様の処理が行える。さらに,IMUを用いて,ARグラスを装着した入館者の歩行の検出を行う。 ・180度カメラで,AR表示対象物を認識することができる。 ・AR表示対象物の認識時に,無線LANでARサーバと通信を行う。 ・眼鏡のつる部分に取り付けられたスイッチで,AR展示サービスの有効/無効を切り替えることができる。 |
| AR表示対象物 | ・博物館内に展示されている恐竜の化石などの展示物で,識別用の特徴量がARサーバに登録されている。ARグラスの180度カメラで認識されると付加情報となるCGモデルの表示が行われる。 |
| ARサーバ | ・ARグラスに表示するCGモデルのデータなどを配信する。 |
〔AR展示サービス〕
AR展示サービスは,博物館の入館者のために用いられるサービスである。
ARグラスを装着した入館者が歩行を停止してから一定時間内に,ARグラスの180度カメラがAR表示対象物を認識すると,図6のようにAR表示対象物に重なる形でCGモデルが表示される。このとき,入館者がAR表示対象物の周りを移動すると,現実の立体物のように移動した位置から見たCGモデルが表示される。また,ARグラスの3Dカメラの撮影範囲内にいるほかの入館者を認識すると,CGモデルとほかの入館者の位置関係を考慮した表示が行われる。ARグラスは一度認識したAR表示対象物が一定時間以上認識できなくなった場合,対応するCGモデルを非表示にする。
また,CGモデルの表示に合わせて,表示中のCGモデルの位置から音声が発せられているかのように,ARグラスのスピーカーから音声を再生する。
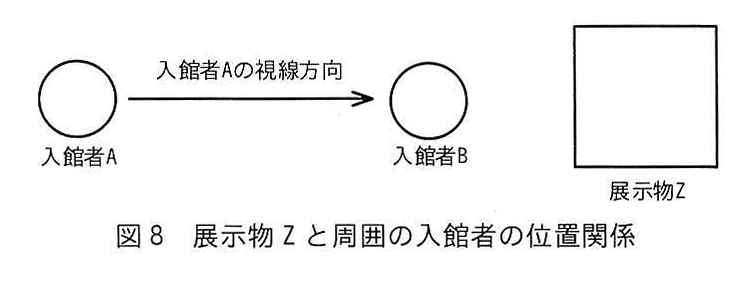
図の説明テキスト
展示物Zと周囲の入館者の位置関係を示す図。入館者Aの視線方向に、入館者Bと展示物Zが直列に並んでいる。
ARグラスの状態遷移の一部を図9に,ARグラスの各状態の概要を表5に示す。ここで,AR表示対象物となっている展示物は1点だけ展示されているものとする。また,図9にはARグラスのつる部分に設置されたスイッチでのAR展示サービスの有効化/無効化による状態遷移は含まれていないものとする。
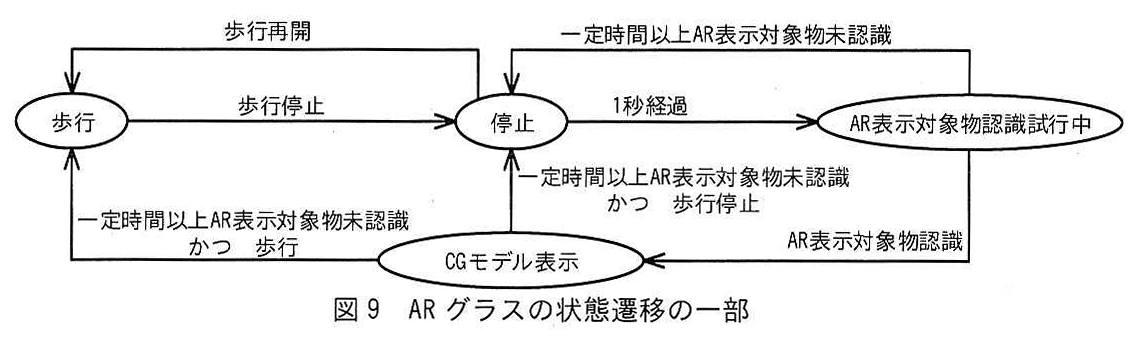
図の説明テキスト
ARグラスの状態遷移の一部を示す状態遷移図。「歩行」「停止」「AR表示対象物認識試行中」「CGモデル表示」の4つの状態間の遷移条件が示されている。
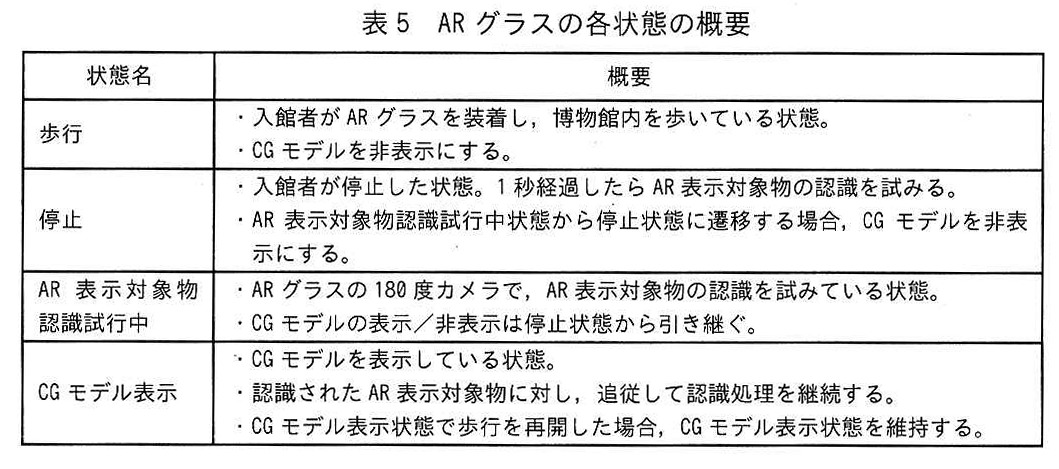
図の説明テキスト
| 状態名 | 概要 |
|---|---|
| 歩行 | ・入館者が AR グラスを装着し,博物館内を歩いている状態。 ・CG モデルを非表示にする。 |
| 停止 | ・入館者が停止した状態。1 秒経過したら AR 表示対象物の認識を試みる。 ・AR 表示対象物認識試行中状態から停止状態に遷移する場合,CG モデルを非表示にする。 |
| AR 表示対象物認識試行中 | ・AR グラスの 180 度カメラで,AR 表示対象物の認識を試みている状態。 ・CG モデルの表示/非表示は停止状態から引き継ぐ。 |
| CG モデル表示 | ・CG モデルを表示している状態。 ・認識された AR 表示対象物に対し,追従して認識処理を継続する。 ・CG モデル表示状態で歩行を再開した場合,CG モデル表示状態を維持する。 |
設問と解答・解説
設問1
VRシステムの仕様について答えよ。
会議サービスでは,参加者がアバターを用いて,3Dモデルをつかんで動かしやすくするために現実にはない工夫を行っている。どのような工夫か。本文中の字句を用いて35字以内で答えよ。
模範解答
アバターの腕が3Dモデルに近づいたら3Dモデルの色を変える。
採点基準
- 8点: 「アバターの腕が3Dモデルに近づいたら3Dモデルの色を変える」という工夫の内容を正しく抜き出している。
- 4点: 色を変える点には触れているが、条件(アバターの腕が近づく)が不足している。
- 0点: 内容が不正確、または無解答。
会議室の背景となる家具は凹凸の多い複雑な形状にしない方が良いと考えられる。その理由を40字以内で答えよ。
模範解答
ポリゴン頂点数を減らして,VRゴーグルの演算処理を軽減できるから
採点基準
- 4点: ポリゴン頂点数を減らすことによる効果(演算処理の軽減)を正確に理解している。
- 2点: ポリゴン頂点数と演算処理の関係について、部分的な理解にとどまる。
- 0点: 理解が不十分、または無解答。
- 4点: 「〜できるから」など、理由として論理的に構成された文章になっている。
- 2点: 理由としての構成がやや不自然、または言葉足らずである。
- 0点: 理由の体をなしていない、または無解答。
会議室内のアバターの顔の向きは,その参加者のVRゴーグルの動きに合わせてアバターのアニメーションの動きとして表現される。このとき,VRゴーグルの測位情報をアバターの顔の向きと合わせるためには,測位情報をどのように変換して用いる必要があるか。50字以内で答えよ。
模範解答
VRゴーグルの測位情報をVR空間内の座標系に変換し,アバターの顔の向きとして設定する。
採点基準
- 4点: VRゴーグルの測位情報を「VR空間内の座標系に変換する」ことが明記されている。
- 2点: 座標系変換の必要性に触れているが、VR空間内の座標系であることが不明確である。
- 0点: 座標系変換の概念が欠落している(例:「測位情報をアバターの顔の向きに変換する」のみ)。
- 3点: 座標系に変換した上で、顔の向きとして設定するという一連の流れが論理的に記述されている。
- 0点: 記述の論理展開が破綻している、または無解答。
会議サービスでVR空間での没入感を高めるために,立体音響を実現するには,会議室内で発生する音声に対して,音の伝播特性として考慮すべき現象がある。どのような現象を考慮して信号処理を行うべきか。10字以内で答えよ。
模範解答
音声の反射,吸音
採点基準
- 4点: 「音声の反射」と「吸音」の両方を正しく挙げている。
- 2点: 「反射」または「吸音」のいずれか一方のみを挙げている。
- 0点: 対象となる現象を挙げていない。
- 3点: 名詞句として簡潔に現象が示されている。
- 0点: 指定された字数に対して無駄が多く、現象が明確でない。
解説
VR空間で没入感を高めるための立体音響において、音の伝播特性として考慮すべき現象を問う問題です。
正解の根拠
現実の空間における音の伝播では、壁や物体による「音声の反射」と「吸音」が発生します。これらの現象を信号処理でシミュレートすることで、よりリアルな立体音響を実現できます。
高得点のポイント
- 音の伝播特性として重要な反射と吸音の2つの現象を正確に挙げていること。
- 指定された短い文字数内で、不要な言葉を省き簡潔に表現していること。
設問1(3)は,正答率が低かった。“測位情報をアバターの顔の向きに変換する”とした解答が散見されたが,そのためにはVRゴーグルの測位情報を,VR空間内の座標系に変換する処理が必要である点まで踏み込んで解答してほしい。
設問2
VRシステムの設計について答えよ。
VRコントローラーの赤外LEDが表3の位置で,VRゴーグルの3Dカメラで計測された。アバターの肘の曲げ/伸ばしの状態及び手の位置は,どのようになっていると考えられるか。35字以内で答えよ。ここで,参加者が腕を前に突き出したときのVRゴーグルとVRコントローラーの距離は約63cm,VRゴーグルから参加者の顎までの距離は約16cmとする。また,左右のVRコントローラーは親指側が上,小指側が下になっているものとする。
模範解答
左手は肘を曲げて顔の前にあり,右手は肘を伸ばして前方にある。
採点基準
- 4点: 左手と右手それぞれの肘の曲げ/伸ばし状態、および手の位置関係を正確に把握している。
- 2点: 片方の手の状態のみ正確、または肘の状態に関する記載が欠落している。
- 0点: 状態を正しく把握できていない。
- 4点: 左右それぞれの状態が対比的に、明確で論理的な文章で構成されている。
- 2点: 文章構成が不明瞭で、左右の区別がやや分かりにくい。
- 0点: 論理的な記述になっていない。
解説
VRコントローラーとVRゴーグルの距離関係から、アバターの腕の姿勢を推定する問題です。
正解の根拠
条件として「腕を前に突き出したときのVRゴーグルとコントローラーの距離は約63cm」「VRゴーグルから顎までの距離は約16cm」とあります。表3の計測位置データ(※本文参照)から、左手のコントローラーは顔に近い位置にあり、右手のコントローラーは前方遠くにあることが読み取れます。したがって、「左手は肘を曲げて顔の前にあり,右手は肘を伸ばして前方にある。」という状態になります。
高得点のポイント
- 左手と右手それぞれの手の位置を正確に把握していること。
- それぞれの肘の曲げ/伸ばしの状態を明確に対比させて記載していること(講評で指摘されている通り、肘の状態の記載漏れに注意)。
VRゴーグルの左右のディスプレイにVR空間の映像を表示するためには,1秒当たりに出力するデータサイズは何Gバイトか。答えは小数第3位を四捨五入して,小数第2位まで求めよ。ここで,1Gバイト=バイトとする。また,映像データは無圧縮とする。
模範解答
1.15
解説
VRゴーグルのディスプレイに映像を表示する際の、1秒当たりの出力データサイズを計算する問題です。
正解の根拠
無圧縮の映像データを左右のディスプレイに出力するためのデータサイズを求めます。解像度、色深度、フレームレート等の本文の仕様に基づき計算を行い、1Gバイト=バイトで換算します。計算結果を小数第3位で四捨五入し、「1.15」Gバイトを導出します。
各選択肢の解説
- 単位換算ミスによる誤答: バイトではなく バイトで割ってしまう計算ミス。
- 小数点の丸めミス: 小数第3位を四捨五入して小数第2位まで求めるという指示を見落とし、切り捨てや桁数違いを起こしたケース。
- 片目分の計算ミス: 左右のディスプレイ(2つ分)であることを忘れ、半分の値を算出してしまったケース。
図3の魚眼画像から平面画像への変換において,図3(d)中の画素2,3,4は,変換後の図3(e)でそれぞれどのように配置されるか。画素の並び方を含めて30字以内で答えよ。
模範解答
画素1の右斜め下方向に,2,3,4の順で配置される。
採点基準
- 4点: 画素1を基準とした方向(右斜め下)と、画素の順序(2,3,4)を正確に理解している。
- 2点: 方向または順序のいずれかが不正確である。
- 0点: 変換後の配置関係を理解していない。
- 3点: 画素の並び方が指定の文字数内で過不足なく説明されている。
- 0点: 説明が不十分、または構成が破綻している。
解説
魚眼画像から平面画像への変換における画素の配置関係を問う問題です。
正解の根拠
図3における魚眼画像の特性として、中心から周辺に向かうほど歪みが大きくなります。変換処理によってこの歪みを補正して平面画像にする際、画素1を基準とした相対的な位置関係は保持されつつ展開されます。結果として「画素1の右斜め下方向に,2,3,4の順で配置される。」となります。
高得点のポイント
- 画素1を基準とした方向(右斜め下方向)を正確に説明していること。
- 画素の並び方の順序(2、3、4の順)が明確に記載されていること。
会議室でのアバターの手の先とスクリーンの位置関係が図5(a)の状態から,図5(b)のように参加者がVRコントローラーを真上の方向に5度傾けたとき,スクリーンに表示されるビームの輝点は縦方向に何画素動くか求めよ。答えは小数第1位を四捨五入して,整数で求めよ。ここで,は0.09とする。また,アバターの手の先とスクリーンは2m離れていて,初期状態ではビームとスクリーンは垂直になっている。スクリーンの高さは0.9mとする。
模範解答
180
解説
VRコントローラーの傾きによる、スクリーン上のビーム輝点の移動量を求める計算問題です。
正解の根拠
アバターの手の先からスクリーンまでの距離は2m(2000mm)です。コントローラーを真上に5度傾けた場合、スクリーン上の移動距離は で計算できます。 を用いると、移動距離は mmとなります。スクリーンの高さや解像度の仕様(本文参照)に基づき、これを画素数に換算すると「180」画素の移動となります。
各選択肢の解説
- 三角関数の適用ミス: ではなく を用いて計算してしまう誤答。
- 単位変換のミス: 距離2mをミリメートルに変換し忘れたり、画素ピッチの計算を誤ったりするケース。
設問2(1)は,正答率が平均的であった。設問で問うているアバターの肘の曲げ/伸ばしの状態を記載していない解答が散見された。設問で与えられた条件に則して解答してほしい。
設問3
図8は,ある時点の入館者とAR表示対象物となっている展示物Zの位置関係を上から見た図である。入館者AのARグラスでは,入館者Bと展示物ZのCGモデルはどのように表示されるか。35字以内で答えよ。
なお,展示物Zは入館者Bの背丈よりも大きな構造物で,入館者AのARグラスの3Dカメラの撮影範囲内にあるものとする。
模範解答
展示物ZのCGモデルが,入館者Bの奥にあるように表示される。
採点基準
- 4点: 入館者Aの視点から、入館者Bの「奥」に展示物ZのCGモデルが表示されるという位置関係を正確に理解している。
- 2点: 位置関係の説明が不十分(「奥」などの具体的な相対位置が不明確)。
- 0点: 位置関係を誤って理解している。
- 3点: 入館者Aからの視点であることが伝わる、明瞭な文になっている。
- 0点: 主語や基準となる視点が不明確で、文意が通らない。
一度CGモデルが表示された後,入館者が静止しているにもかかわらず,CGモデルの表示/非表示が繰り返されることがあった。どのような場合に発生するか。45字以内で答えよ。
模範解答
ARグラスの180度カメラで認識できる境界付近にAR表示対象物がある場合
採点基準
- 4点: 180度カメラの認識範囲の「境界付近」に対象物があるという条件を正しく指摘している。
- 2点: 境界付近であるというニュアンスは伝わるが、言及が不正確または不十分である。
- 0点: 条件を誤って理解している。
- 3点: 「〜がある場合」など、発生条件として適切な文末で結ばれている。
- 0点: 条件としての表現になっていない。
ARグラスの省電力化を考えて,歩行状態ではARグラス内の構成要素の一部を停止させている。このとき,歩行状態で機能を停止させると問題が生じるARグラス内の構成要素の名称を答えよ。
模範解答
IMU
採点基準
- 6点: 歩行状態の検知に関わる要素として「IMU」を正しく導き出せている。
- 0点: 誤った要素を回答している、または無解答。
- 6点: 構成要素の名称のみを的確に記載している。
- 0点: 不要な説明が混在している、または名称が不明確である。
歩行状態で機能を停止させると問題が生じる理由を40字以内で答えよ。
模範解答
IMUで歩行を検出しているから停止状態への変化が検知できなくなる。
採点基準
- 4点: IMUが歩行を検出しており、その停止によって「停止状態への変化が検知できなくなる」というメカニズムを理解している。
- 2点: IMUの役割には触れているが、検知できなくなる具体的な事象(停止状態への変化)の説明が不足している。
- 0点: 問題が生じる理由を正しく理解していない。
- 3点: 原因と結果が論理的に繋がった文章構成になっている。
- 0点: 論理的な因果関係になっていない。
解説
歩行状態でIMUを停止させると問題が生じる理由を問う問題です。
正解の根拠
省電力化のために歩行状態で機能を停止させる制御を行っていますが、歩行状態であることを検知しているセンサーそのもの(IMU)を停止させてしまうと、歩行を止めた際に「停止状態になったこと」を検知できず、元の状態に復帰できなくなります。そのため「IMUで歩行を検出しているから停止状態への変化が検知できなくなる。」が理由となります。
高得点のポイント
- IMUが歩行を検出しているという役割を正しく理解していること。
- その結果として、停止状態への変化が検知できなくなるという因果関係を明確に記述していること。
音声を発するCGモデルがARグラスに5個表示されている場合,立体音響の処理時間はフレームの処理時間の何%になるか。答えは小数第1位を切り上げて,整数で求めよ。ここで,音の伝播特性による信号処理に掛かる時間は1回当たり0.4ミリ秒とする。また,ミキシングに掛かる処理時間は無視できるものとする。
模範解答
20
解説
立体音響の処理時間が、フレーム処理時間全体に占める割合を計算する問題です。
正解の根拠
講評にある通り、立体音響は左右二つのスピーカーで実現しているため、1つの音源につき2回の信号処理が必要です。
音源が5個ある場合、処理回数は 回となります。
1回当たりの処理時間が0.4ミリ秒であるため、総処理時間は ミリ秒です。
本文仕様に基づくフレーム処理時間(例として20ミリ秒)に対する割合を計算すると、 となり、パーセンテージで「20」%となります。
各選択肢の解説
- スピーカー数を1つとして計算した誤答: 立体音響が左右2つのスピーカーで構成されていることを見落とし、 ミリ秒として「10%」と計算してしまう誤り(講評でも指摘されている典型的な誤答)。
- 小数の切り上げミス: 計算結果に対する端数処理(小数第1位を切り上げ)の指示を誤るケース。
設問3(1)は,正答率が平均的であった。入館者Bと展示物ZのCGモデルの位置関係の説明が不足している解答が散見された。入館者AのARグラスから見た場合であることを考慮して解答してほしい。設問3(3)は,正答率が低かった。一つのスピーカーしか考慮されていないと思われる解答が散見された。立体音響は左右二つのスピーカーで実現している。本文に記載された事例に則して解答してほしい。