令和4年度 春期 システムアーキテクト試験 午後I問題 問4 ドローン自律飛行とセンサ・AIを活用した社会インフラ点検システムの開発
学習ガイド
道路橋など老朽化が進む社会インフラに対し、飛行ロボットやセンサ、AIを用いて効率的な予防保全を目指す開発事例です。カメラロボットの自律制御、センサ回収とモバイル通信化による運用改善、風向データのリアルタイム取得、アライアンスによるデータ共有と変換層の役割を扱います。現行システムが抱える運用面・技術面の課題を把握し、新システムの構成図や開発項目に示された技術要素と結びつけながら解答を導きます。
この記事で押さえる論点
- カメラロボットの自律飛行制御と近接センサによる障害物回避の連携を説明できる
- センサノードのモバイル通信化やロボット運搬による運用改善効果を述べられる
- 飛行制御に必要な風況データの即時性確保に向けたオンデマンド連携方式を説明できる
- 業界横断のアライアンス標準化とデータ変換層を設ける意義を述べられる
出題情報
- 出題
- 2022(R4)春 システムアーキテクト 午後I 問4
- 配点
- 50点満点
- 模範解答
- 公表(設問ごとに掲載)
出題趣旨・採点講評(IPA 公表)
社会資本の老朽化が社会課題となる中で,長らく熟練者の経験に頼るしかなかったインフラ設備の点検に,IoT,AIを活用しようとする取組が活発化してきている。システムアーキテクトには,現行システムの課題を分析し,要件を定義した上で,実用化されている技術のリサーチやオープン化戦略も含めた実現方式を検討する能力が求められる。本問では,橋梁の点検・診断システムを題材として,現行システムの問題点を解決するための,新たなシステムアーキテクチャの決定,機能仕様を検討する能力を問う。
問4では,IoT,AIを活用した橋梁点検・診断システムを題材に,現行システムの問題点を自律飛行するロボットの導入によって解決するための,システムアーキテクチャ及び機能仕様の決定について出題した。全体として正答率は平均的であった。
問題本文
IoT,AIを活用した橋梁点検・診断システムに関する次の記述を読んで,設問1〜3に答えよ。
我が国では,高度成長期以降に整備された橋梁,トンネル,河川管理施設など,建設後50年以上経過する社会資本の割合が加速度的に高くなってきており,これらの老朽化対策が大きな社会課題となっている。これに対してアセットマネジメントの観点から,限られた財源の下で今ある社会資本をより長期にわたり生かそうという取組が行われるようになってきた。すなわち,従来行われてきた,“壊れてから直す”ではなく,壊れる前に,比較的小さな補修を繰り返すことで,結果的により少ない財源で社会資本の長寿命化を図ろうとする取組である。このような取組においては,効率的,効果的な点検・診断を高い頻度で行うことが極めて重要である。
F社は,各種センサの活用及び飛行型カメラロボット(以下,カメラロボットという)の活用によって,橋梁の状態を点検・診断するシステム(以下,現行システムという)の開発,実用化を行っている。また,現行システムを活用して,点検・診断作業の受託を行っている。しかし,複雑な構造の橋梁を点検するためには,カメラロボットを手動で操縦する必要があり,熟練操縦者の不足など幾つかの問題がある。F社では,それらを解決するための新しいシステムの開発を進めている。
〔現行システムの概要〕
一つの橋梁を点検・診断する際の現行システムの概要を図1に,現行システムの構成要素の仕様・機能を表1に示す。
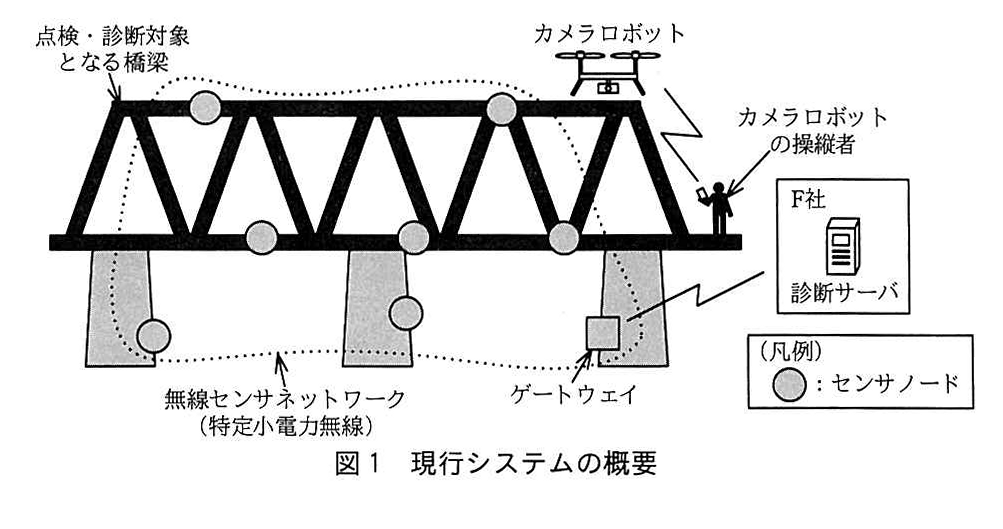
図の説明テキスト
現行システムの概要を示す構成図。
・中央に「点検・診断対象となる橋梁」が描かれている。
・橋梁の上空に「カメラロボット」が配置され、橋梁の右側に立つ「カメラロボットの操縦者」がそれを操縦している。
・橋梁の各所には丸印で示されたノードが設置されており、凡例で「丸印: センサノード」と説明されている。
・複数のセンサノードは「無線センサネットワーク(特定小電力無線)」で橋の下部にある「ゲートウェイ」と通信している。
・ゲートウェイは、離れた場所にある「F社」の「診断サーバ」とネットワーク経由で接続されている。
・下部に「図1 現行システムの概要」というキャプションがある。
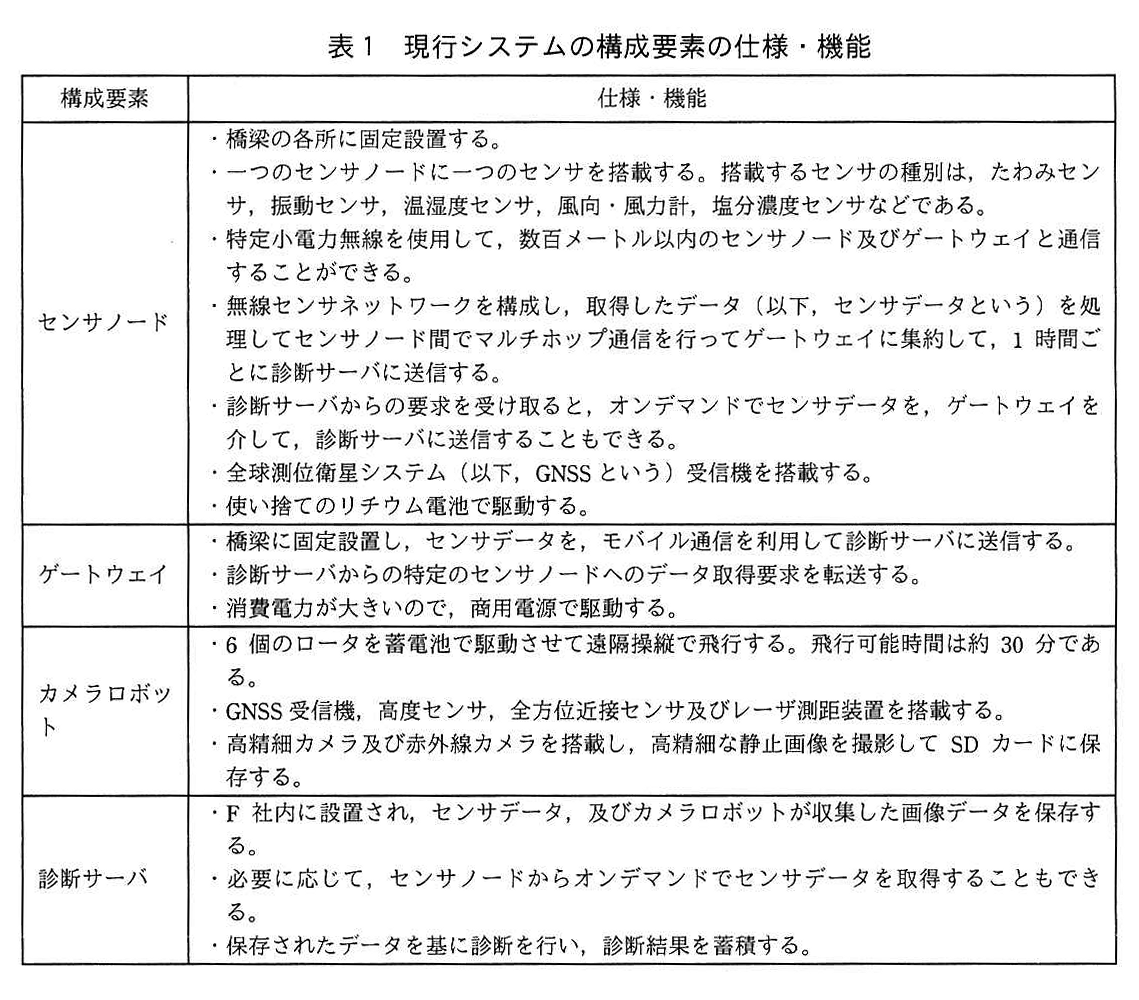
図の説明テキスト
| 構成要素 | 仕様・機能 |
|---|---|
| センサノード | ・橋梁の各所に固定設置する。 ・一つのセンサノードに一つのセンサを搭載する。搭載するセンサの種別は、たわみセンサ、振動センサ、温湿度センサ、風向・風力計、塩分濃度センサなどである。 ・特定小電力無線を使用して、数百メートル以内のセンサノード及びゲートウェイと通信することができる。 ・無線センサネットワークを構成し、取得したデータ(以下、センサデータという)を処理してセンサノード間でマルチホップ通信を行ってゲートウェイに集約して、1時間ごとに診断サーバに送信する。 ・診断サーバからの要求を受け取ると、オンデマンドでセンサデータを、ゲートウェイを介して、診断サーバに送信することもできる。 ・全球測位衛星システム(以下、GNSSという)受信機を搭載する。 ・使い捨てのリチウム電池で駆動する。 |
| ゲートウェイ | ・橋梁に固定設置し、センサデータを、モバイル通信を利用して診断サーバに送信する。 ・診断サーバからの特定のセンサノードへのデータ取得要求を転送する。 ・消費電力が大きいので、商用電源で駆動する。 |
| カメラロボット | ・6個のロータを蓄電池で駆動させて遠隔操縦で飛行する。飛行可能時間は約30分である。 ・GNSS受信機、高度センサ、全方位近接センサ及びレーザ測距装置を搭載する。 ・高精細カメラ及び赤外線カメラを搭載し、高精細な静止画像を撮影してSDカードに保存する。 |
| 診断サーバ | ・F社内に設置され、センサデータ、及びカメラロボットが収集した画像データを保存する。 ・必要に応じて、センサノードからオンデマンドでセンサデータを取得することもできる。 ・保存されたデータを基に診断を行い、診断結果を蓄積する。 |
国や自治体などの顧客から橋梁の点検・診断作業を受託した後,現行システムを使用して行う点検・診断の手順を次に示す。
- (1) 点検する橋梁について,カメラロボットを操縦しながら,順次橋梁全体の高精細画像及び赤外線画像を撮影する。
- (2) 撮影後,カメラロボットから SDカードを取り出し,保存されている画像データを診断サーバにアップロードする。
- (3) 診断サーバに蓄積された画像データを基に,解析を行う技術者が目視で状態の評価を行う。高精細画像からはコンクリート面のひび割れ,鋼材部分の腐食などの評価を,また,赤外線画像からはコンクリート内部の剥離などの評価を行う。
- (4) 診断サーバに蓄積されたセンサデータから橋梁の振動やたわみなどを算出する。
- (5) 診断サーバには,これまでの点検で得られたデータや,橋梁の設計図面から合成した橋梁の 3Dモデルが蓄積されている。専用ソフトウェアを使用して,(3)及び(4)で得られた診断結果を当該橋梁の3Dモデル上で表示する。
- (6) 顧客とともに3Dモデル上の診断結果を評価し,補修の必要性や工事内容,優先順位の決定などを行う。
〔現行システムの問題点〕
現行システムの問題点を次に示す。
- 手動でカメラロボットを操縦するが,操縦に熟練を要するので,複数のカメラロボットを用いた同時点検を行おうとする場合,操縦者の数がネックになりやすく,大規模な橋梁や複数の橋梁の点検には時間が掛かる。
- センサノードは固定式で,使い捨ての電池で駆動するので,電池交換及びそれに伴う設置工事などの保守コストが増大化している。また,ゲートウェイは商用電源を使用する必要があるので,設置できる橋梁が限られてしまう。
- 撮影した画像から目視で評価を行うので,全画像を診断するまでに時間が掛かり,かつ見落としも発生している。また,センサからたわみや振動のデータ以外に様々なデータを取得しているが,それらが十分に活用されていない。
〔新たなシステムにおける取組方針と開発項目〕
F社では,これらの問題を解決するために,橋梁の状態の点検・診断を行う新たなシステム(以下,新システムという)を開発することになり,その取組方針を次のようにまとめた。
- カメラロボットの自律飛行技術を開発し,操縦者なしでも点検を可能とする。また,一つの橋梁に対して,複数のカメラロボットでの同時点検を可能とする。
- 必要なときだけ,センサノードを設置し,必要なセンサデータが取得できたらセンサノードを低コストで回収可能な方式を検討する。
- 画像データから,ひび割れ,剥離,腐食などの診断データを自動的に得られるようにして,画像の診断の効率化を図る。
- センサで収集した橋梁の環境を示すデータ(以下,環境データという),カメラロボットで収集した画像データ,画像データから得られた診断データ,及び橋梁の構造や材質などの設計データの相関関係を時系列に分析し,補修や対策が必要な状況のより早い検知を可能とする。
- F社は, 環境データ, 画像データ及び設計データを業界横断的に共有, 活用できるようにするため, 各データのデータモデルの標準化, 及び標準化されたデータモデルを提供するためのAPIの標準化を目的として, 業界内でアライアンスを推進してきた。新システムではその成果を最大限活用する。
F社のシステムアーキテクトであるG氏は, 新システムの開発を担当することになった。G氏が設定した開発項目は次のとおりである。
- (1) カメラロボットの自律飛行技術の開発
診断サーバに蓄積されている橋梁の3Dモデルを活用することによって, 自律飛行を行う複数のカメラロボットによる点検を可能とする。 - (2) 必要なときだけセンサノードを設置
センサノードを自律飛行で運搬する小型の飛行ロボット(以下, センサロボットという)を開発する。センサノードはセンサロボットによって, 橋梁に運搬, 設置された後, 必要な期間だけセンサデータの収集・送信を行い, センサロボットによって回収される。そのために, センサロボットでセンサノードの設置・回収を可能とするノード設置アダプタを開発し, 橋梁に固定設置する。また, センサノードの通信方式をモバイル通信に変更する。 - (3) 診断の効率化
画像の診断にAIを導入して診断の効率化を図る。また, 橋梁の環境データ, 診断データ及び設計データをAIで分析, 学習することによって, 劣化の予測モデルを構築することで予兆診断・保全を可能とする。 - (4) アライアンスの成果の活用
現行システムにおける環境データ, 画像データ及び設計データは独自のフォーマットで診断サーバに格納されているが, これらをそのまま活用し, かつアライアンスの成果も活用するため, 診断サーバ上に変換層を開発し, 他社へのデータの提供及び他社のデータの活用を図る。
〔新システムの概要〕
G氏は, 各開発項目について検討し, 新システムの概要を図2, 新システムの構成要素の仕様・機能を表2のようにまとめた。
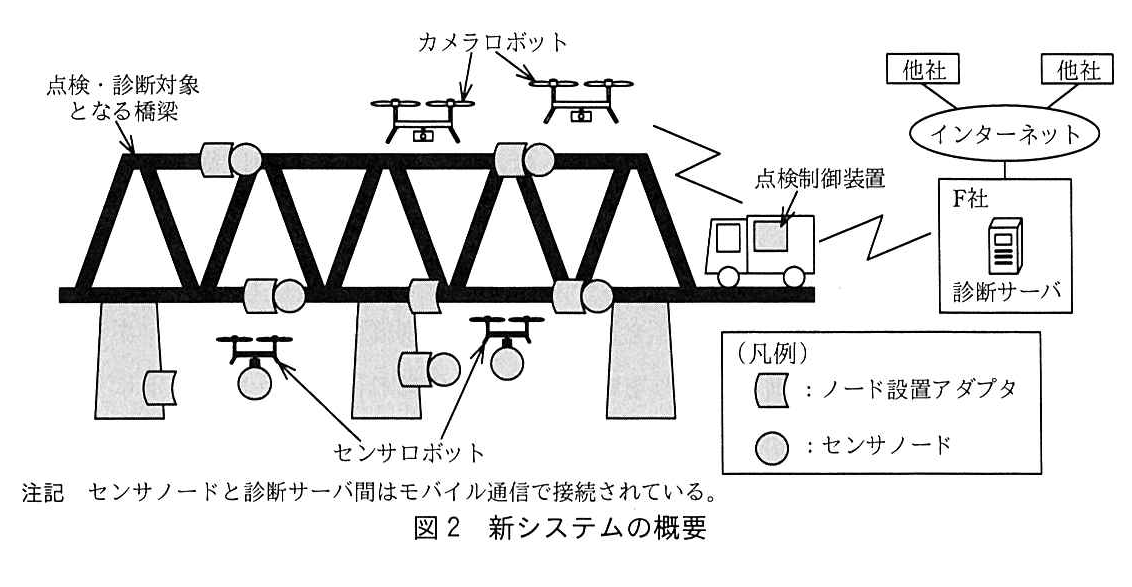
図の説明テキスト
新システムの概要を示す構成図。
左側に「点検・診断対象となる橋梁」が描かれており、橋梁には複数の「ノード設置アダプタ」(四角形)と「センサノード」(円形)が設置されている。橋梁の上空には「カメラロボット」が、下部には「センサロボット」が飛んでいる。右側には車載の「点検制御装置」があり、インターネットを経由してF社の「診断サーバ」と通信している。インターネットには「他社」システムも接続されている。凡例には「ノード設置アダプタ」と「センサノード」の図形が示されている。図の下部には「注記 センサノードと診断サーバ間はモバイル通信で接続されている。」および「図2 新システムの概要」というキャプションがある。
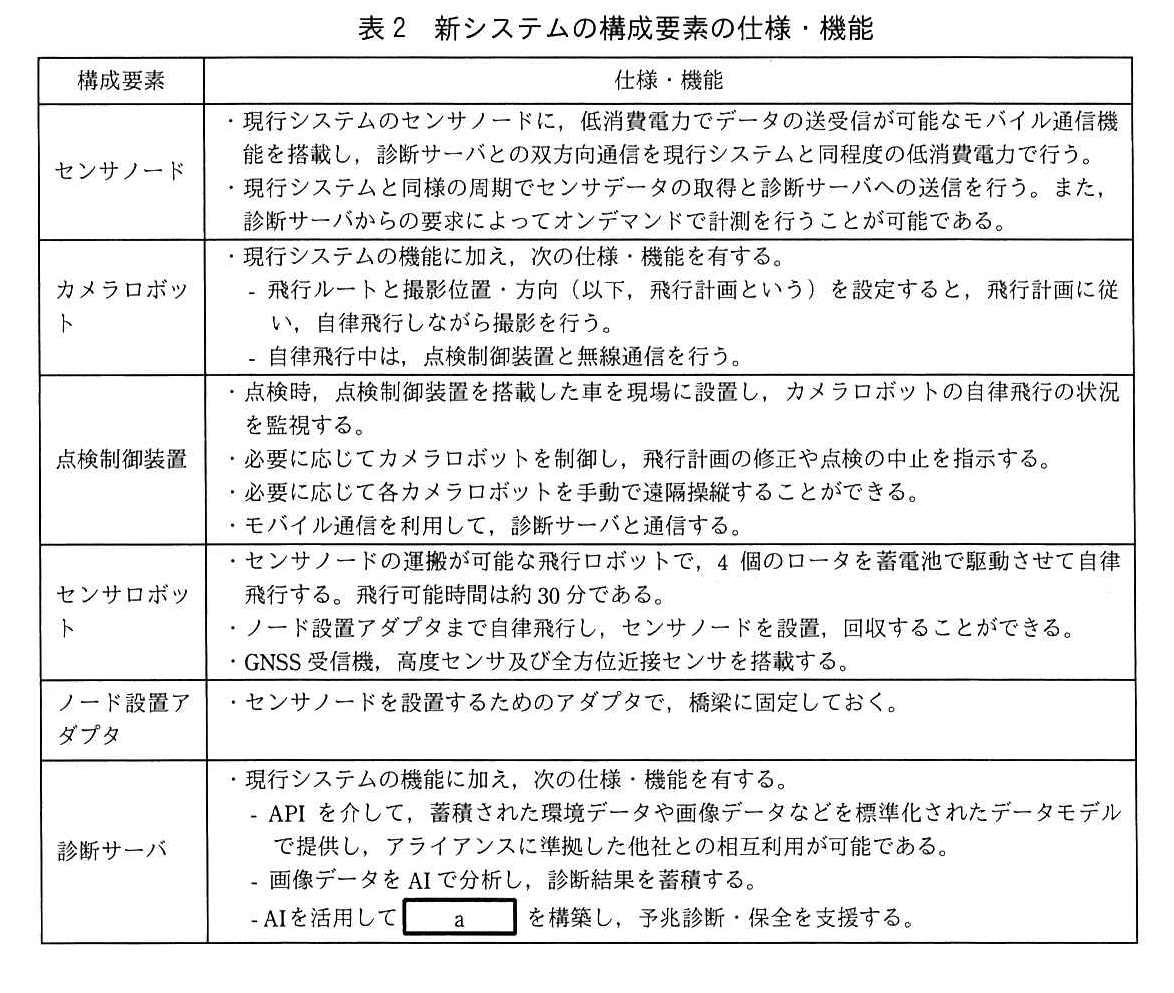
図の説明テキスト
| 構成要素 | 仕様・機能 |
|---|---|
| センサノード | ・現行システムのセンサノードに、低消費電力でデータの送受信が可能なモバイル通信機能を搭載し、診断サーバとの双方向通信を現行システムと同程度の低消費電力で行う。 ・現行システムと同様の周期でセンサデータの取得と診断サーバへの送信を行う。また、診断サーバからの要求によってオンデマンドで計測を行うことが可能である。 |
| カメラロボット | ・現行システムの機能に加え、次の仕様・機能を有する。 - 飛行ルートと撮影位置・方向(以下、飛行計画という)を設定すると、飛行計画に従い、自律飛行しながら撮影を行う。 - 自律飛行中は、点検制御装置と無線通信を行う。 |
| 点検制御装置 | ・点検時、点検制御装置を搭載した車を現場に設置し、カメラロボットの自律飛行の状況を監視する。 ・必要に応じてカメラロボットを制御し、飛行計画の修正や点検の中止を指示する。 ・必要に応じて各カメラロボットを手動で遠隔操縦することができる。 ・モバイル通信を利用して、診断サーバと通信する。 |
| センサロボット | ・センサノードの運搬が可能な飛行ロボットで、4個のロータを蓄電池で駆動させて自律飛行する。飛行可能時間は約30分である。 ・ノード設置アダプタまで自律飛行し、センサノードを設置、回収することができる。 ・GNSS受信機、高度センサ及び全方位近接センサを搭載する。 |
| ノード設置アダプタ | ・センサノードを設置するためのアダプタで、橋梁に固定しておく。 |
| 診断サーバ | ・現行システムの機能に加え、次の仕様・機能を有する。 - APIを介して、蓄積された環境データや画像データなどを標準化されたデータモデルで提供し、アライアンスに準拠した他社との相互利用が可能である。 - 画像データをAIで分析し、診断結果を蓄積する。 - AIを活用して a を構築し、予兆診断・保全を支援する。 |
G氏は,カメラロボットによる点検手順を次のようにまとめた。
- (1) 橋梁の3Dモデル上で,点検を行うカメラロボットに設定する飛行計画を生成して点検前にカメラロボット及び点検制御装置に設定する。
- (2) 点検時は,次の手順で自律的に点検を実施する。
- 点検を開始すると,カメラロボットは設定された飛行計画に従い,自律飛行を開始する。
- 飛行中,各カメラロボットは点検制御装置に対して,常に自機のGNSS位置,高度,姿勢,電池残量などを通知する。点検制御装置は各カメラロボットに設定された飛行計画とのずれを監視し,必要であればカメラロボットに対して飛行計画の修正を指示する。
- 点検制御装置は,飛行計画とのずれが許容範囲を超えた場合や,カメラロボットの姿勢制御が困難になった場合など,点検の継続が困難と判断される場合に,全カメラロボットに中断を指示し,指定した地点に着陸させる。
設問と解答・解説
設問1
新システムについて,(1)〜(3)に答えよ。
表2中の a に入れる適切な字句を答えよ。
模範解答
劣化の予測モデル
採点基準
- 8点: 「劣化の予測モデル」と正しく抜き出している。
- 4点: 部分的に合致しているが、過不足がある。
- 0点: 不適切または無解答。
解説
【新たなシステムにおける取組方針と開発項目】の「(3) 診断の効率化」に「橋梁の環境データ, 診断データ及び設計データをAIで分析, 学習することによって, 劣化の予測モデルを構築することで予兆診断・保全を可能とする」と記載されています。
表2の診断サーバの仕様・機能「AIを活用して [ a ] を構築し、予兆診断・保全を支援する」はこれに対応するため、[ a ]には「劣化の予測モデル」が入ります。
高得点のポイント
- 本文中の該当箇所から「劣化の予測モデル」を正確に抜き出していること
センサノードの通信方式をモバイル通信にした目的を 20字以内で述べよ。
模範解答
ゲートウェイの設置を不要にするため
採点基準
- 3点: ゲートウェイの設置が不要になることに明確に言及している。
- 0点: ゲートウェイへの言及がない。
- 3点: モバイル通信にした目的として論理的に記述されている。
- 0点: 目的として不適切な記述。
解説
現行システムの問題点として、「ゲートウェイは商用電源を使用する必要があるので,設置できる橋梁が限られてしまう」ことが挙げられています。
新システムでは、これを解決するために「(2) 必要なときだけセンサノードを設置」において「センサノードの通信方式をモバイル通信に変更する」としています。
現行システムではセンサノードからゲートウェイを経由して診断サーバにデータを送信していましたが、モバイル通信にすることでゲートウェイを経由せず直接診断サーバと通信できるようになります。
よって、モバイル通信にした目的は、設置場所の制約となる「ゲートウェイの設置を不要にするため」です。
高得点のポイント
モバイル通信の導入により、ゲートウェイが不要になることに触れていること
ゲートウェイを不要にする「目的」として論理的に記述されていること
センサロボットの導入によって,センサノードの運用面での改善を図ることができる。コストの削減以外にどのような改善が図れるか。25字以内で述べよ。
模範解答
異なる橋梁でセンサノードが再利用できる
採点基準
- 3点: センサノードが再利用可能になることに言及している。
- 0点: 再利用について触れていない。
- 3点: 異なる橋梁での活用など、具体的な運用面の改善に結びつけている。
- 0点: 具体的な改善効果の記述がない。
解説
現行システムでは「センサノードは固定式で,使い捨ての電池で駆動する」ため保守コストが増大化していました。
新システムでは「センサノードはセンサロボットによって運搬、設置された後、必要な期間だけセンサデータの収集・送信を行い、センサロボットによって回収される」方式に変更されます。
これにより電池交換などの保守コストが削減されます。設問では「コストの削減以外にどのような改善が図れるか」を問われています。
センサロボットによって回収されたセンサノードは、他の橋梁の点検時に再び設置して利用できるため、異なる橋梁での再利用が可能になる点が運用面での大きな改善となります。
高得点のポイント
センサロボットによって回収されたセンサノードが再利用可能になることに言及していること
コスト削減以外の具体的な運用面の改善(異なる橋梁での活用など)に結びつけていること
設問1(3)は,正答率が平均的であったが,“コストの削減以外に”と問うているにもかかわらず,コストの削減を示す解答が散見された。センサロボットの導入によって,現行システムに比べてより少ないセンサノード数で運用が可能であることを理解して,正答を導き出してほしい。
設問2
新システムでのカメラロボットの仕様及び運用について,(1),(2)に答えよ。
カメラロボットが自律飛行を行うために全方位近接センサを用いる。全方位近接センサが障害物を検出した場合に,カメラロボットはどのような飛行を行うか。25字以内で述べよ。
模範解答
検出した障害物を回避しながら飛行する。
採点基準
- 3点: 検出した障害物を回避する動作について言及している。
- 0点: 障害物回避への言及がない。
- 3点: 回避しながら飛行を継続する旨が論理的に表現されている。
- 0点: 不自然な表現または飛行の継続に触れていない。
解説
表2のカメラロボットの機能として、「自律飛行しながら撮影を行う」ことと「全方位近接センサ」を搭載していることが記載されています。
自律飛行において、全方位近接センサが障害物を検出した場合、衝突を避けるための動作が必要となります。
点検作業を継続するため、カメラロボットは障害物を避けて飛行を続ける必要があり、「障害物を回避しながら飛行する」動作を行います。
高得点のポイント
検出した障害物を回避する動作について言及していること
飛行を継続する旨が論理的に表現されていること
点検制御装置がカメラロボットの運用を安定的に行うために,風向・風力計のデータを活用したい。診断サーバに蓄積されているデータを使用する場合の問題点を 40字以内で述べよ。
模範解答
データがリアルタイムでないため,カメラロボットの飛行制御には適さない
採点基準
- 3点: データのリアルタイム性が欠如している(最新でない)ことを指摘している。
- 0点: データのリアルタイム性について触れていない。
- 3点: リアルタイム性の欠如がカメラロボットの飛行制御に適さないという影響を論理的に結びつけている。
- 0点: 飛行制御への影響に言及していない。
解説
表1および表2において、センサデータは「1時間ごとに診断サーバに送信する」または「現行システムと同様の周期」で送信されると定められています。
つまり、診断サーバに定期的に蓄積される風向・風力のデータは、最新であっても1時間前のものである可能性があります。
風向・風力のデータを基にカメラロボットを安定的に制御するためには、現在の風の状態を示すリアルタイムなデータが必要不可欠です。
したがって、診断サーバに蓄積されたデータではリアルタイム性がなく、飛行制御には適さないことが問題点となります。
高得点のポイント
診断サーバに蓄積されたデータがリアルタイムでない(最新ではない)ことを指摘していること
リアルタイム性の欠如がカメラロボットの飛行制御に適さないという影響を論理的に結びつけていること
点検制御装置がカメラロボットの運用を安定的に行うために,風向・風力計のデータを活用したい。診断サーバに蓄積されているデータを使用する場合の解決策を 35字以内で述べよ。
模範解答
必要なデータを診断サーバを経由してオンデマンドで取得する。
採点基準
- 3点: データをオンデマンドで取得する手法に言及している。
- 0点: オンデマンドでの取得について触れていない。
- 3点: 診断サーバを経由して必要なデータを取得する経路が明確に記述されている。
- 0点: データの取得経路が不明確または不適切。
解説
前問の問題点であるデータのリアルタイム性の欠如を解決するには、現在のデータを取得する必要があります。
表2のセンサノードの仕様には「診断サーバからの要求によってオンデマンドで計測を行うことが可能である」と記載されています。
また、点検制御装置の仕様には「モバイル通信を利用して、診断サーバと通信する」とあります。
したがって、点検制御装置から診断サーバを経由してセンサノードに要求を出し、「必要なデータをオンデマンドで取得する」ことが解決策となります。
高得点のポイント
データをオンデマンドで取得する手法に言及していること
診断サーバを経由して必要なデータを取得する経路が明確に記述されていること
設問2(2)は,正答率が低かった。問題点を“センサデータが標準化されていないこと”と捉えている解答が散見された。風向・風力のデータを基にカメラロボットを制御するためには,データのリアルタイム性が重要であることを理解してほしい。IoTシステムにおいて,データのリアルタイム性について必要性の有無を評価することは極めて重要であるので,是非理解を深めてほしい。
設問3
診断の効率化のための施策について,(1),(2)に答えよ。
予兆診断・保全を可能とするため,F社が点検・診断した橋梁を分析するだけでなく,業界横断でのデータ共有が必要な理由を 40字以内で述べよ。
模範解答
F社のデータだけでは劣化の予測モデルの精度が早期に確保できないから
採点基準
- 3点: F社単独のデータだけでは予測モデルの精度を確保しにくいことに言及している。
- 0点: データ不足や精度への懸念に触れていない。
- 3点: 早期に精度を確保するという目的との因果関係を説得力をもって記述している。
- 0点: 目的との結びつきが不十分。
解説
【新たなシステムにおける取組方針と開発項目】の「(3) 診断の効率化」において「環境データ、診断データ及び設計データをAIで分析、学習することによって、劣化の予測モデルを構築する」とあります。
AIの機械学習によって高精度な予測モデルを構築するためには、大量の学習データが必要となります。
F社単独で点検・診断したデータだけではデータ量が限られ、予測モデルの精度を早期に高めることが困難です。
そのため、業界横断でデータを共有・活用することで学習データを増やし、早期に高精度なモデルを確保することが狙いとなります。
高得点のポイント
F社単独のデータだけでは学習データが不足し、予測モデルの精度を確保しにくいことに言及していること
早期に精度を確保するという目的との因果関係を説得力をもって記述していること
表2中の診断サーバの仕様・機能において,新システムで開発する変換層の役割を 40字以内で述べよ。
模範解答
標準化されたデータモデルと現行システムのデータの相互変換を行う。
採点基準
- 3点: 標準化されたデータモデルと現行システムの独自データの相互変換について言及している。
- 0点: データの相互変換について触れていない。
- 3点: 変換層の役割として文脈に沿った論理的な記述となっている。
- 0点: 役割の記述として不十分。
解説
【新たなシステムにおける取組方針と開発項目】の「(4) アライアンスの成果の活用」に、「現行システムにおける環境データ, 画像データ及び設計データは独自のフォーマットで診断サーバに格納されている」とあります。
これらをそのまま活用し、かつアライアンスの成果も活用するために「診断サーバ上に変換層を開発」すると記載されています。
また、取組方針の5項目目に「各データのデータモデルの標準化」とあることから、アライアンスの成果とは「標準化されたデータモデル」を指します。
これらより、新システムで開発する「変換層」の役割は、独自のフォーマットで格納されている現行システムのデータと、標準化されたデータモデルとの間の相互変換を行うことです。
高得点のポイント
標準化されたデータモデルと独自フォーマット(現行システムのデータ)の相互変換について言及していること
変換層の役割として文脈に沿った論理的な記述となっていること