令和3年度 春期 システムアーキテクト試験 午後Ⅰ 問4 IoTとAIを活用した複数消火ロボットの自律連携制御システムの構築
学習ガイド
大規模な特殊火災の現場で活躍する無人の消火ロボットシステムに、IoTやAIを組み込んで高度化する事例です。上空からの監視データや消防本部の施設情報を統合し、複数のロボットを効率的かつ安全に自律連携させるためのシステムアーキテクチャが問われます。学習ガイドでは、現行の課題を起点に、情報収集、判断、制御という一連の消火アクションが、新たな装置や技術によってどのように自動化・最適化されるのかを論理的に追う解法を示します。
この記事で押さえる論点
- 飛行型監視ロボットの導入によって現行システムの放水位置・注水目標の精度がどう改善されるかを説明できる
- 消防本部のサーバ情報と監視データを用いて、消火方法や飛行ルートの安全性を決定するプロセスを述べられる
- 複数の放水ロボットを1台の搬送指令車で運用するための通信・制御要件を説明できる
- AIによる稼働管理の高度化に向けて、センサデータと指令データを統合分析するためのキー情報を特定できる
出題情報
- 出題
- 2021(R3)春 システムアーキテクト 午後I 問4
- 配点
- 50点満点
- 模範解答
- 公表(設問ごとに掲載)
出題趣旨・採点講評(IPA 公表)
近年,火災現場における消火活動の最適化,及び危険性除去などを目的として,IoT,AI 技術を用いた,消防用システムの無人化への取組が進められている。
本問では,石油・化学プラントなどの大規模な火災に対応する消火放水システムを題材として,現行システムの問題点を解決するための,新たなシステムアーキテクチャの決定,機能仕様の策定などについて,システムアーキテクトに求められる能力を問う。
問4では,消防活動で用いられる,IoT,AIを活用した消火ロボットシステムを題材に,システムアーキテクチャの決定,機能仕様の策定について出題した。全体として,正答率は平均的であった。システムの機能はよく把握されていることがうかがえた。
問題本文
IoT, AIを活用した消火ロボットシステムに関する次の記述を読んで,設問1〜3に答えよ。
F社は,消防署・消防団などの消防活動で使用する機材・システムの開発・製造を行っている。
石油・化学プラントなどの産業施設では,消防活動における課題がある。例えば,貯蔵する物質によっては消火に泡を用いるなど,消火方法が異なる場合があるほか,高熱,爆発の危険性によって消防士が近づくことができない場合もある。そのような大規模・特殊火災に対応した機材・システムへの期待が大きい。
F社は,大規模・特殊火災に対応できるよう高い放射熱に耐え,無人で消火活動を行う消火ロボットシステム(以下,現行システムという)を実用化している。しかし,放水を行う位置(以下,放水位置という),放水した水が到達する位置(以下,注水位置という)が適切でないなどの問題があり,F社では,それらを解決するための新しいシステムの開発を進めている。
〔現行システムの概要〕
F社の現行システムは,監視・指令装置を備えた搬送指令車及び放水ロボットで構成される。放水ロボットは放水ユニットとホース敷設ユニットで構成される。現行システムは単体又は複数で運用する。
現行システムの運用例を図1に,現行システムの仕様・機能を表1に示す。
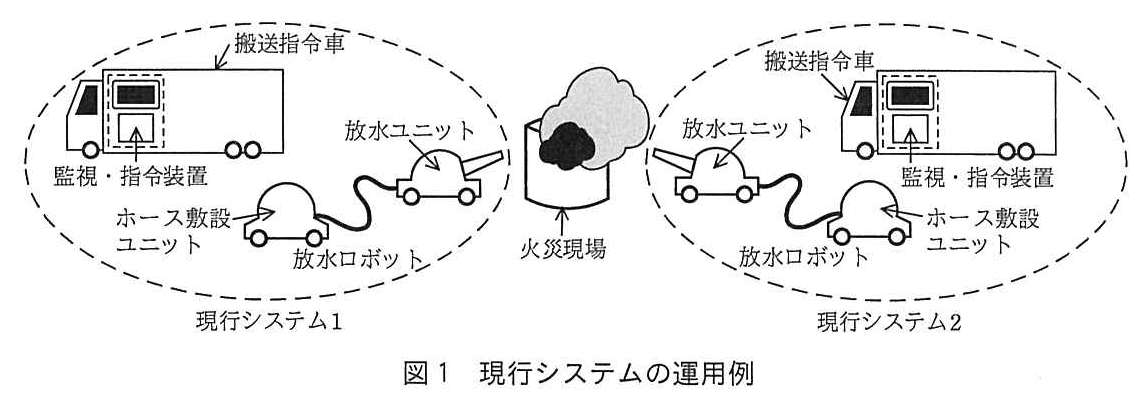
図の説明テキスト
図1 現行システムの運用例。中央に「火災現場」があり、その左右に「現行システム1」と「現行システム2」が配置されている。各現行システムは点線で囲まれており、その中には「監視・指令装置」を備えた「搬送指令車」と、「ホース敷設ユニット」と「放水ユニット」で構成される「放水ロボット」が含まれている。
放水ロボットは,耐熱性能に優れており,消防士だけでの消火活動よりも高い放射熱の環境下で活動できる。放水を開始するまでの手順を次に示す。
① 搬送指令車が火災現場に到着後,消防士は,放水ロボットを搬送指令車から降ろす。消防士は,放水ロボットに放水位置を指令し,自律走行を開始させる。
② 放水ユニットは障害物を避けながら放水位置まで走行する。ホース敷設ユニットは放水ユニットに追従して走行する。
③ 放水ロボットが放水位置に到着後,消防士は消火栓などの水源の位置をホース敷設ユニットに指令する。ホース敷設ユニットは,延長用消防ホースを敷設しながら水源まで自律走行する。
④ 消防士は,ホース敷設ユニットと水源を接続した後,搬送指令車から放水ユニットの放水ノズルを遠隔で操作し,放水した水が目標とする位置(以下,注水目標という)に到達するように放水ノズルの方位・仰角を設定し,放水を開始する。放水中,消防士は,注水位置が適切になるように放水ノズルを操作する。
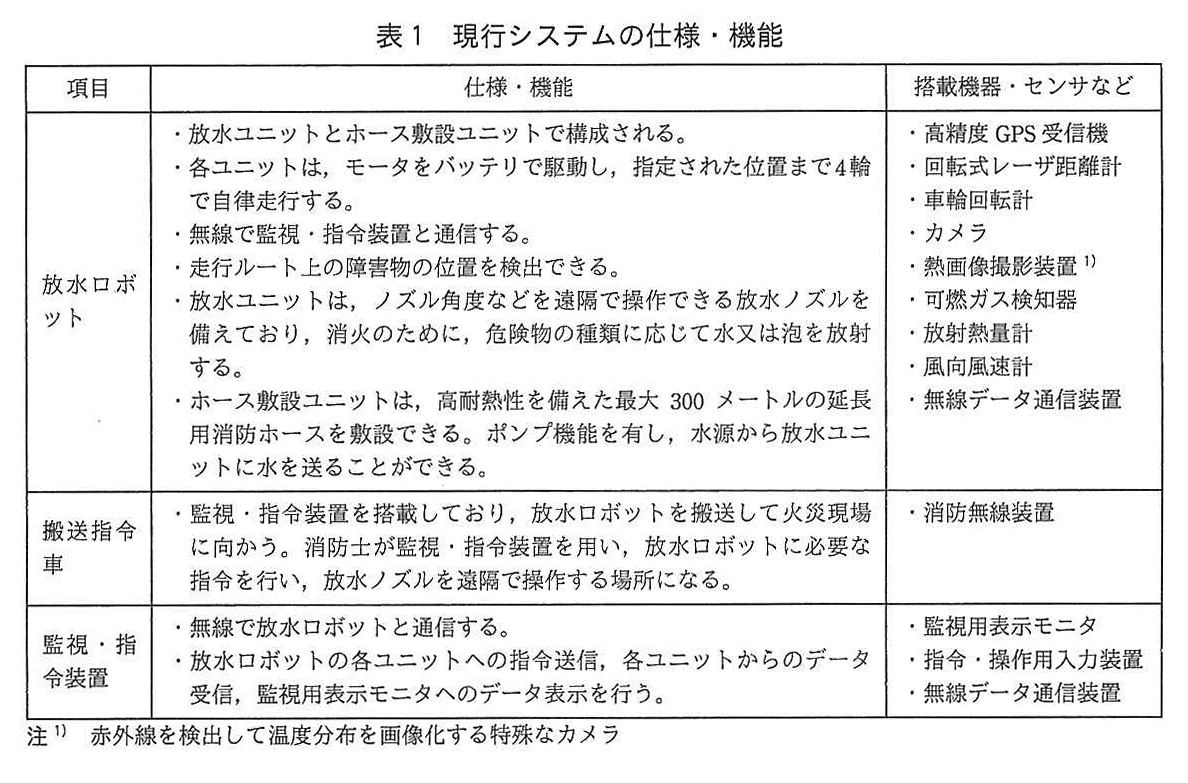
図の説明テキスト
| 項目 | 仕様・機能 | 搭載機器・センサなど |
|---|---|---|
| 放水ロボット | ・放水ユニットとホース敷設ユニットで構成される。 ・各ユニットは,モータをバッテリで駆動し,指定された位置まで4輪で自律走行する。 ・無線で監視・指令装置と通信する。 ・走行ルート上の障害物の位置を検出できる。 ・放水ユニットは,ノズル角度などを遠隔で操作できる放水ノズルを備えており,消火のために,危険物の種類に応じて水又は泡を放射する。 ・ホース敷設ユニットは,高耐熱性を備えた最大 300 メートルの延長用消防ホースを敷設できる。ポンプ機能を有し,水源から放水ユニットに水を送ることができる。 |
・高精度 GPS 受信機 ・回転式レーザ距離計 ・車輪回転計 ・カメラ ・熱画像撮影装置 1) ・可燃ガス検知器 ・放射熱量計 ・風向風速計 ・無線データ通信装置 |
| 搬送指令車 | ・監視・指令装置を搭載しており,放水ロボットを搬送して火災現場に向かう。消防士が監視・指令装置を用い,放水ロボットに必要な指令を行い,放水ノズルを遠隔で操作する場所になる。 | ・消防無線装置 |
| 監視・指令装置 | ・無線で放水ロボットと通信する。 ・放水ロボットの各ユニットへの指令送信,各ユニットからのデータ受信,監視用表示モニタへのデータ表示を行う。 |
・監視用表示モニタ ・指令・操作用入力装置 ・無線データ通信装置 |
注1) 赤外線を検出して温度分布を画像化する特殊なカメラ
〔現行システムの問題点〕
現行システムの問題点を次に示す。
- 消防士が搬送指令車に搭乗し,監視しながら放水ロボットへの指令と操作を行う。複数の現行システムを運用する場合,全体を指揮する消防士は放水ロボットを操作する消防士に放水位置などを指示するが,“迅速性に欠ける”,“放水位置が適切でない”という問題がある。
- 自律走行している放水ロボットの走行ルート上に障害物がある場合,障害物を回避する走行ルートを放水ロボット自体で探索する必要がある。
- 消防士は放水ノズルを遠隔で操作しているが,上空の風向及び風速が地表と異なり,注水位置と注水目標がずれる場合がある。また,地上から観測できない場所に対して注水目標を適切に設定できない。
〔新たなシステムにおける取組方針と開発目標〕
F社では,現行システムの問題を解決するために,新たな消火ロボットシステム(以下,NFRシステムという)を開発することになり,システムアーキテクトであるG氏が開発目標をまとめた。NFRシステムについてのF社の取組方針とG氏が設定した開発目標は,次のとおりである。
(1) 火災現場全体の状況把握,放水位置・注水目標の設定,放水ロボットの走行ルートの探索などに必要なデータの取得を迅速かつ確実に行えるようにする。
このために,耐熱性を備え,火災現場の上空を無人で自律飛行できる監視ロボット(以下,飛行型監視ロボットという)を開発する。
(2) 飛行型監視ロボットが取得したデータなどを用い,放水位置,注水目標及び放水ロボットの走行ルートを,消防士が介在せずに放水ロボットに指令できるようにする。さらに,火災現場で稼働中の全てのロボットに対して,搬送指令車1台だけで監視・指令が行えるようにする。
このために,稼働中の全てのロボットと無線で通信し,各ロボットからのデータを収集,処理し,監視用表示モニタに表示するとともに,各ロボットに指令を送信できる新たな監視・指令装置(以下,NSC装置という)を開発する。
(3) 複数の放水ロボットが連携して消火活動を行えるようにする。
複数の放水ロボットを同時に運用する場合,NSC装置からの指令によって,全ての放水ロボットが連携して消火活動を行えるようにする。
(4) 効果的な消火活動を目指す。
飛行型監視ロボットが取得したデータと,消防本部のサーバが保有する消火対象施設の情報とをAI技術で処理することによって,火災の状況を分析し,適切な放水位置,注水目標を各放水ロボットに指令する。また,飛行型監視ロボットが取得したデータを活用し,注水位置と注水目標のずれを補正して,効果的な消火活動が行えるようにする。
(5) 最適な放水制御の実現と故障の予兆診断による稼働率の改善を目指す。
各ロボットの稼働中のデータを収集,蓄積し,AI技術を用いて,放水制御の最適化及び稼働率の改善を図るようにする。
〔NFRシステムの概要〕
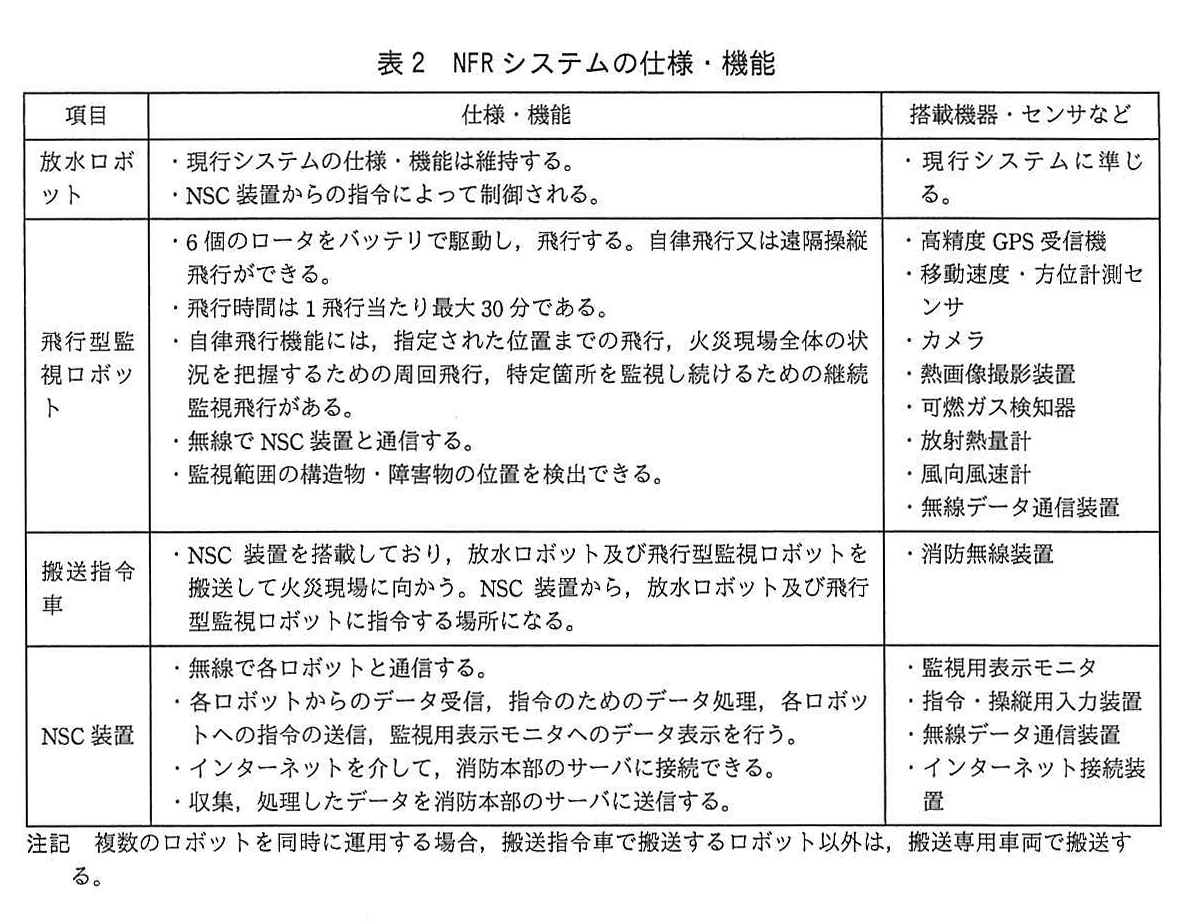
G氏は,設定した開発目標について検討し,NFRシステムの概要をまとめた。NFRシステムの運用例を図2に,NFRシステムの仕様・機能を表2に示す。
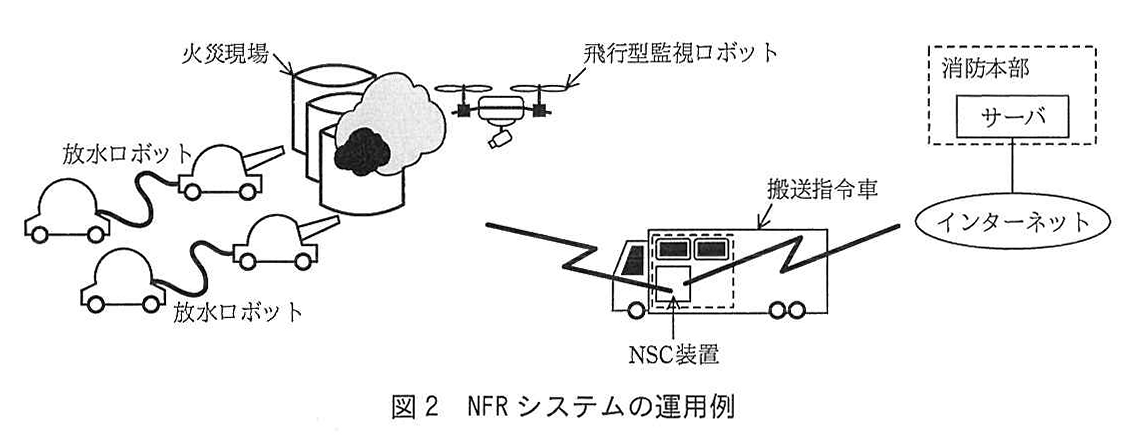
図の説明テキスト
NFRシステムの運用例を示す構成図。左側に火災現場と2台の「放水ロボット」、上空に「飛行型監視ロボット」が配置され、これらが中央の「搬送指令車」内の「NSC装置」と無線通信で接続されている。搬送指令車は右側の「インターネット」を介して「消防本部」の破線枠内にある「サーバ」に接続されている。
図の説明テキスト
| 項目 | 仕様・機能 | 搭載機器・センサなど |
|---|---|---|
| 放水ロボット | ・現行システムの仕様・機能は維持する。 ・NSC装置からの指令によって制御される。 |
・現行システムに準じる。 |
| 飛行型監視ロボット | ・6個のロータをバッテリで駆動し,飛行する。自律飛行又は遠隔操縦飛行ができる。 ・飛行時間は1飛行当たり最大30分である。 ・自律飛行機能には,指定された位置までの飛行,火災現場全体の状況を把握するための周回飛行,特定箇所を監視し続けるための継続監視飛行がある。 ・無線でNSC装置と通信する。 ・監視範囲の構造物・障害物の位置を検出できる。 |
・高精度GPS受信機 ・移動速度・方位計測センサ ・カメラ ・熱画像撮影装置 ・可燃ガス検知器 ・放射熱量計 ・風向風速計 ・無線データ通信装置 |
| 搬送指令車 | ・NSC装置を搭載しており,放水ロボット及び飛行型監視ロボットを搬送して火災現場に向かう。NSC装置から,放水ロボット及び飛行型監視ロボットに指令する場所になる。 | ・消防無線装置 |
| NSC装置 | ・無線で各ロボットと通信する。 ・各ロボットからのデータ受信,指令のためのデータ処理,各ロボットへの指令の送信,監視用表示モニタへのデータ表示を行う。 ・インターネットを介して,消防本部のサーバに接続できる。 ・収集,処理したデータを消防本部のサーバに送信する。 |
・監視用表示モニタ ・指令・操縦用入力装置 ・無線データ通信装置 ・インターネット接続装置 |
注記 複数のロボットを同時に運用する場合,搬送指令車で搬送するロボット以外は,搬送専用車両で搬送する。
G氏は,NFRシステムによる消火活動の手順,各ロボットの運用などを次のようにまとめた。
① 搬送指令車が火災現場に到着後,すぐに,消防本部のサーバが保有する情報をNSC装置にダウンロードするとともに,飛行型監視ロボットを飛行させて監視データを取得させる。NSC装置は,その監視データを受信し,データ処理を行い,適切な,放水位置,注水目標,水源などを決定し,放水ロボットに指令を送信する。
なお,飛行型監視ロボットは,複数機を順次運用する。ただし,火災現場では,複数機を同時に飛行させる監視は行わない。
② NSC装置は,飛行型監視ロボットが取得した障害物の位置情報を基に,放水位置までの走行ルートを決定し,放水ロボットに送信する。
③ 放水ロボットは,放水位置に向けて走行を開始する。
④ 放水ロボットが放水位置に到着後,NSC装置は水源までの走行ルートを決定し,ホース敷設ユニットに指令する。ホース敷設ユニットは,延長用消防ホースを敷設しながら水源まで自律走行する。ホース敷設ユニットと水源が接続されると,NSC装置は,注水目標への放水の開始を放水ユニットに指令する。
⑤ NSC装置は,飛行型監視ロボットのカメラで撮影された映像を処理し,上空の風向及び風速,注水目標とその周辺の温度変化などを基に,注水位置と注水目標のずれを補正すべきか,又は注水目標を変更すべきかを判断し,放水している放水ロボットの放水ノズルの方位・仰角を調整する。
⑥ 放水ロボットが放水している間,NSC装置は a 及び放水ロボットに指令を送信し,⑤の制御を繰り返す。複数の放水ロボットを運用する場合は,①〜⑤の指令・制御を各ロボットに順次行う。NSC装置は,これらの指令のデータと処理に用いたデータとをリンクさせ,消防本部のサーバに送信して蓄積する。
〔消防本部のサーバに蓄積されたデータの活用〕
消防本部のサーバに蓄積されたデータの活用方法を次に示す。
- 大規模・特殊火災のリスクがある施設及びその周辺の情報を平時からサーバに収集しておき,火災発生時に活用できるようにする。NSC装置は,サーバにある消火対象施設の構造図を用いて,適切な b を設定できる。
- サーバに蓄積されたデータをAI技術で処理し,NSC装置及び放水ロボットの制御の迅速化,最適化を図るとともに,稼働管理の自動化,高度化を進める。
設問と解答・解説
設問1
消火ロボットシステムについて,(1)〜(3)に答えよ。
本文中の a に入れる適切な字句を答えよ。
模範解答
飛行型監視ロボット
採点基準
- 5点: 「飛行型監視ロボット」と解答している。
- 2点: 「監視ロボット」など、意味は通じるが指定の名称と異なる解答。
- 0点: 上記以外の解答、または無解答。
解説
問題文の「〔NFRシステムの概要〕」の項目の手順⑥に、「放水ロボットが放水している間,NSC装置は a 及び放水ロボットに指令を送信し,⑤の制御を繰り返す。」とあります。
⑤の制御とは、「NSC装置は,飛行型監視ロボットのカメラで撮影された映像を処理し,上空の風向及び風速,注水目標とその周辺の温度変化などを基に,注水位置と注水目標のずれを補正すべきか,又は注水目標を変更すべきかを判断し,放水している放水ロボットの放水ノズルの方位・仰角を調整する。」というものです。
この制御を行うための映像を取得し、指令の対象となるのは 飛行型監視ロボット です。
高得点のポイント
- 文脈に適合する適切な語句として「飛行型監視ロボット」を正確に解答する。
本文中の b に入れる適切な字句を答えよ。
模範解答
放水位置
注水目標
採点基準
- 5点: 「放水位置」または「注水目標」を含む解答(あるいは両方)。
- 2点: 意味は通じるが適切な用語でない解答。
- 0点: 上記以外の解答、または無解答。
解説
問題文の「〔消防本部のサーバに蓄積されたデータの活用〕」に、「NSC装置は,サーバにある消火対象施設の構造図を用いて,適切な b を設定できる。」とあります。
また、「〔新たなシステムにおける取組方針と開発目標〕」の(4)に、「飛行型監視ロボットが取得したデータと,消防本部のサーバが保有する消火対象施設の情報とをAI技術で処理することによって,火災の状況を分析し,適切な放水位置,注水目標を各放水ロボットに指令する。」と記載されています。
したがって、構造図等の情報を用いて設定する対象は、放水位置 および 注水目標 となります。
高得点のポイント
- 文脈に適合する適切な語句として「放水位置」または「注水目標」を解答する。
複数の放水ロボットの運用について,現行システムと比較してNFRシステムで大きく変わり,改善できることは何か。35字以内で一つ述べよ。
模範解答
1台の搬送指令車で複数のロボットを操作できるようになること
採点基準
- 3点: 1台の搬送指令車(またはNSC装置)で全てのロボットを監視・操作できることを記述している。または、すべての放水ロボットが連携して消火活動を行えることを記述している。
- 1点: 自動化されることなど、改善点の記述が抽象的または的を射ていない。
- 0点: 改善点が記述されていない、または誤っている。
- 2点: 改善された結果・状態が明確な文脈で記述されている。
- 0点: 文意が不明確である、または論理的でない。
解説
現行システムの問題点として、「複数の現行システムを運用する場合,全体を指揮する消防士は放水ロボットを操作する消防士に放水位置などを指示するが,“迅速性に欠ける”,“放水位置が適切でない”という問題がある。」と述べられています。
これに対し、NFRシステムでは、「〔新たなシステムにおける取組方針と開発目標〕」の(2)において「火災現場で稼働中の全てのロボットに対して,搬送指令車1台だけで監視・指令が行えるようにする。」と開発目標が設定されています。
つまり、1台の搬送指令車で全てのロボットを監視・操作(指令)できるようになることが、大きな改善点です。
高得点のポイント
- 搬送指令車(またはNSC装置)が「1台」であることを明記する。
- 「複数のロボット」を操作・監視できるようになることを示す。
- 単なる「放水制御の自動化」にとどまらず、複数台のロボット運用における運用上の改善点に焦点を当てる。
消防本部のサーバが保有する消火対象施設の情報として,構造図,危険物の種類と量などがある。これらの情報を活用する目的は何か。15字以内で答えよ。
模範解答
消火方法を決定するため
採点基準
- 3点: 「消火方法」(水か泡か等)を決定するためであることを記述している。
- 1点: 「適切な消火」など抽象的な記述にとどまっている。
- 0点: 目的が記述されていない、または誤っている。
- 2点: 目的を示す表現(「〜ため」など)として適切にまとまっている。
- 0点: 文脈として不自然な回答。
解説
問題文の冒頭「〔現行システムの概要〕」の前の段落において、「貯蔵する物質によっては消火に泡を用いるなど,消火方法が異なる場合がある」と課題が示されています。
また、「表1 現行システムの仕様・機能」の放水ユニットの項目に、「消火のために,危険物の種類に応じて水又は泡を放射する。」と記載されています。
したがって、消防本部のサーバが保有する「危険物の種類と量」などの情報を活用する目的は、対象物に適した水か泡かといった 消火方法 を決定するためです。
高得点のポイント
- 危険物の種類に応じて水か泡かを選択するという文脈から、「消火方法」というキーワードを含める。
- 「~決定するため」のように目的に沿った簡潔な表現でまとめる。
設問1(2)は,正答率は平均的であったが,放水制御の自動化について記述した解答が見受けられた。複数の放水ロボットの運用について改善できる点について問うていることを認識してほしい。
設問2
飛行型監視ロボットについて,(1)〜(3)に答えよ。
NSC装置は,消防本部のサーバが保有する消火対象施設の情報を用いて,障害物を回避させながら飛行型監視ロボットを飛行させている。このとき,飛行ルートの安全性を確保するために,更に必要となる情報は何か。25字以内で具体的に述べよ。
模範解答
消火対象施設周辺の飛行可能な場所の情報
採点基準
- 3点: 施設周辺における「飛行可能な場所」や空域に関する情報が必要であることを記述している。
- 1点: 「周辺の情報」などと記述しているが、「飛行可能な場所」という具体性に欠ける。
- 0点: 必要な情報が記述されていない、または誤っている。
- 2点: 必要な情報として簡潔かつ自然な表現でまとまっている。
- 0点: 文脈として不自然である。
解説
「表2 NFRシステムの仕様・機能」において、飛行型監視ロボットは「火災現場全体の状況を把握するための周回飛行」などを行うことが示されています。
また、問題文の「〔消防本部のサーバに蓄積されたデータの活用〕」に、「大規模・特殊火災のリスクがある施設及びその周辺の情報を平時からサーバに収集しておき」とあるように、施設そのものだけでなく周辺の情報も収集対象としています。
飛行型監視ロボットが障害物を回避しつつ自律飛行を行う上で、安全な飛行ルートを確保するには、消火対象施設とその周辺における 飛行可能な場所の情報(空域の情報)が不可欠となります。
高得点のポイント
- 単なる「周辺の情報」にとどまらず、飛行ルート確保のために必要な「飛行可能な場所」という具体的な情報を明記する。
- 施設周辺についての情報であることを含める。
消防本部のサーバが保有する情報と飛行型監視ロボットが取得したデータとをAI技術で処理することで期待できることは何か。30字以内で述べよ。
模範解答
適切な放水位置,注水目標による効果的な消火活動
採点基準
- 3点: 「適切な放水位置,注水目標」と「効果的な消火活動」の要素が含まれている。
- 1点: 「放水位置の決定」など、一方の要素しか含まれていない。
- 0点: 期待できる効果が記述されていない、または見当違いである。
- 2点: 文脈として自然にまとまっている。
- 0点: 文脈として不自然である。
解説
「〔新たなシステムにおける取組方針と開発目標〕」の(4)において、「飛行型監視ロボットが取得したデータと,消防本部のサーバが保有する消火対象施設の情報とをAI技術で処理することによって,火災の状況を分析し,適切な放水位置,注水目標を各放水ロボットに指令する。また,飛行型監視ロボットが取得したデータを活用し,注水位置と注水目標のずれを補正して,効果的な消火活動が行えるようにする。」と目標が設定されています。
AI技術によるデータ処理によって期待できるのは、このように適切な指令を行うことによる 効果的な消火活動 の実現です。
高得点のポイント
- 「適切な放水位置」「注水目標」といった具体的な指令内容に言及する。
- それらによってもたらされる「効果的な消火活動」という目的(結果)を含める。
自律飛行による監視を継続しているとき,火災状況の変化を見落とさないようにするには,どのように飛行させるべきか。30字以内で述べよ。
模範解答
継続監視飛行だけでなく,周回飛行も併せて行う。
採点基準
- 3点: 「継続監視飛行」と「周回飛行」の両方を組み合わせる、または併用することを記述している。
- 1点: 「周回飛行へ切り替える」など、継続監視飛行と周回飛行の組み合わせに言及していない。
- 0点: 飛行方法について言及されていない、または誤っている。
- 2点: 文脈として自然にまとまっている。
- 0点: 文脈として不自然である。
解説
「表2 NFRシステムの仕様・機能」の飛行型監視ロボットの項目に、「自律飛行機能には,指定された位置までの飛行,火災現場全体の状況を把握するための周回飛行,特定箇所を監視し続けるための継続監視飛行がある。」と記載されています。
また、本文の「〔NFRシステムの概要〕」手順1において、「火災現場では,複数機を同時に飛行させる監視は行わない。」という制約があります。
1機で火災状況の変化を見落とさないようにするためには、特定の箇所のみを監視する「継続監視飛行」だけを行うのではなく、現場全体の状況を把握するための「周回飛行」も併せて行う必要があります。
高得点のポイント
- 「周回飛行へ切り替える」とするだけでなく、「継続監視飛行」と「周回飛行」の両方を組み合わせて(併せて)行う旨を記述する。
- 火災状況の変化の検出(周回飛行)と特定箇所の監視(継続監視飛行)の両立が必要である意図を反映させる。
設問2(3)は,正答率はやや低かった。“周回飛行へ切り替える”とだけ記述した解答が見受けられた。周回飛行による火災状況の変化の検出だけを行うのではなく,継続監視飛行も続ける必要があることを考慮し,継続監視飛行と周回飛行の組合せによる監視が効果的であることに気付いてほしい。
設問3
NSC装置の利用について,(1),(2)に答えよ。
各ロボットのセンサから得られたデータと指令のためのデータを消防本部のサーバに蓄積している。サーバに蓄積されたデータを処理するとき,センサから得られたデータと指令のためのデータを対応させるために必要な情報は何か。二つ答えよ。(1つ目)
模範解答
時刻情報
位置情報
採点基準
- 5点: 「時刻情報」(日時・タイムスタンプなど同義を含む)又は「位置情報」(GPSの位置座標など同義を含む)のどちらか一方と解答している。
- 0点: それ以外の解答、または無解答。
解説
NFRシステムでは、「表2 NFRシステムの仕様・機能」にあるように各ロボットに「高精度GPS受信機」が搭載されています。
消防本部のサーバに蓄積されたデータ(センサデータと指令データ)をAIで処理して活用するためには、そのデータが「いつ」「どこで」取得・実行されたものかを示す情報が必要です。
したがって、データを対応させるためには 時刻情報 と 位置情報 の2つが不可欠となります(1つ目と2つ目は順不同)。
高得点のポイント
- 解答として正確に「時刻情報」または「位置情報」と記述する。
各ロボットのセンサから得られたデータと指令のためのデータを消防本部のサーバに蓄積している。サーバに蓄積されたデータを処理するとき,センサから得られたデータと指令のためのデータを対応させるために必要な情報は何か。二つ答えよ。(2つ目)
模範解答
時刻情報
位置情報
採点基準
- 5点: 1つ目と異なるもう一方(1つ目が時刻情報なら位置情報、位置情報なら時刻情報。同義の表現を含む)と解答している。
- 0点: 1つ目と同じ情報を答えている、それ以外の解答、または無解答。
解説
NFRシステムでは、「表2 NFRシステムの仕様・機能」にあるように各ロボットに「高精度GPS受信機」が搭載されています。
消防本部のサーバに蓄積されたデータ(センサデータと指令データ)をAIで処理して活用するためには、そのデータが「いつ」「どこで」取得・実行されたものかを示す情報が必要です。
したがって、データを対応させるためには 時刻情報 と 位置情報 の2つが不可欠となります(1つ目と2つ目は順不同)。
高得点のポイント
- 1つ目と異なるもう一方の情報(「位置情報」または「時刻情報」)を正確に記述する。
複数の放水ロボットを運用する場合,各放水ロボットの放水位置を定め,それぞれの水源を決定する。このとき,どのようなことを考慮しなければならないか。40字以内で述べよ。
模範解答
ホースの敷設ルートの長さ,及び各ロボットの走行に支障がないこと
採点基準
- 3点: 「ホースの敷設ルートの長さ(最大300mなどの制限)」と「各ロボットの走行や水源確保で相互に支障がないこと(干渉しないこと)」の両方に言及している。
- 1点: ホースの長さのみ、あるいは走行への支障のみに言及している。
- 0点: 考慮すべき内容が記述されていない、または誤っている。
- 2点: 文脈として自然にまとまっている。
- 0点: 文脈として不自然である。
解説
「表1 現行システムの仕様・機能」のホース敷設ユニットの項目に、「最大 300 メートルの延長用消防ホースを敷設できる。」とあり、ホースの長さに物理的な制限があることがわかります。
また、複数の放水ロボットを運用する際、それぞれが自律走行してホースを敷設するため、各ロボットの走行ルートやホースの敷設ルートが交差したり干渉したりすると、走行に支障をきたします。
したがって、水源から放水位置までの「ホースの敷設ルートの長さ」が制限内に収まることと、各ロボットの「走行に支障がないこと(相互に干渉しないこと)」を考慮する必要があります。
高得点のポイント
- 「ホースの敷設ルートの長さ」についての制約(最大長など)を含める。
- 複数のロボットが同時に動くことによる「各ロボットの走行に支障がないこと(相互干渉の回避)」を含める。
設問3(2)は,正答率はやや高かったが,消防ホースの長さについてだけ記述した解答が見受けられた。複数の放水ロボットが協調して消火活動を行う場合に,各放水ロボットの走行,水源の確保において相互に支障がないように運用する必要があることを理解してほしい。