令和4年度 秋期 エンベデッドシステムスペシャリスト試験 午前II 問2
テクノロジハードウェア組込み・IoTセンサー・アクチュエーター・マイコン制御
マイコンと,表に示す二つのセンサーとを I²C で接続した。センサーからマイコンへのデータの読み込みは,センサーアドレス,内部アドレス,センサーアドレスの順にアドレスを送信した後に行う。最初のセンサーアドレスは対象センサーアドレスを左に 1 ビットシフトして,LSB を 0 にしたものであり,二つ目のセンサーアドレスは対象センサーアドレスを左に 1 ビットシフトして LSB を 1 にしたものである。4A, 01, 4B の順にアドレスを送信したときにマイコンに読み込まれるデータはどれか。ここで,リスタートコンディションは自動的に行われるものとし,アドレスは 16 進数表記である。
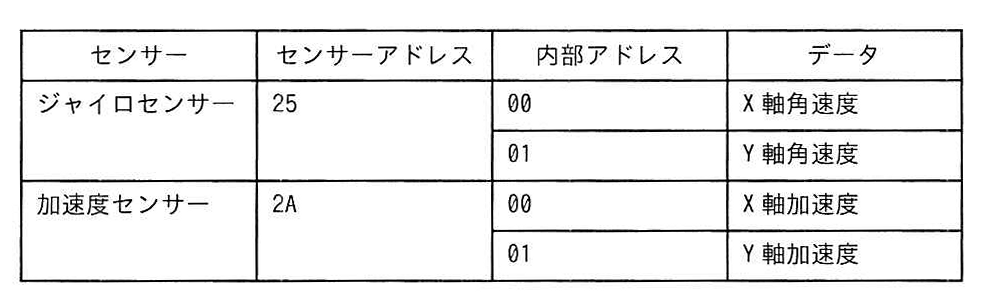
図の説明テキスト
| センサー | センサーアドレス | 内部アドレス | データ |
|---|---|---|---|
| ジャイロセンサー | 25 | 00 | X軸角速度 |
| 01 | Y軸角速度 | ||
| 加速度センサー | 2A | 00 | X軸加速度 |
| 01 | Y軸加速度 |
解答・解説
正解: ウ. Y軸角速度
正解の根拠
I²C(Inter-Integrated Circuit)通信において、送信されるアドレスから対象のセンサーとデータを特定します。
対象センサーアドレスの特定
最初に送信されたアドレスは (16進数)です。これを2進数に変換すると となります。
問題文の「最初のセンサーアドレスは対象センサーアドレスを左に1ビットシフトして,LSB(最下位ビット)を0にしたもの」という条件から、逆算として を右に1ビットシフトします。
を右シフトすると となり、これは16進数で です。
表の記載に基づいて、センサーアドレス は ジャイロセンサー を示します。内部アドレスの特定
次に送信されたアドレスは (16進数)です。これが内部アドレスとなります。
表より、内部アドレス は Y軸 のデータを示します。読み込み指示の確認
最後に送信された (16進数)は、2進数で です。これは対象センサーアドレス を左シフトしてLSBを1にしたものであり、センサーからのデータ読み込み(Read)を指示しています。
以上より、読み込まれるデータは Y軸角速度 となります。
各選択肢の解説
- ア:X軸角速度
対象センサーアドレスが 、内部アドレスが の場合に読み込まれます。今回の内部アドレスは であるため誤りです。 - イ:X軸加速度
対象センサーアドレスが加速度センサーの 、かつ内部アドレスが の場合に読み込まれるため誤りです。 - ウ:Y軸角速度
正解です。対象センサーアドレス と内部アドレス に該当します。 - エ:Y軸加速度
対象センサーアドレスが加速度センサーを示し、内部アドレスが の場合に読み込まれるため誤りです。